Was ist Roboter-CT?
Bei der Roboter-CT (robotergestützten Computertomographie) bewegen Industrieroboter die Röntgenquelle, den Detektor oder das Bauteil statt eines Drehtischs in einer Kabine. Der Scan kann dem Bauteil auf nahezu jeder Bahn folgen. So lassen sich Bauteile, die für eine CT-Kabine zu groß, zu flach oder zu schwer sind, dort scannen, wo sie sind.
So funktioniert Roboter-CT
Eine klassische CT-Anlage dreht das Bauteil auf einem Drehtisch zwischen einer feststehenden Röntgenquelle und einem feststehenden Detektor. Die Roboter-CT ersetzt diese festen Achsen durch Roboterarme. Im häufigsten Aufbau, der Zwei-Roboter-CT, hält ein Arm die Quelle und der andere den Detektor, und beide bewegen sich um ein Bauteil, das an seinem Platz bleibt. Andere Systeme halten das Bauteil mit einem Roboter und lassen Quelle und Detektor fest stehen.
Weil sich die Arme frei bewegen, ist die Scanbahn nicht mehr auf einen Kreis beschränkt. Roboter-CT kann einen interessierenden Bereich in einer großen Struktur scannen, der Kontur eines Bauteils folgen oder Quelle und Detektor für die Roboter-Laminographie parallel zu einer flachen Platte führen.
Diese Freiheit hat ihren Preis. Roboterarme positionieren ungenauer als die Achsen einer Labor-CT: Schwingungen, Schwerkraft und die Durchbiegung der Arme verschieben Quelle und Detektor um Bruchteile eines Millimeters gegenüber den Positionen, die die Steuerung meldet. Bei Voxelgrößen von wenigen Mikrometern machen diese Fehler das Volumen unscharf und erzeugen Doppelkanten. Hinzu kommt, dass die gefilterte Rückprojektion, der Standardalgorithmus der meisten CT-Software, für kreisförmige Scans hergeleitet wurde, und ihre Standardimplementierungen können freie Roboterbahnen nicht direkt rekonstruieren. Roboter-CT braucht deshalb meist eine Geometriekalibrierung für jeden Scan und eine Rekonstruktionssoftware, die beliebige Trajektorien verarbeitet. Voxray QRT deckt beides ab: Es rekonstruiert jede Bahn und korrigiert die Geometrie aus den Scandaten selbst.
Wann Roboter-CT die bessere Wahl ist
Bauteile, die für eine CT-Kabine zu groß oder zu schwer sind, etwa Flugzeugpaneele, Karosserieabschnitte und große Gussteile.
Flache Bauteile wie Faserverbundplatten und Leiterplatten, gescannt mit Roboter-Laminographie.
Interessierende Bereiche in einer montierten Struktur, etwa Niete, Schweißnähte und Klebeverbindungen, ohne sie zu zerlegen.
Prüfung vor Ort, bei der ein mobiles Robotersystem zum Bauteil kommt statt das Bauteil ins Labor.
Um das Bauteil geplante Scanbahnen: Sie umfahren Vorrichtungen und andere Hindernisse und nehmen mehr Ansichten aus den Richtungen auf, die das geprüfte Merkmal zeigen, etwa eine Schweißnaht.
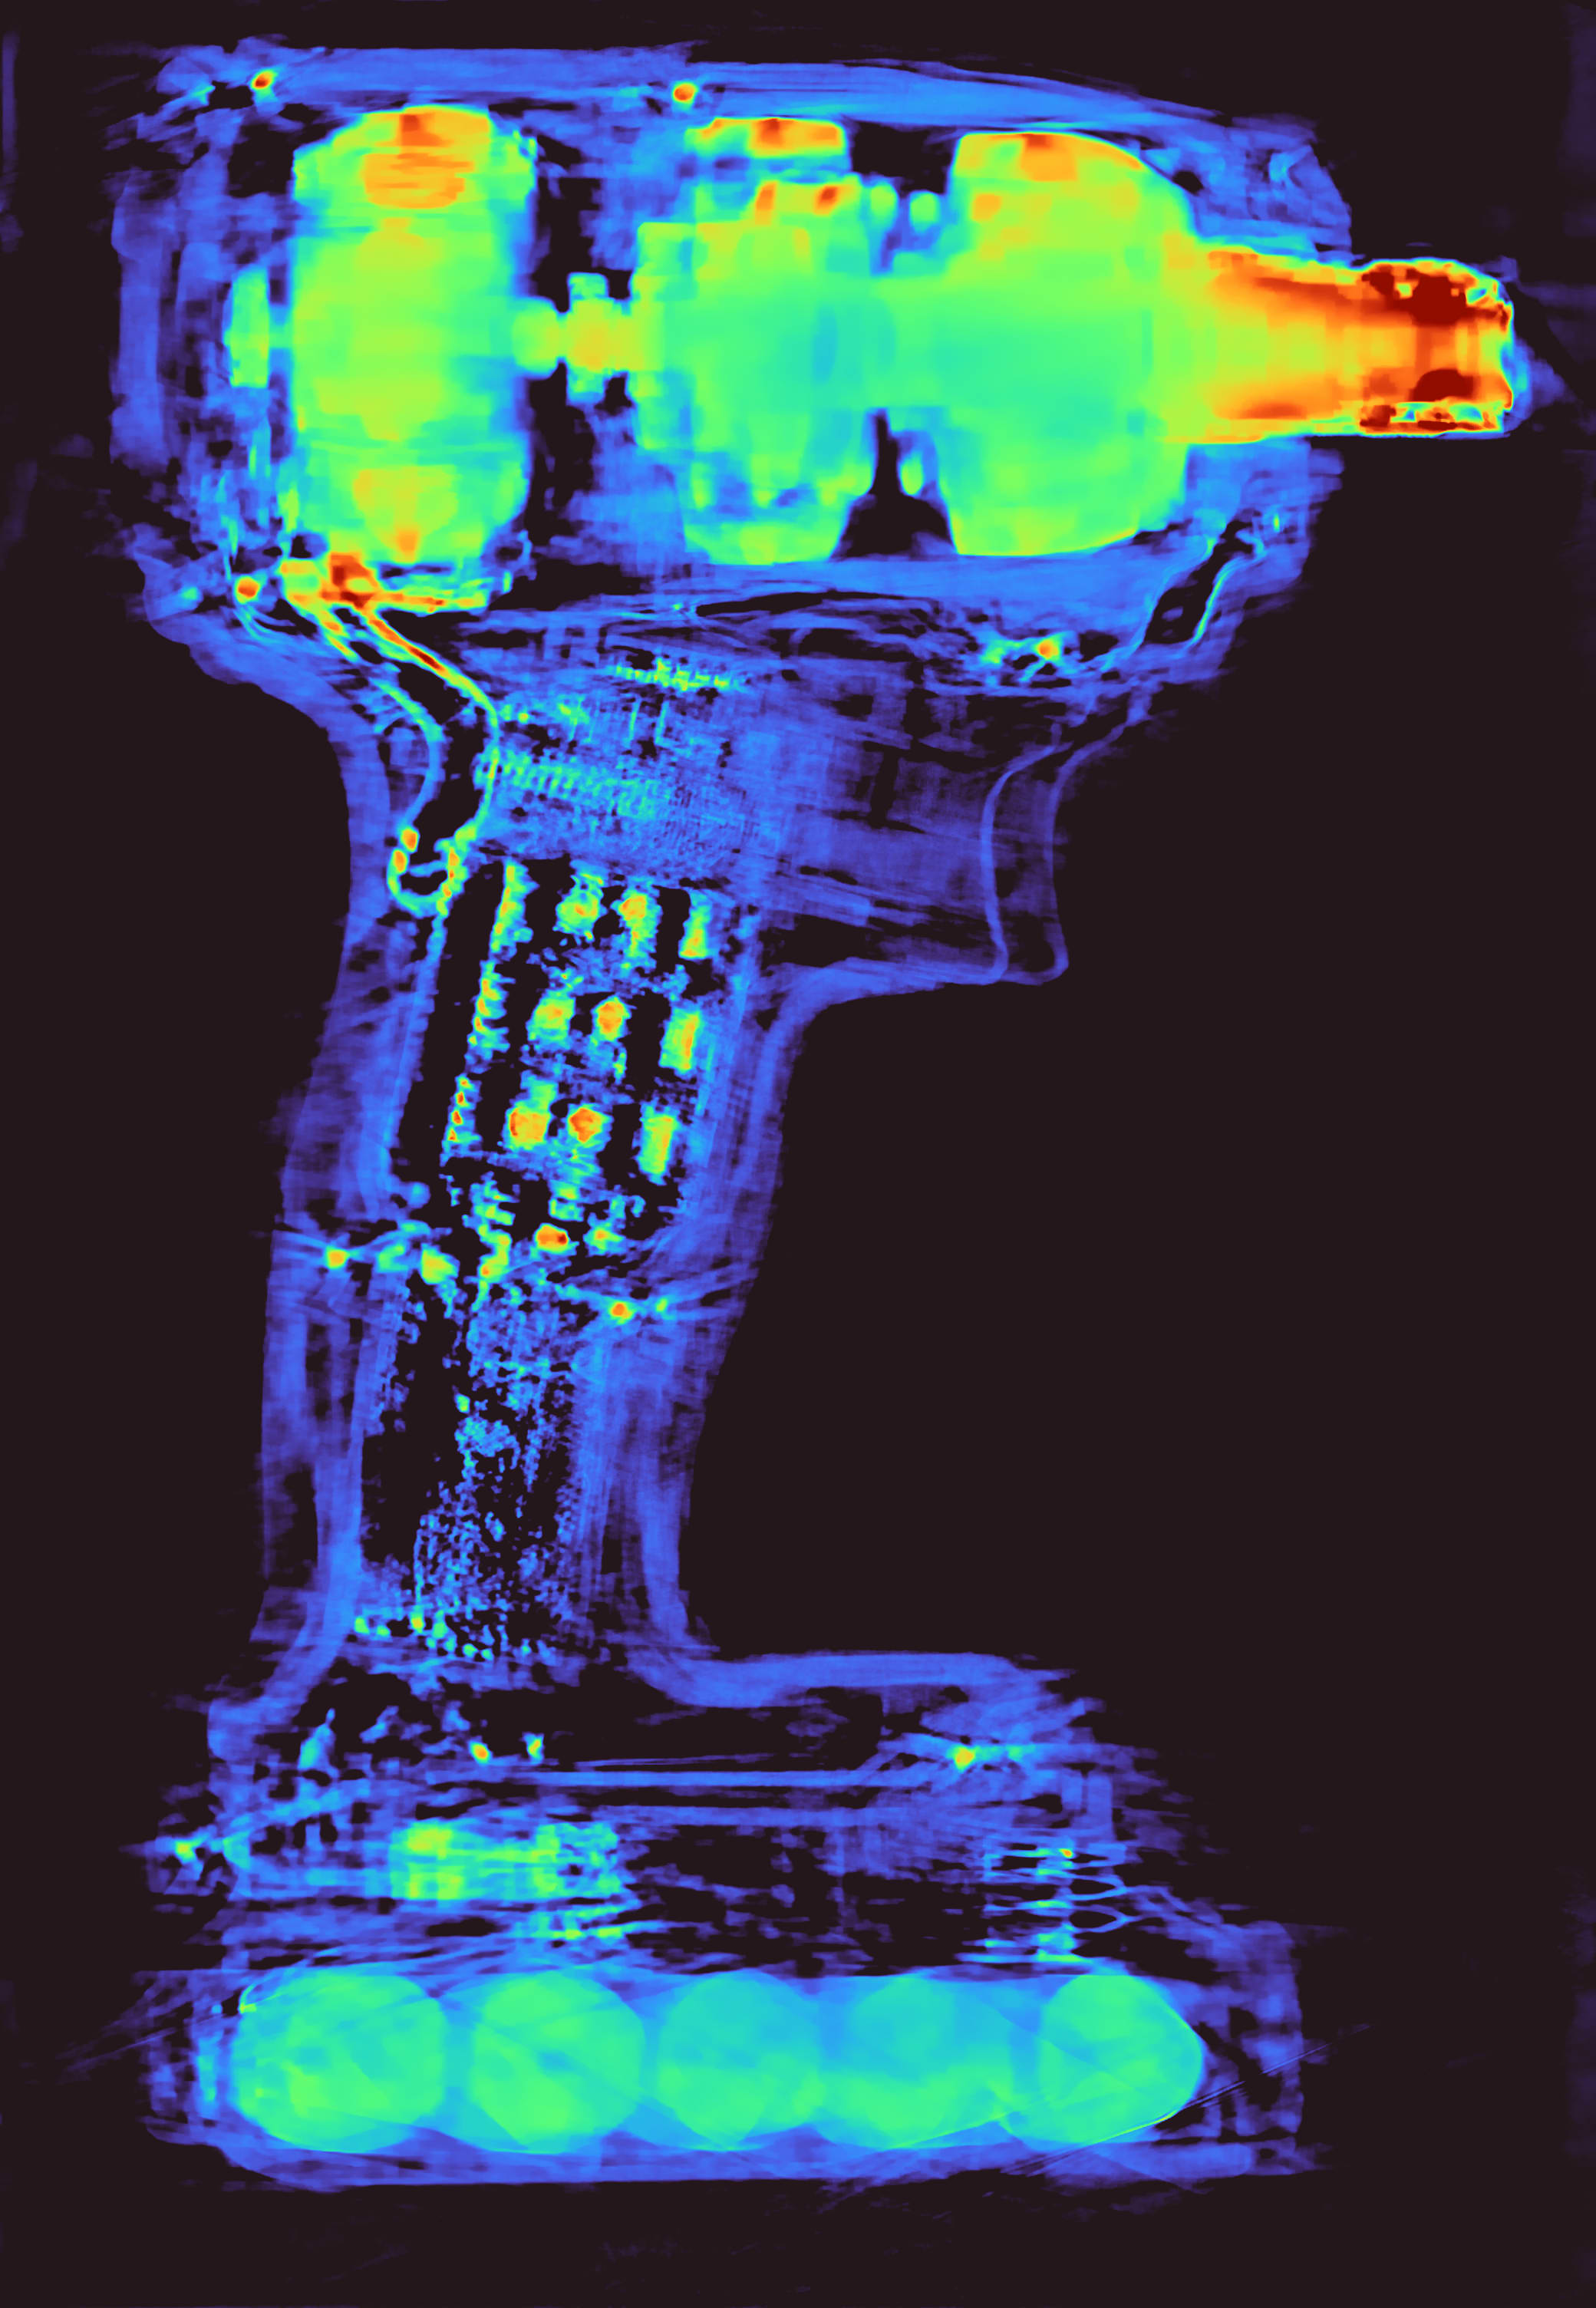
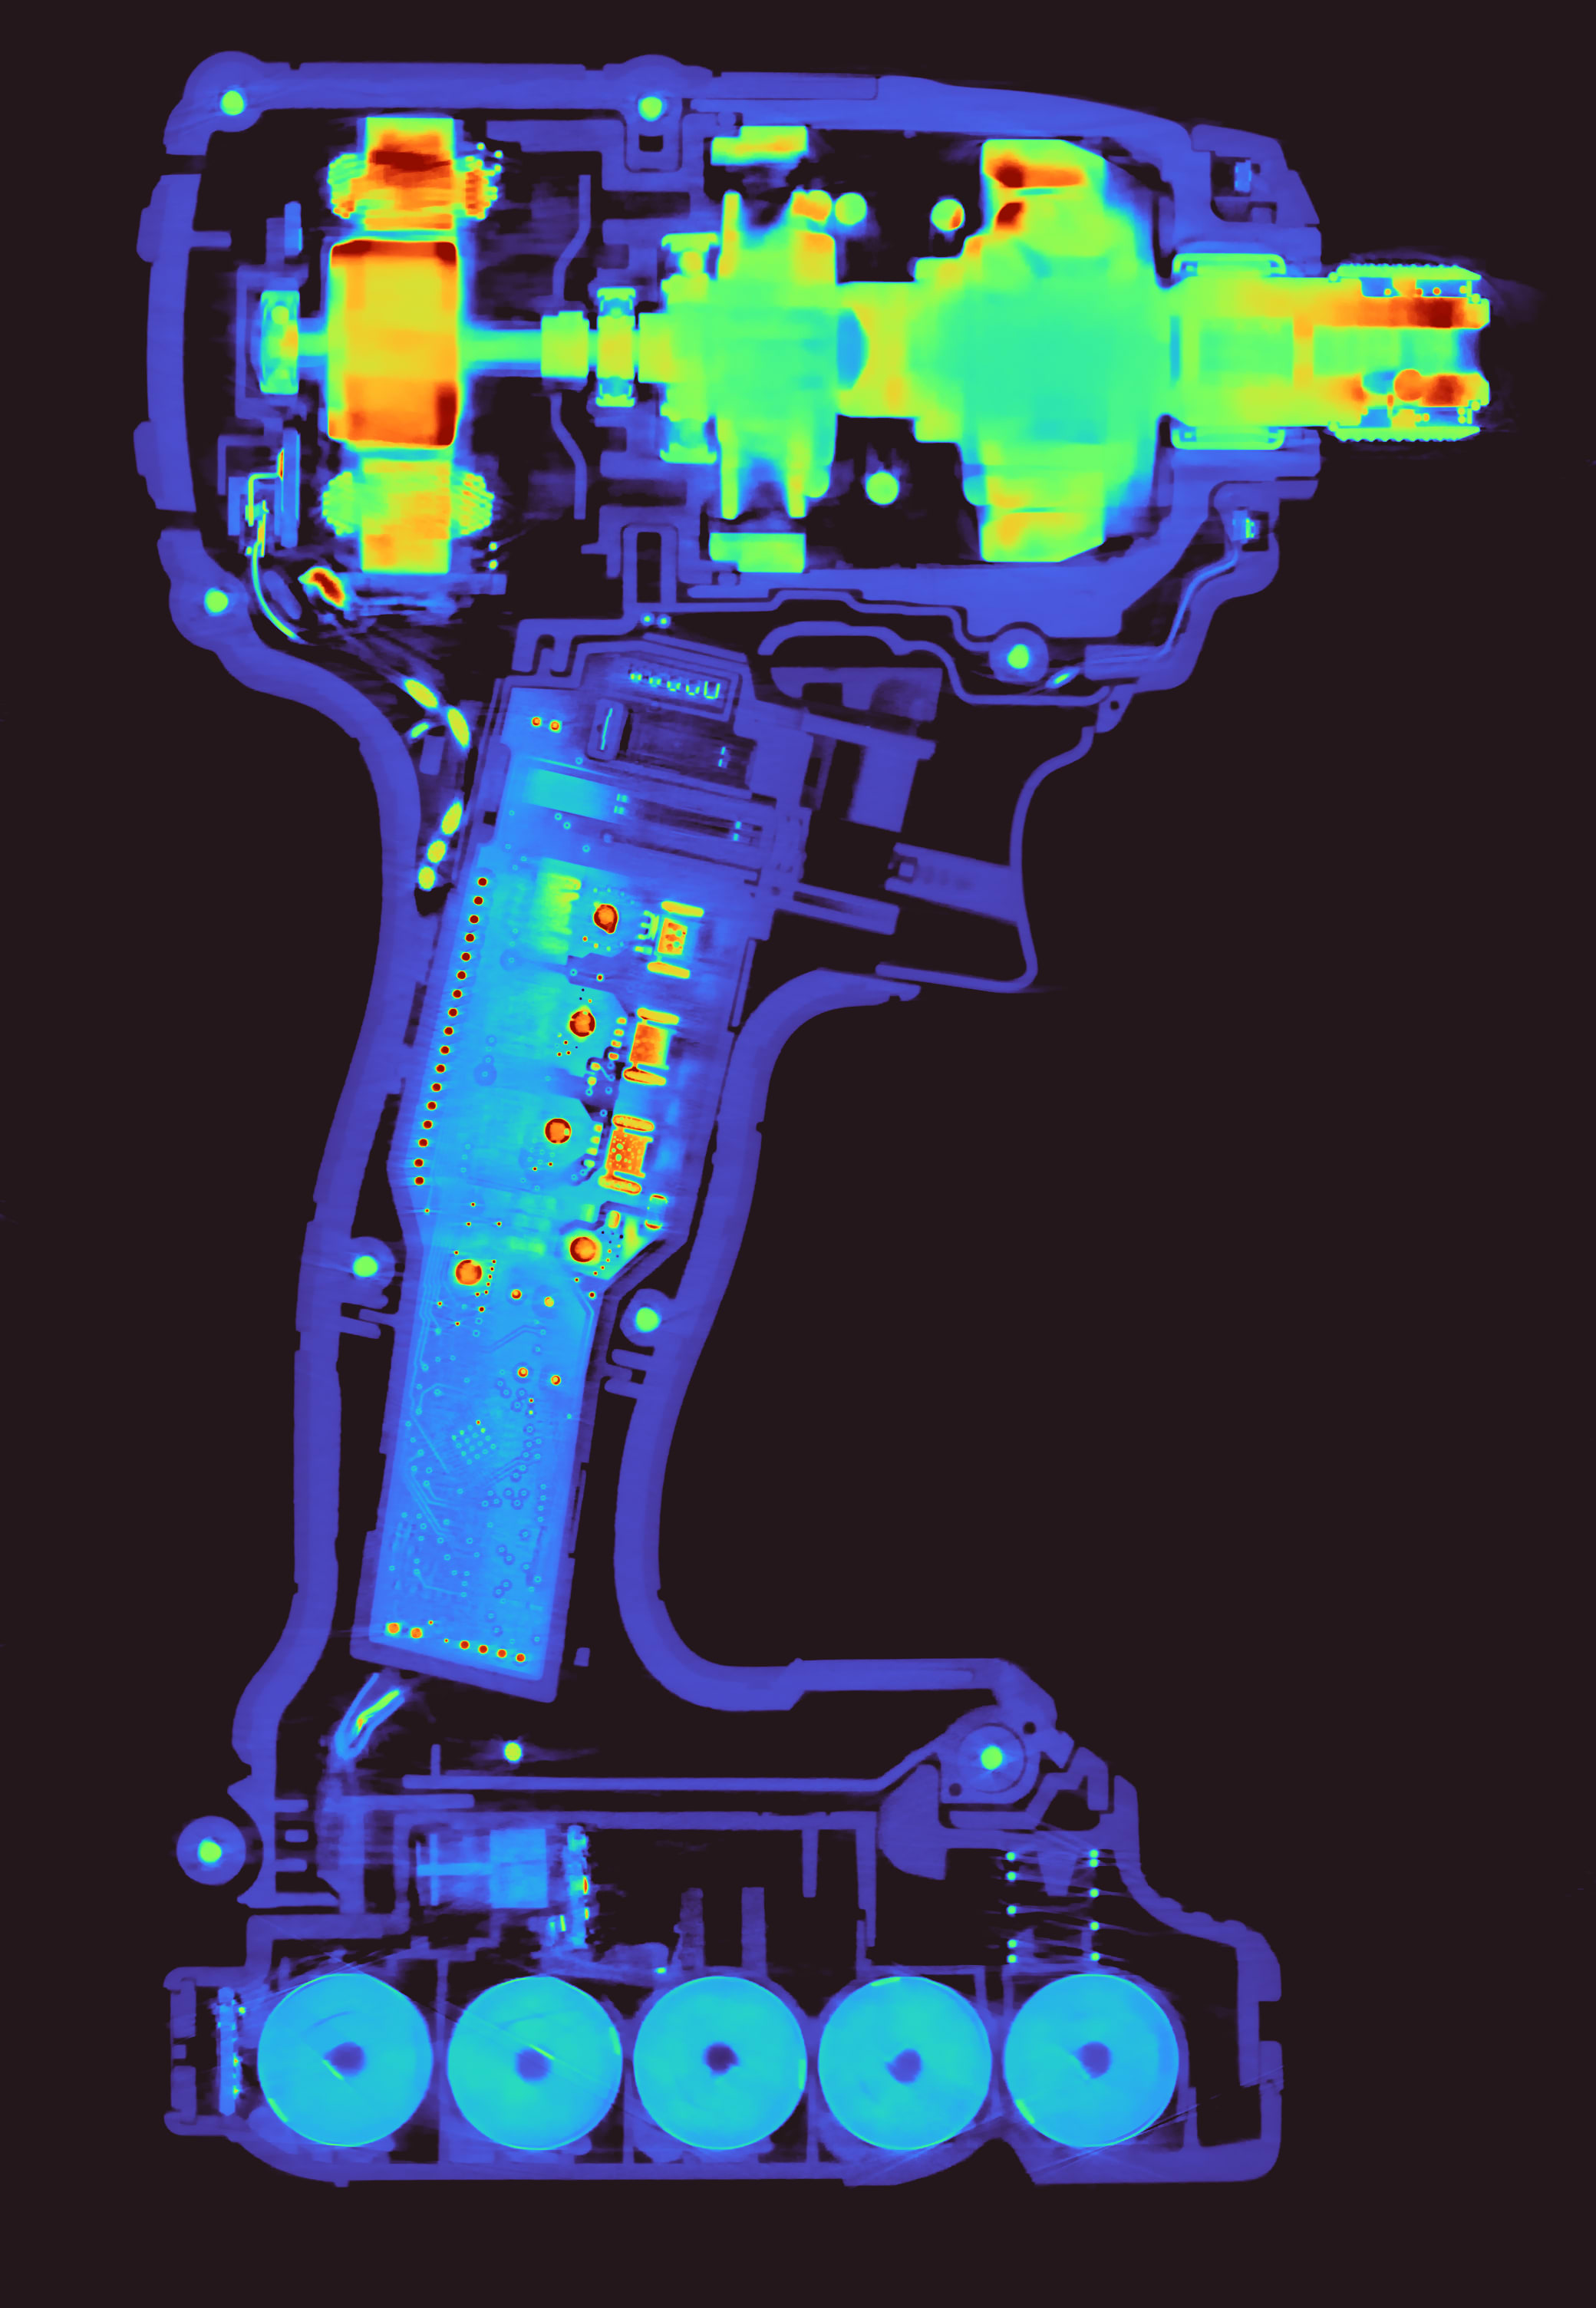
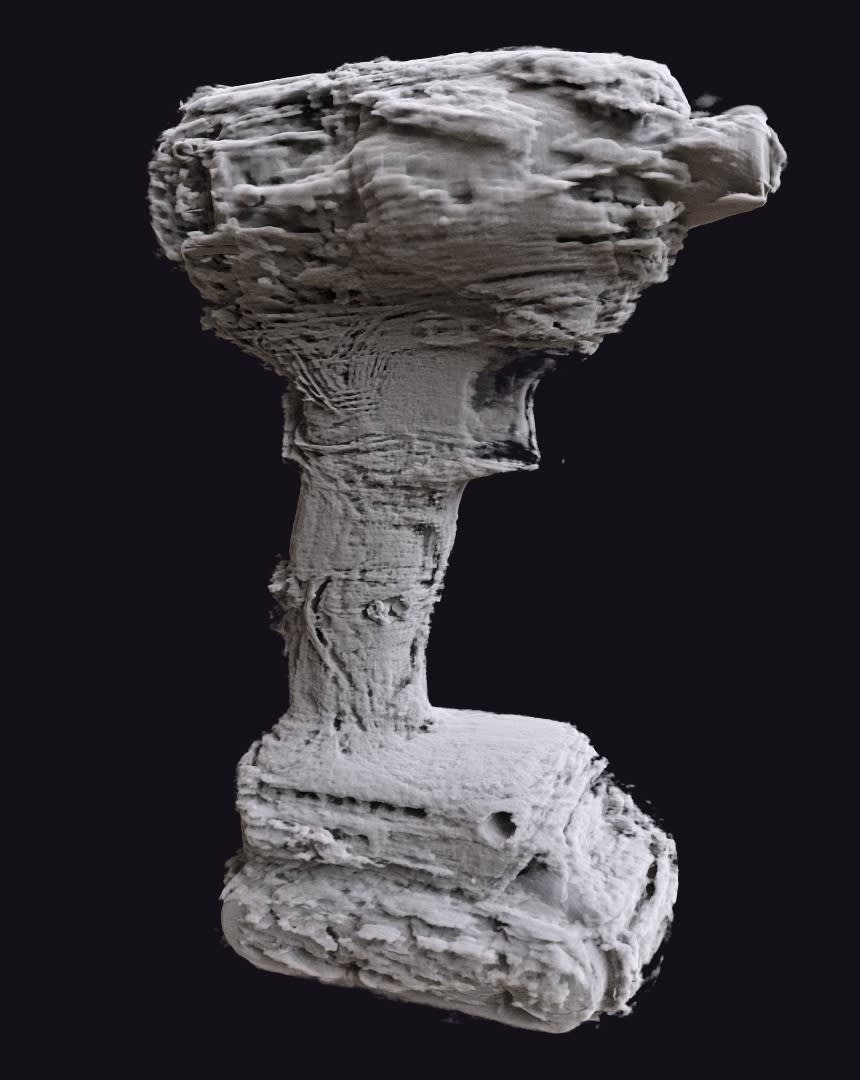
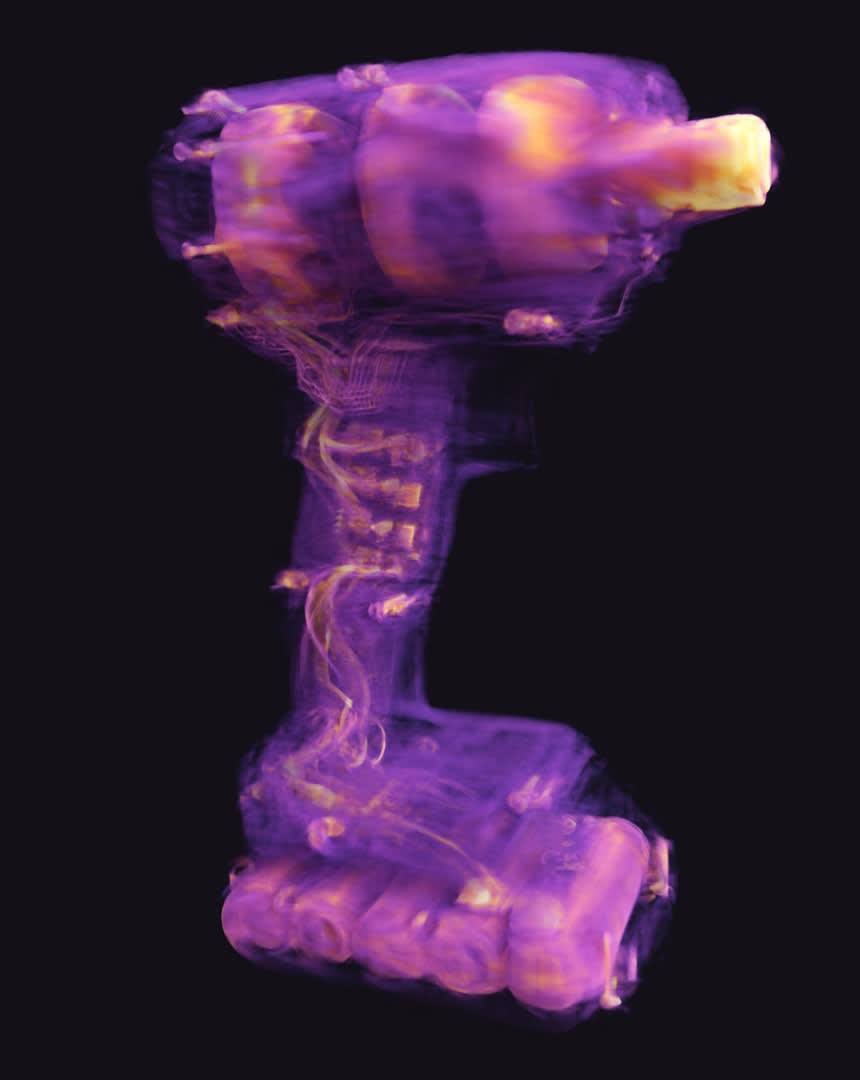
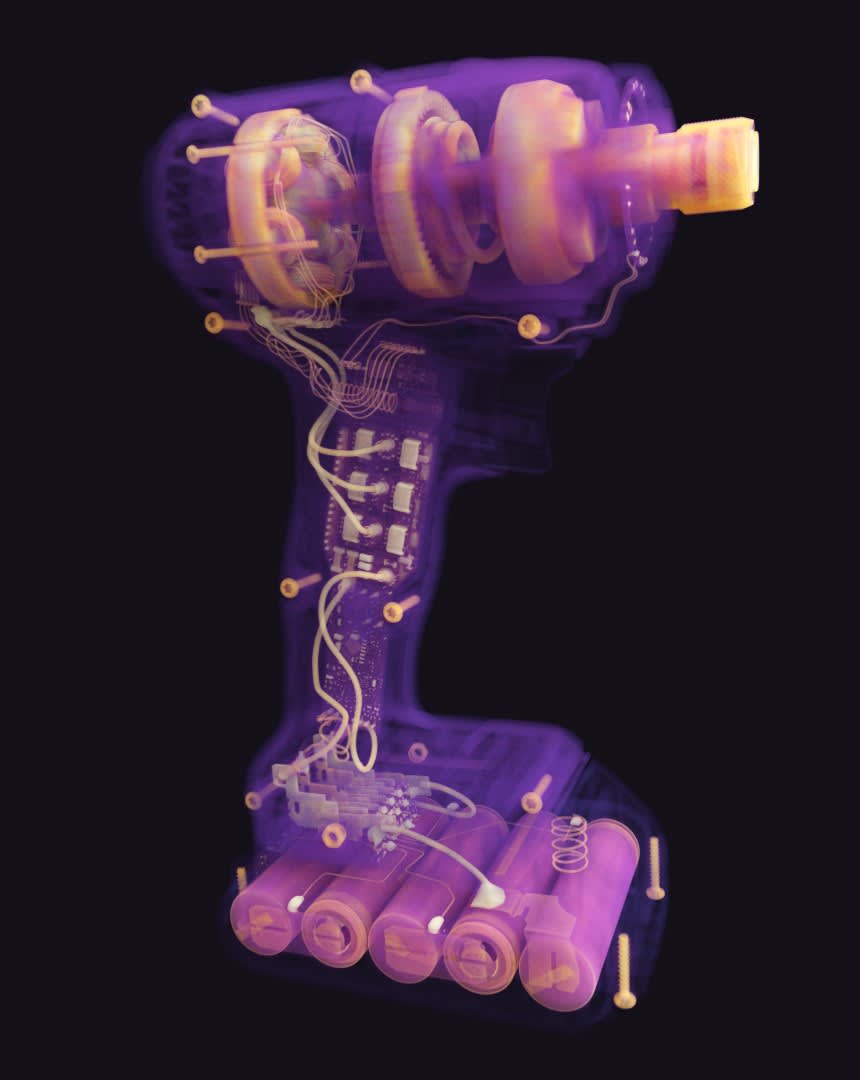
Geometriefehler des Roboters mit und ohne Korrektur
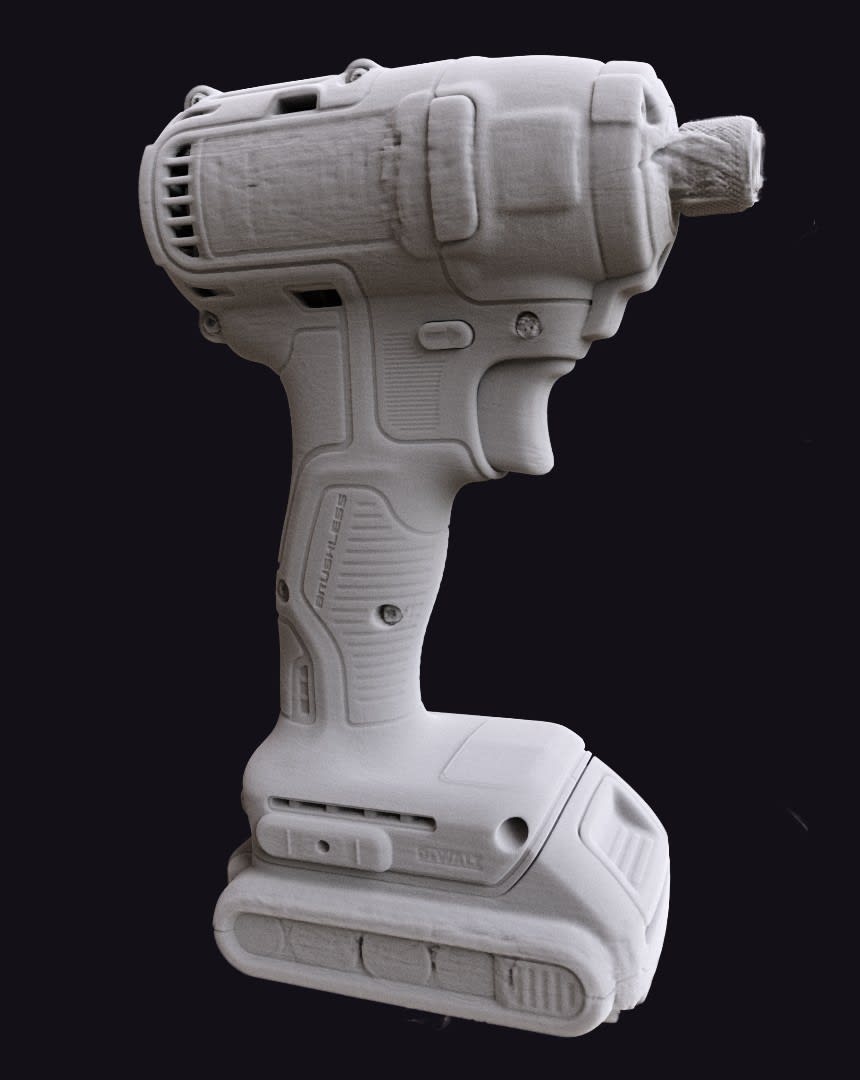
Ein Roboter-CT-Scan eines Akkuschraubers, rekonstruiert aus den unkorrigierten Roboterposen und mit der Geometriekorrektur von Voxray QRT.
Aufbauten der Roboter-CT
Roboter-CT-Systeme unterscheiden sich darin, was die Roboter bewegen. Der Aufbau bestimmt, welche Scanbahnen möglich sind und welche Fehler die Rekonstruktion korrigieren muss.
Ein Roboter bewegt das Bauteil
So funktioniert es: Ein Roboterarm hält das Bauteil zwischen feststehender Quelle und feststehendem Detektor und dreht es durch den Strahl, oft in einer strahlengeschützten Einhausung. Der Abstand zwischen Quelle und Detektor bleibt gleich.
Grenzen: Das Bauteil muss klein und leicht genug sein, damit der Roboter es halten kann, und die Positionierfehler des Roboters wirken sich weiterhin auf jede Projektion aus.
Zwei-Roboter-CT
So funktioniert es: Ein Roboter trägt die Röntgenquelle, ein zweiter den Detektor. Beide bewegen sich um ein Bauteil, das an seinem Platz bleibt, sodass sich die Geometrie von Projektion zu Projektion ändern kann.
Grenzen: Beide Arme bringen eigene Positionierfehler mit. Die Roboter müssen sich synchron bewegen und dürfen weder mit dem Bauteil noch miteinander kollidieren.
Roboter-Laminographie
So funktioniert es: Die beiden Roboter führen Quelle und Detektor parallel auf beiden Seiten eines flachen Bauteils, sodass jeder Strahl es schräg durchquert. Das eignet sich für Faserverbundplatten und Leiterplatten, die ein kreisförmiger Scan nicht durchdringt.
Grenzen: Wie bei jeder Laminographie werden Strahlen entlang der Bauteilebene nie gemessen. Das Volumen ist deshalb in der Tiefe weniger scharf als in der Ebene.
Systeme mit mehreren Robotern
So funktioniert es: Große Anlagen setzen mehr als zwei Roboter ein, um sehr große Bauteile zu umfahren. Das RoboCT-System von Fraunhofer bei BMW ist seit 2018 in Betrieb und prüft mit vier Robotern Fügeverbindungen in Prototypkarosserien.
Grenzen: Solche Systeme sind groß und teuer, und jeder Roboter bringt Geometriefehler mit, die die Rekonstruktion bewältigen muss.
Einen Roboter-CT-Scan planen
Bei freien Scanbahnen entscheidet die Bahn selbst darüber, wie gut das Volumen werden kann.
Vollständige Daten
Darauf zielen: Strahlen aus genügend Richtungen durch jede Struktur, die Sie sehen wollen. Als Faustregel sollte jede Ebene durch den interessierenden Bereich die Bahn der Quelle mindestens einmal schneiden (Tuy-Bedingung).
Darauf achten: Bahnen, denen ein Richtungsbereich fehlt, verwischen die Kanten, die entlang der fehlenden Strahlen verlaufen. Flachen Bauteilen fehlen immer die Richtungen entlang ihrer Ebene.
Reichweite und Kollisionen
Darauf zielen: Eine Bahn, die die Quelle für eine hohe Vergrößerung nah an das Bauteil bringt, während beide Arme in ihrer Reichweite bleiben.
Darauf achten: Vorrichtungen, das Bauteil selbst und der andere Roboter schränken die möglichen Posen ein. Simulieren Sie die Bahn vor dem ersten Scan.
Große Bauteile und abgeschnittene Projektionen
Darauf zielen: Nur den Bereich scannen, den Sie brauchen, mit der Vergrößerung, die Sie brauchen, auch wenn das Bauteil breiter ist als der Detektor.
Darauf achten: Ragt das Bauteil über den Detektor hinaus, sind die Projektionen abgeschnitten. Die gefilterte Rückprojektion erzeugt dann helle Ränder und Cupping am Rand des Messfelds.
Anzahl der Projektionen
Darauf zielen: Genug Projektionen für die Voxelgröße, die Sie brauchen. Roboter-CT-Systeme nehmen oft Tausende auf, der Mainboard-Scan unten hat 17.689.
Darauf achten: Jede Pose braucht Zeit zum Anfahren und Ausschwingen. Weniger Projektionen verkürzen den Scan, erzeugen mit gefilterter Rückprojektion aber Unterabtastungsstreifen.
So rekonstruiert Voxray QRT Roboter-CT
QRT rekonstruiert aus der Position von Quelle und Detektor bei jeder einzelnen Projektion. Jede Bahn, die die Roboter fahren können, funktioniert mit demselben Algorithmus, ob Kreis, Helix, Laminographie-Bahn oder eine um das Bauteil geplante Bahn.
Die Posen, die die Robotersteuerung meldet, genügen als Ausgangspunkt. QRT korrigiert die Geometrie jeder Projektion während der Rekonstruktion aus den Messdaten selbst. Roboter-CT braucht deshalb weder einen Kalibrierkörper noch einen separaten Kalibrierscan.
Kein Kalibrierscan
QRT korrigiert die Posen von Quelle und Detektor für jede Projektion aus den Scandaten. Ein Kalibrierkörper ist nicht nötig.
Jeder Roboter, jede Trajektorie
Das Robot-CT-Modul unterstützt Systeme mit einem, zwei oder mehreren Robotern und jede Scanbahn.
Roboter-Laminographie
Dieselbe Rekonstruktion verarbeitet Laminographie-Bahnen für flache Bauteile wie Faserverbundplatten und Leiterplatten, wie beim Mainboard-Scan unten.
Offenes Datenformat
Roboter-CT-Systeme übergeben ihre Projektionen und die Pose jeder Projektion im Voxray-Projektionsformat an QRT.

Fallstudie
Roboter-CT-Laminographie eines Mainboards
Omni NDE hat mit seiner Zwei-Roboter-CT ein komplettes Mainboard auf einer Laminographie-Trajektorie gescannt: 17.689 Projektionen bei 30 µm. QRT hat die Positionierfehler der Roboterarme korrigiert und die ganze Platine rekonstruiert, vom CPU-Sockel bis zu einzelnen Lötstellen.
Zur Fallstudie
Häufige Fragen zur Roboter-CT
Was ist Roboter-CT?
Roboter-CT ist Röntgen-Computertomographie, bei der Industrieroboter die Röntgenquelle, den Detektor oder das Bauteil bewegen. Sie ersetzt den festen Drehtisch einer CT-Kabine durch freie Scanbahnen, sodass sich große, flache oder fest verbaute Bauteile scannen lassen.
Was ist der Unterschied zwischen Ein-Roboter- und Zwei-Roboter-CT?
Bei der Ein-Roboter-CT bewegt ein Roboter das Bauteil zwischen feststehender Quelle und feststehendem Detektor. Bei der Zwei-Roboter-CT trägt ein Roboter die Quelle und ein anderer den Detektor, und beide bewegen sich um ein Bauteil, das an seinem Platz bleibt.
Warum braucht Roboter-CT eine Geometriekorrektur?
Roboterarme positionieren ungenauer als die Achsen einer Labor-CT. Schwingungen, Schwerkraft und die Durchbiegung der Arme verschieben Quelle und Detektor um Bruchteile eines Millimeters. Bei Voxelgrößen im Mikrometerbereich wird das Volumen dadurch unscharf, wenn die Geometrie nicht für jede Projektion korrigiert wird. Die Standardimplementierungen der gefilterten Rückprojektion, des Algorithmus der meisten CT-Software, können freie Roboterbahnen zudem nicht direkt rekonstruieren. Voxray QRT rekonstruiert jede Bahn und korrigiert die Geometrie aus den Scandaten selbst.
Braucht Voxray QRT für Roboter-CT einen Kalibrierkörper?
Nein. QRT geht von den Posen aus, die die Roboter melden, und korrigiert die Geometrie jeder Projektion während der Rekonstruktion aus den Scandaten.
Welche Roboter-CT-Systeme unterstützt QRT?
Das Robot-CT-Modul unterstützt jeden Robotertyp und jede Trajektorie: Systeme mit einem, zwei oder mehreren Robotern. Die Systeme übergeben ihre Daten im Voxray-Projektionsformat an QRT, mit der Pose von Quelle und Detektor für jede Projektion. Die Zwei-Roboter-Systeme von Omni NDE werden mit QRT rekonstruiert.
Kann Roboter-CT Bauteile scannen, die größer sind als der Detektor?
Ja. Die Roboter können einen interessierenden Bereich in einem großen Bauteil scannen, etwa eine einzelne Fügestelle in einer Karosserie, mit der Vergrößerung, die dieser Bereich braucht.
Kann ich QRT mit meinen eigenen Roboter-CT-Scans testen?
Ja. Fordern Sie eine kostenlose Testversion an und rekonstruieren Sie Ihre eigenen Datensätze auf Ihrer Workstation, oder nutzen Sie den Rekonstruktionsservice und senden Sie uns einen Datensatz, den wir für Sie rekonstruieren.
Verwandte Themen
Rekonstruieren Sie Ihre Roboter-CT-Scans mit QRT
Testen Sie QRT kostenlos mit Ihren eigenen Roboter-CT-Daten, oder sprechen Sie mit uns über Ihr Robotersystem und Ihre Bauteile.