컴퓨터 라미노그래피란?
컴퓨터 라미노그래피(CL)는 평평하거나 큰 부품을 위한 X선 컴퓨터 단층촬영의 한 형태입니다. 빔에 수직인 축으로 부품을 회전시키는 대신 비스듬한 각도로 스캔하므로, X선이 회로 기판이나 복합재 패널의 평면을 따라 통과할 필요가 없습니다.
CT와 라미노그래피 비교
차이는 회전축의 기울기입니다. CT에서는 회전축이 빔에 수직이고, 라미노그래피에서는 빔에 대해 기울어져 있습니다.
컴퓨터 단층촬영(CT)
컴퓨터 라미노그래피(CL)
컴퓨터 라미노그래피의 원리
기존 CT에서는 부품이 X선 빔에 수직인 축을 중심으로 한 바퀴 회전하고, 검출기가 각 각도에서 투영을 기록합니다. 평평한 부품에서는 평면을 따라 진행하는 X선이 부품의 전체 폭을 통과합니다. 광자가 거의 투과하지 못해 이 투영들은 정보 대신 노이즈와 스트릭을 더합니다. 또한 넓은 부품은 선원을 멀리 두게 만들어 배율도 제한됩니다.
라미노그래피는 스캔 축을 빔에 대해 기울이거나, 선원과 검출기를 부품과 평행한 경로로 움직입니다. 그러면 모든 X선이 부품을 비스듬히 가로질러 두께 방향으로만 통과합니다. 검출기는 이런 비스듬한 방향에서 수백에서 수천 장의 투영을 기록하고, 재구성 알고리즘이 이로부터 3D 볼륨을 계산합니다. 경사각은 회전축이 기존 CT에서 빔에 수직으로 서 있는 위치로부터 얼마나 기울었는지를 나타냅니다. 0°이면 일반적인 원형 궤도 CT입니다.
그 대가로 부품의 평면을 따라 진행하는 X선은 없습니다. 원뿔 모양의 방향 영역이 전혀 측정되지 않으므로, 볼륨은 부품 평면에서는 선명하고 깊이 방향으로는 흐려집니다. 누락된 원뿔은 경사각과 함께 넓어지므로, 기울기가 클수록 깊이 방향이 더 흐려집니다.
라미노그래피가 더 나은 경우
인쇄 회로 기판, 패널, 웨이퍼처럼 종횡비가 큰 평평한 부품.
장비 안에서 회전시키기에는 너무 크거나, 높은 배율에서 선원과 충돌하는 부품.
큰 부품 안의 관심 영역. 예를 들어 기판 전체 중 하나의 솔더 접합부나 CPU 소켓.
부품의 평면이 중요한 적층 구조: 솔더 접합부, 비아, 본딩, 접착층, 복합재 적층.
라미노그래피 스캔 기하 구조
장비마다 비스듬한 촬영을 구현하는 방식이 다르며, 각각 재구성이 처리해야 할 부분이 달라집니다.
기존 원형 궤적 CT
원리: 부품이 빔에 수직인 축을 중심으로 360° 회전합니다. 작은 부품에서는 가장 완전한 데이터를 얻을 수 있습니다.
한계: 평평한 부품에서는 평면을 따른 X선이 거의 투과하지 못하고, 부품 크기 때문에 선원을 가까이 둘 수 있는 거리가 제한됩니다.
기울어진 회전축
원리: 부품이 빔에 대해 축이 기울어진 회전 스테이지 위에서 회전합니다. 경사는 보통 최대 약 30°입니다. 여러 실험실 CT 장비가 스캔 모드로 제공합니다.
한계: 경사각이 클수록 깊이 방향의 정보가 더 많이 손실됩니다. 부품은 여전히 회전 스테이지와 장비 안에 들어가야 합니다.
검출기 이동과 병진
원리: 부품이 고정되어 있거나 직선으로 이동하는 동안 선원과 검출기가 부품과 평행하게 이동합니다. 기판과 패널의 인라인 검사에 적합합니다.
한계: 관측 각도 범위가 완전한 회전보다 좁아 깊이 방향 분해능이 더 떨어집니다.
로봇 라미노그래피
원리: 두 개의 로봇 팔이 고정된 부품 주위에서 선원과 검출기를 자유로운 경로로 움직입니다. 캐비닛에 의한 크기 제한이 없고 경로를 부품에 맞출 수 있습니다.
한계: 로봇 팔은 실험실 CT의 스테이지만큼 정확하게 위치를 잡지 못해, 기하 오차가 기존 재구성을 흐리게 만듭니다.
라미노그래피 결과
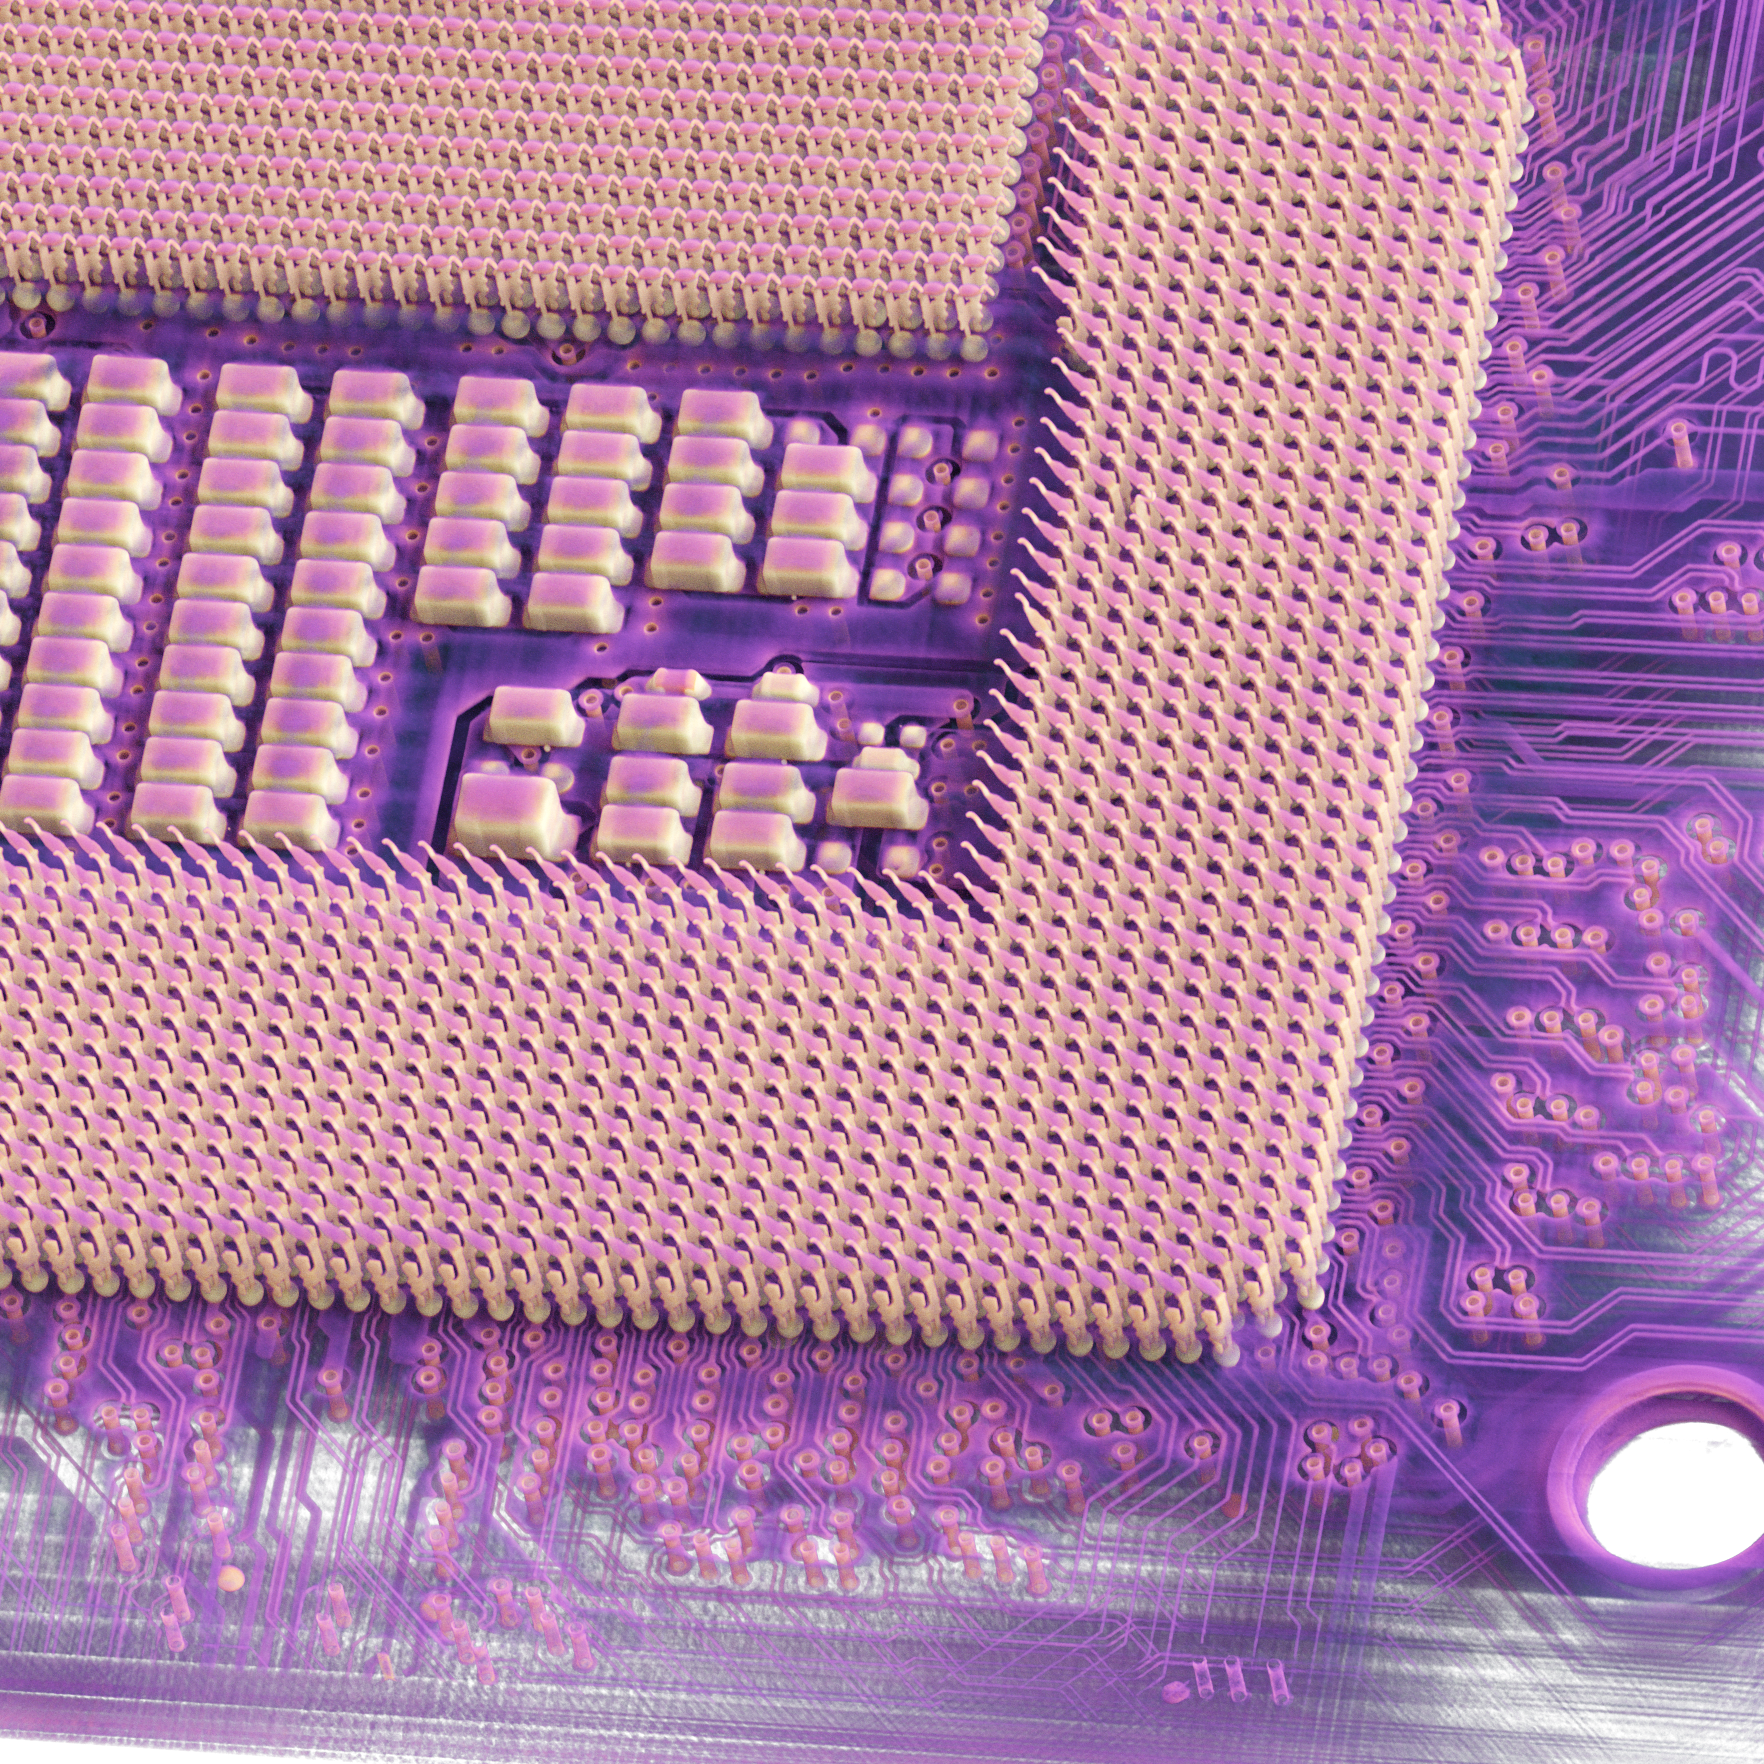
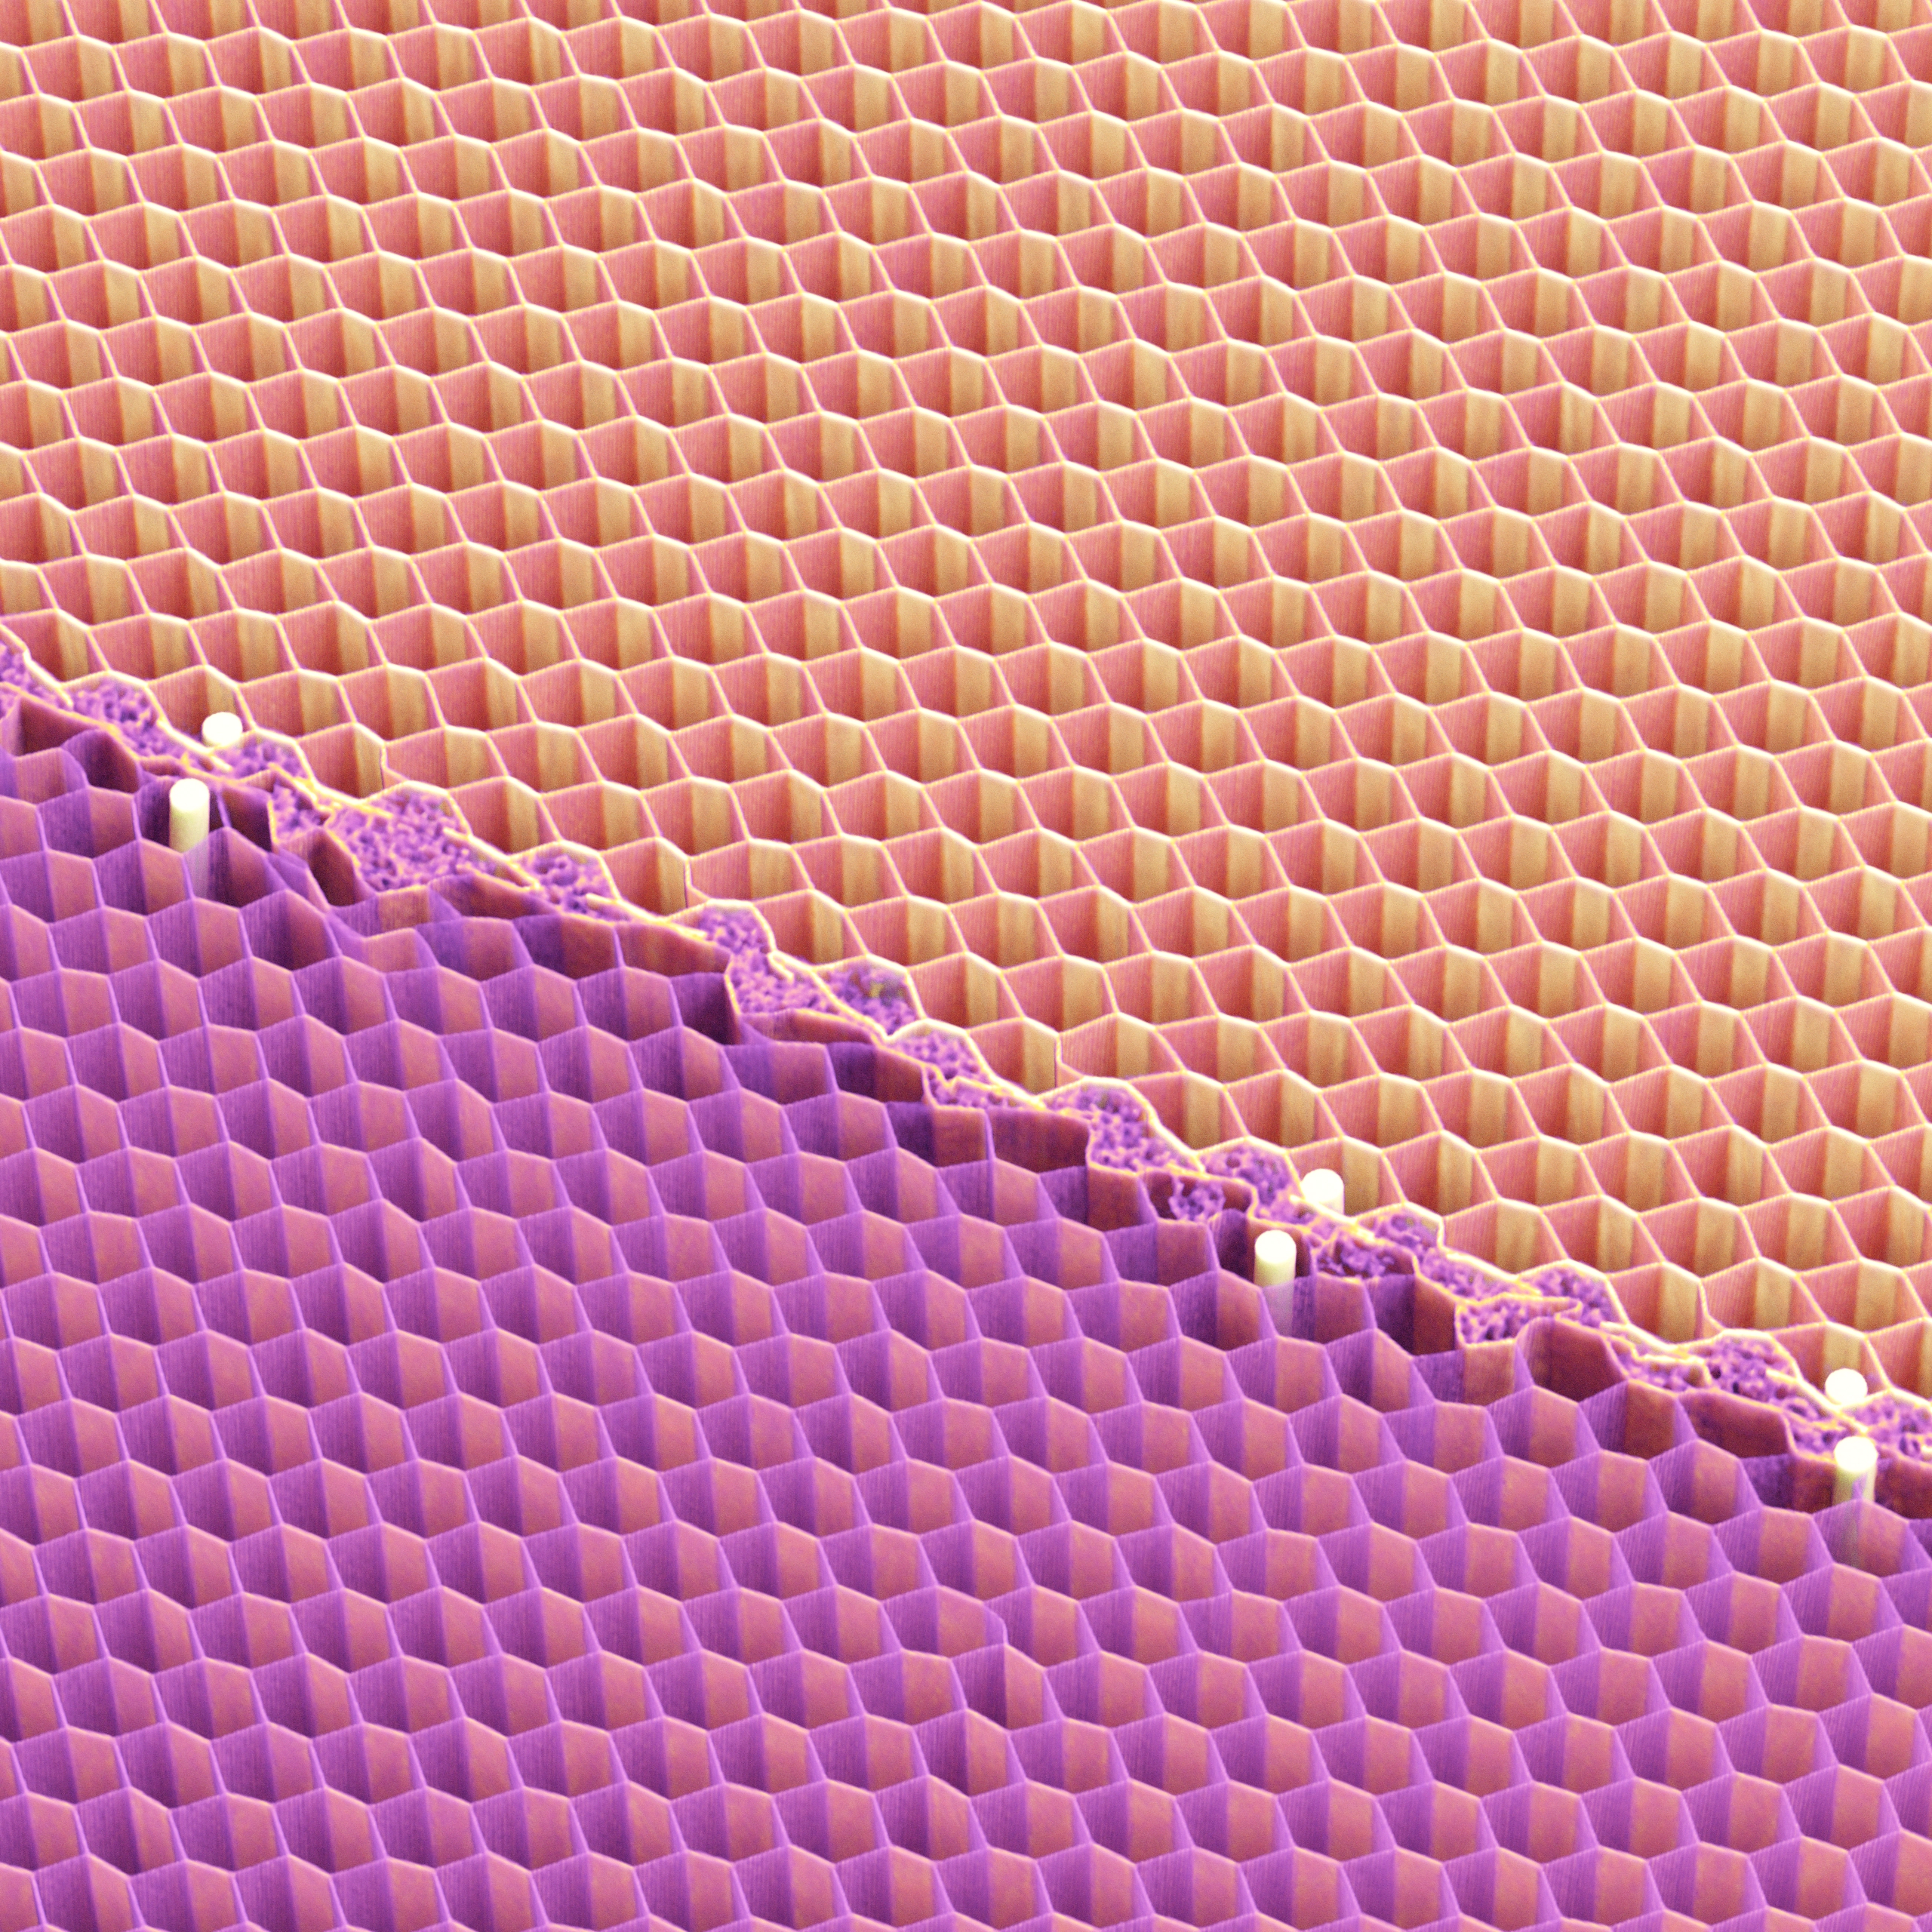
Voxray QRT로 재구성한 라미노그래피 스캔의 세부 모습.
Voxray QRT의 라미노그래피 재구성
필터 역투영(FDK)은 원형 궤적 스캔을 위해 유도된 방법입니다. 라미노그래피 데이터에서는 스캔 기하 구조에서 오는 흐림 외에 추가 아티팩트를 만듭니다. QRT는 각 투영에서 선원과 검출기의 실제 위치로부터 재구성하므로, 모든 라미노그래피 기하 구조와 그 밖의 궤적을 같은 알고리즘으로 처리합니다.
스캔이 기록하지 않은 방향은 어떤 재구성으로도 측정할 수 없습니다. QRT는 기록된 투영에서 최대한의 정보를 얻어냅니다. 기하 구조를 보정하고, 솔더와 구리의 스트릭을 막으며, 언더샘플링 아티팩트를 만들지 않습니다.
모든 라미노그래피 기하 구조
기울어진 회전축, 검출기 이동, 로봇 라미노그래피는 물론 모든 사용자 정의 궤적.
투영마다 기하 보정
로봇 팔과 스테이지의 위치 오차를 재구성 중에 자동으로 보정합니다.
금속 아티팩트 감소
솔더, 구리, 핀을 주변 기판과 같은 물리 모델에서 재구성합니다.
사용 중인 스캐너의 원시 데이터
QRT는 Nikon, Waygate, Zeiss, Comet Yxlon, RX Solutions, Viscom, Techvalley 스캐너의 라미노그래피 데이터를 읽고, 자체 시스템은 Voxray 투영 포맷으로 지원합니다.

사례 연구
마더보드의 로봇 CT 라미노그래피
Omni NDE는 트윈 로봇 CT 시스템으로 마더보드 전체를 라미노그래피 궤적으로 스캔했습니다: 30 µm에서 17,689장의 투영. QRT는 로봇 팔의 위치 오차를 보정하고 CPU 소켓부터 개별 솔더 접합부까지 기판 전체를 재구성했습니다.
사례 연구 보기
라미노그래피에 관한 자주 묻는 질문
CT와 라미노그래피의 차이는 무엇인가요?
CT에서는 부품이 X선 빔에 수직인 축을 중심으로 회전합니다. 라미노그래피에서는 축이 빔에 대해 기울어져 있거나 선원과 검출기가 부품과 평행하게 움직이므로, X선이 평평한 부품을 평면을 따라서가 아니라 비스듬히 가로지릅니다.
컴퓨터 라미노그래피는 어디에 사용되나요?
CT로 잘 스캔할 수 없는 평평하거나 큰 부품에 사용됩니다: 실장된 인쇄 회로 기판, 반도체 패키지, 웨이퍼, 항공 분야의 복합재 패널, 큰 부품 안의 관심 영역.
라미노그래피 볼륨은 왜 깊이 방향으로 흐린가요?
라미노그래피는 부품 평면을 따라 진행하는 X선을 결코 측정하지 않습니다. 이 누락된 원뿔 모양의 방향 때문에 깊이 방향의 구조가 흐려지고, 부품 평면은 선명하게 유지됩니다. 경사각이 작을수록 효과가 줄어들지만, X선이 평평한 부품의 평면에 더 가깝게 진행해 더 많은 재료를 통과합니다.
라미노그래피는 CT보다 빠른가요?
평평한 부품에서는 흔히 그렇습니다. 각 X선이 부품의 전체 폭이 아니라 두께만 통과하므로 투과하는 광자가 늘어 노출 시간을 줄일 수 있고, 평면을 따라가는 X선에 투영을 낭비하지 않습니다. 얼마나 빨라지는지는 부품과 장비에 따라 다릅니다.
Voxray QRT는 어떤 라미노그래피 데이터를 재구성할 수 있나요?
QRT는 기울어진 회전축, 검출기 이동, 로봇 라미노그래피를 지원합니다. Nikon, Waygate, Zeiss, Comet Yxlon, RX Solutions, Viscom, Techvalley 스캐너의 라미노그래피 원시 데이터를 읽고, 모든 궤적을 Voxray 투영 포맷으로 처리할 수 있습니다.
제 라미노그래피 스캔으로 QRT를 테스트할 수 있나요?
네. 무료 체험을 요청해 워크스테이션에서 직접 데이터셋을 재구성하거나, 재구성 서비스를 선택해 데이터셋을 보내 주시면 저희가 재구성해 드립니다.
QRT로 라미노그래피 스캔을 재구성하세요
무료 체험으로 직접 라미노그래피 데이터에 QRT를 사용해 보시거나, 부품과 스캐너에 대해 문의해 주세요.