로봇 CT란?
로봇 CT(로봇 기반 컴퓨터 단층촬영)는 캐비닛 안의 회전 테이블 대신 산업용 로봇 팔이 X선 소스, 검출기 또는 부품을 움직입니다. 스캔이 거의 모든 경로로 부품을 따라갈 수 있으므로, CT 캐비닛에 넣기에는 너무 크거나 납작하거나 무거운 부품도 그 자리에서 스캔할 수 있습니다.
로봇 CT의 원리
기존 CT 시스템은 고정된 X선 소스와 고정된 검출기 사이에서 회전 테이블 위의 부품을 회전시킵니다. 로봇 CT는 이 고정 축을 로봇 팔로 대체합니다. 가장 일반적인 구성인 트윈 로봇 CT에서는 한 팔이 소스를, 다른 팔이 검출기를 잡고, 두 팔이 제자리에 있는 부품 주위를 움직입니다. 로봇이 부품을 잡고 소스와 검출기는 고정하는 시스템도 있습니다.
팔이 자유롭게 움직이므로 스캔 경로가 더 이상 원에 제한되지 않습니다. 로봇 CT는 큰 구조물 안의 관심 영역을 스캔하거나, 부품의 윤곽을 따라가거나, 로봇 라미노그래피처럼 납작한 패널과 평행하게 소스와 검출기를 움직일 수 있습니다.
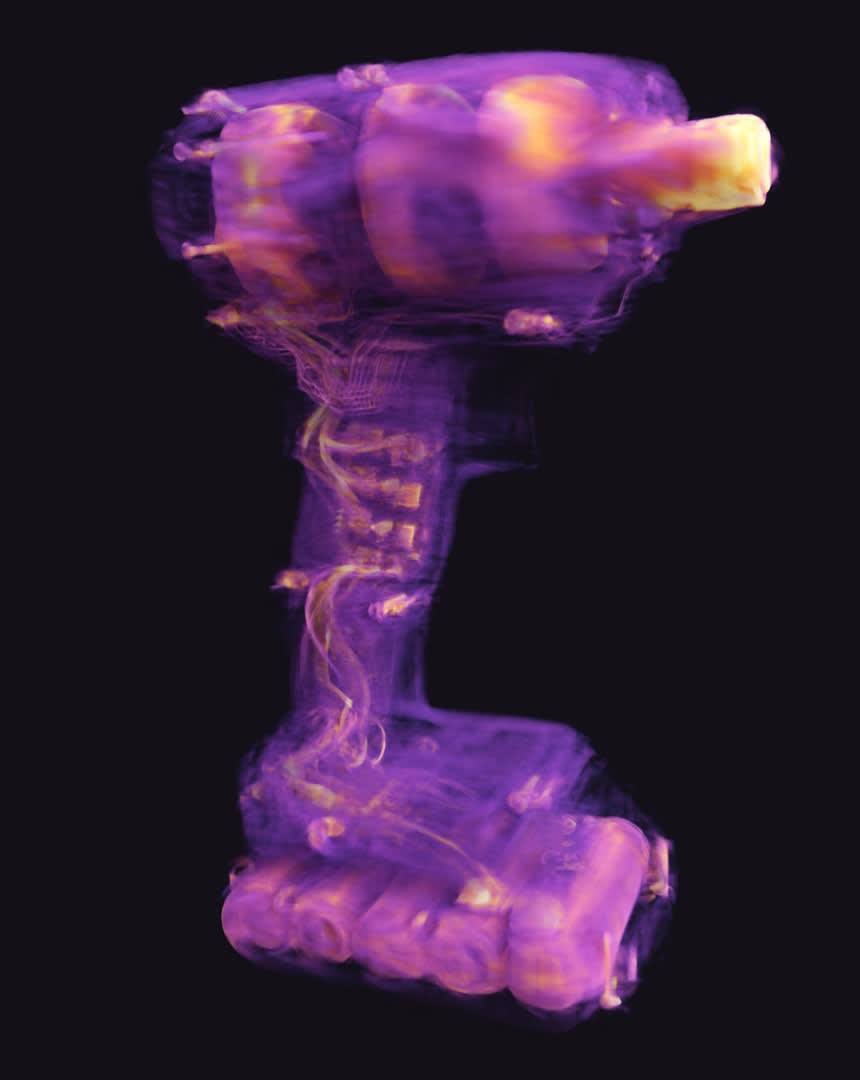
이 유연성에는 대가가 있습니다. 로봇 팔은 실험실 CT의 축보다 위치 정확도가 낮아서, 진동, 중력, 팔의 휨 때문에 소스와 검출기가 컨트롤러가 보고하는 위치에서 1 mm 미만만큼 벗어납니다. 수 마이크로미터의 복셀 크기에서는 이 오차가 볼륨을 흐리게 하고 이중 에지를 만듭니다. 게다가 대부분의 CT 소프트웨어에서 표준 알고리즘인 필터 역투영은 원형 스캔을 전제로 유도되었기 때문에, 일반적인 구현으로는 자유로운 로봇 경로를 그대로 재구성할 수 없습니다. 그래서 로봇 CT에는 보통 스캔마다 기하 보정과 임의의 궤적을 처리하는 재구성 소프트웨어가 필요합니다. Voxray QRT는 둘 다 해결합니다. 모든 경로를 재구성하고 스캔 데이터 자체에서 기하를 보정합니다.
로봇 CT가 더 나은 경우
항공기 패널, 차체 섹션, 대형 주조품처럼 CT 캐비닛에 넣기에는 너무 크거나 무거운 부품.
복합재 패널과 회로 기판처럼 납작한 부품을 로봇 라미노그래피로 스캔하는 경우.
리벳, 용접부, 접착 이음부처럼 조립된 구조물 내부의 관심 영역을 분해하지 않고 검사하는 경우.
부품을 실험실로 옮기는 대신 이동식 로봇 시스템이 부품으로 가는 현장 검사.
부품에 맞춰 계획한 스캔 경로: 지그 같은 장애물을 피해 가고, 용접 이음처럼 검사할 특징이 잘 보이는 방향에서 더 많은 투영을 촬영합니다.
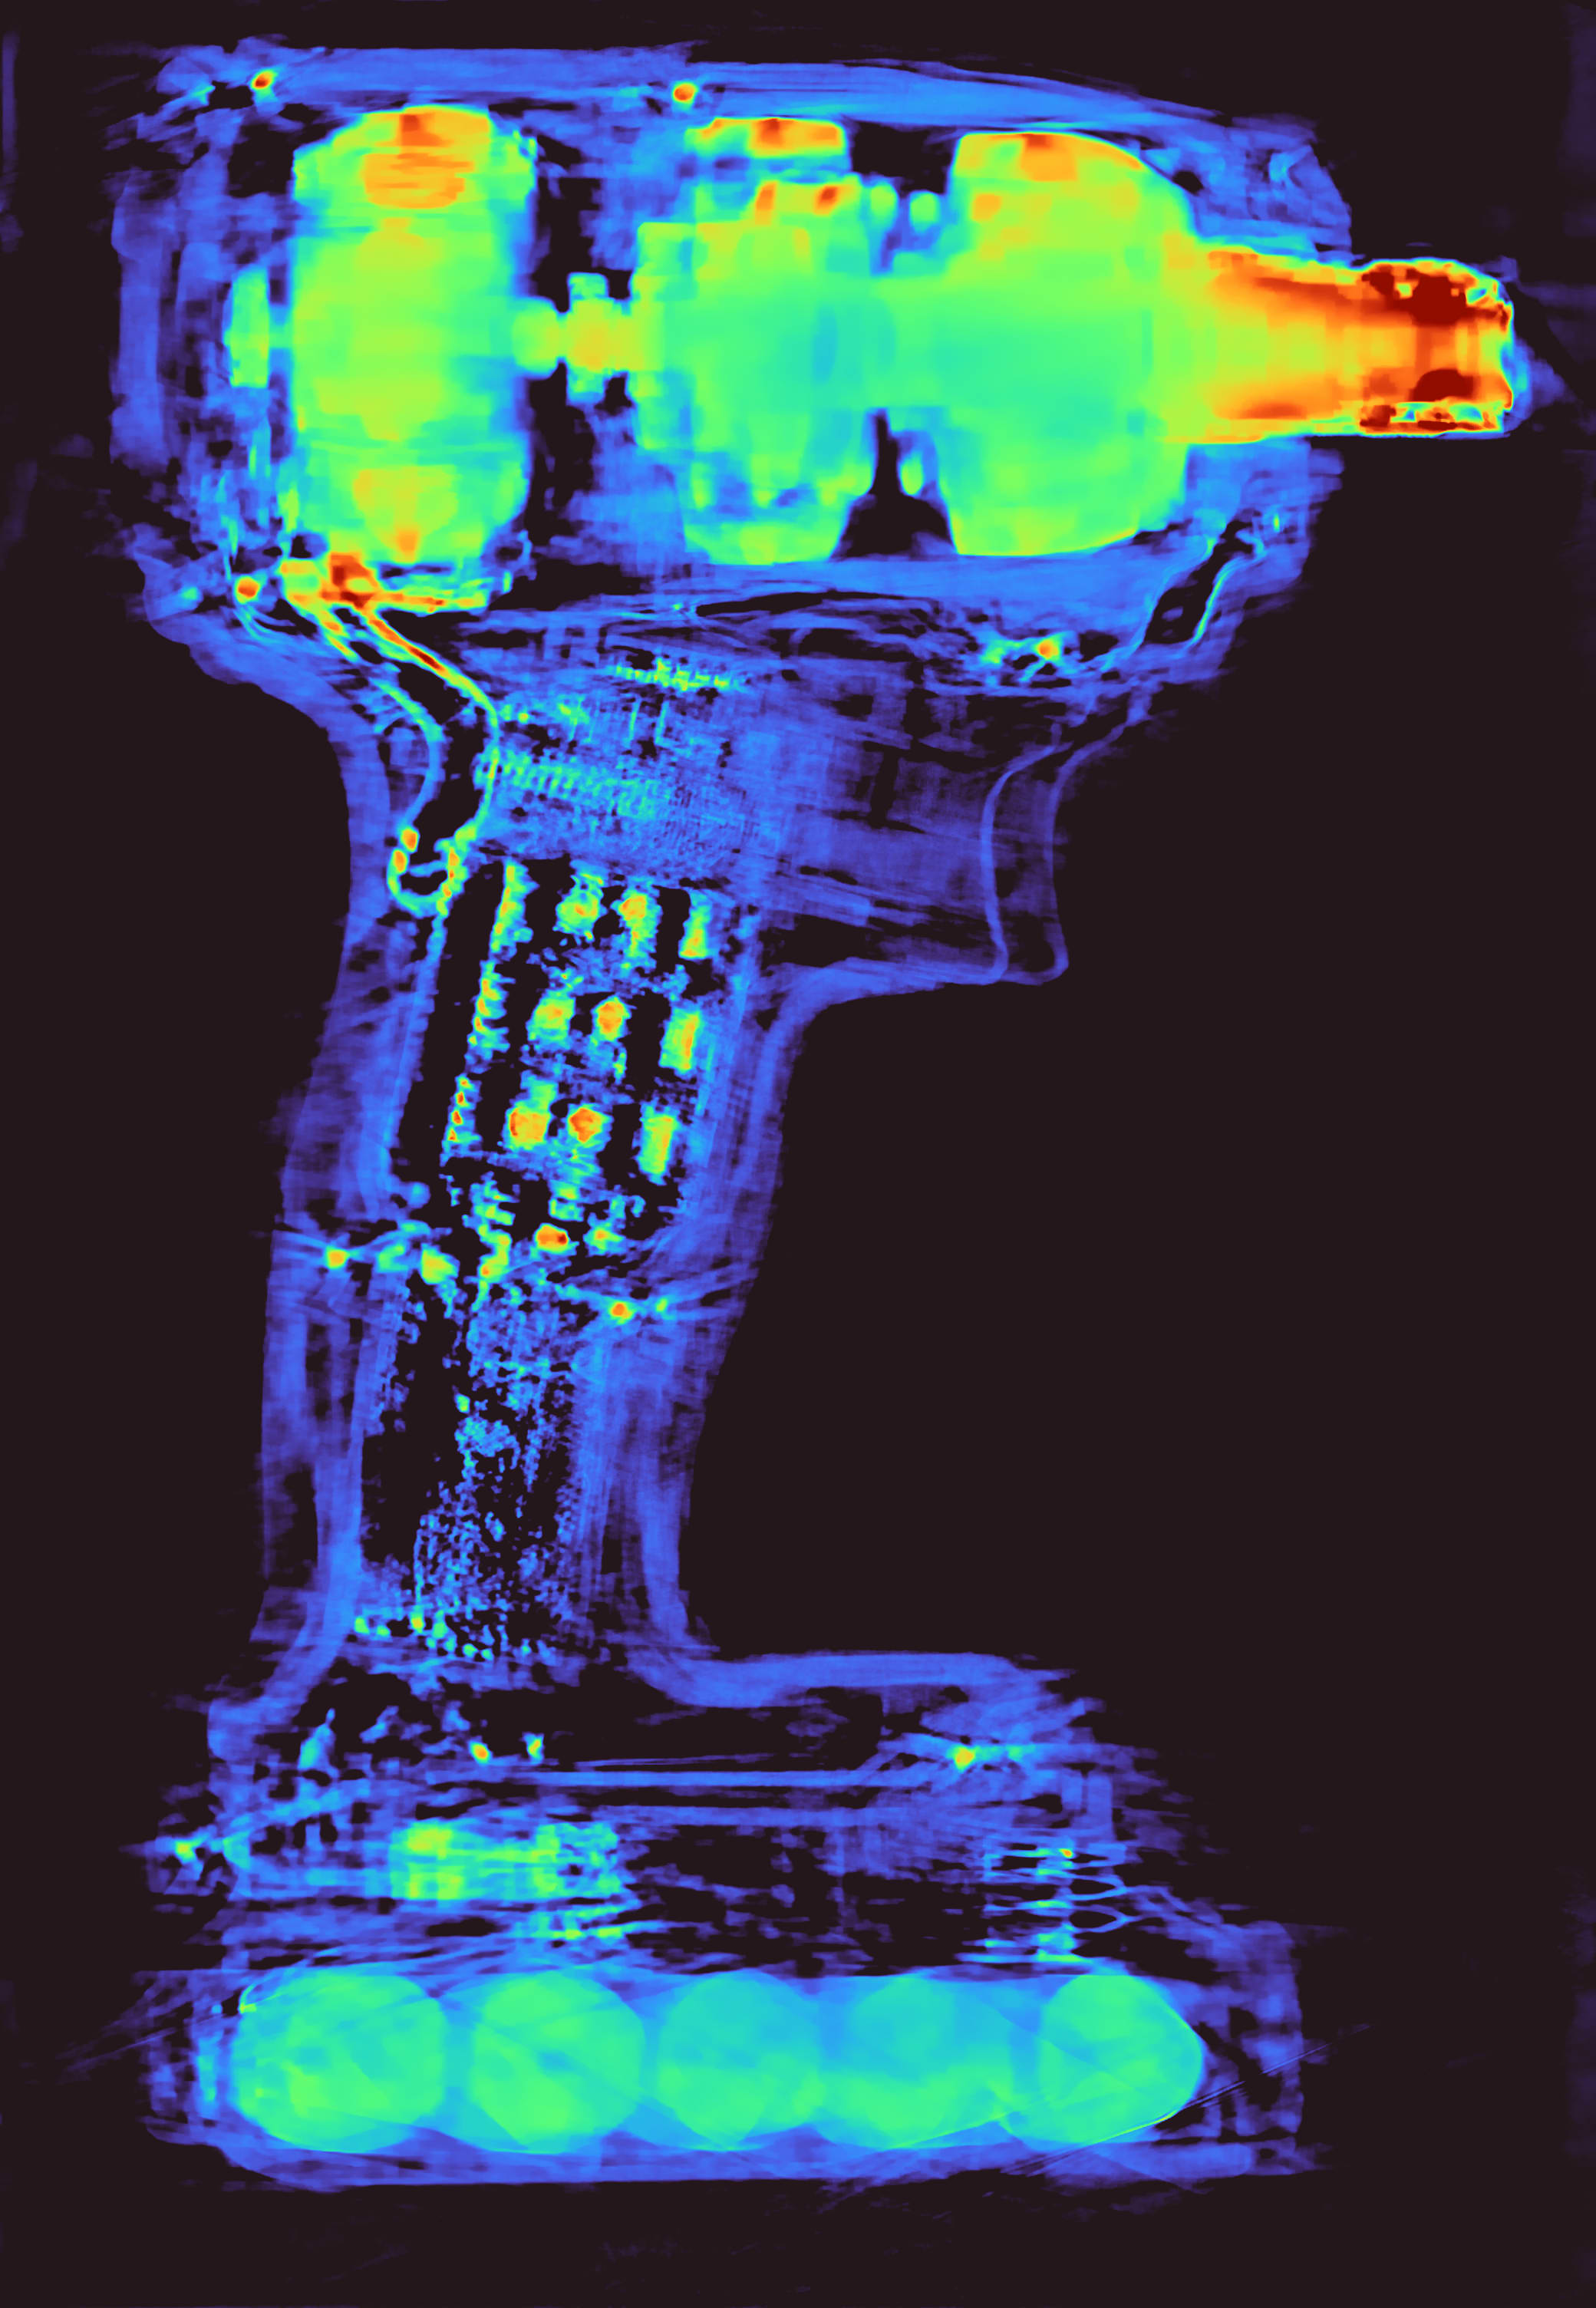
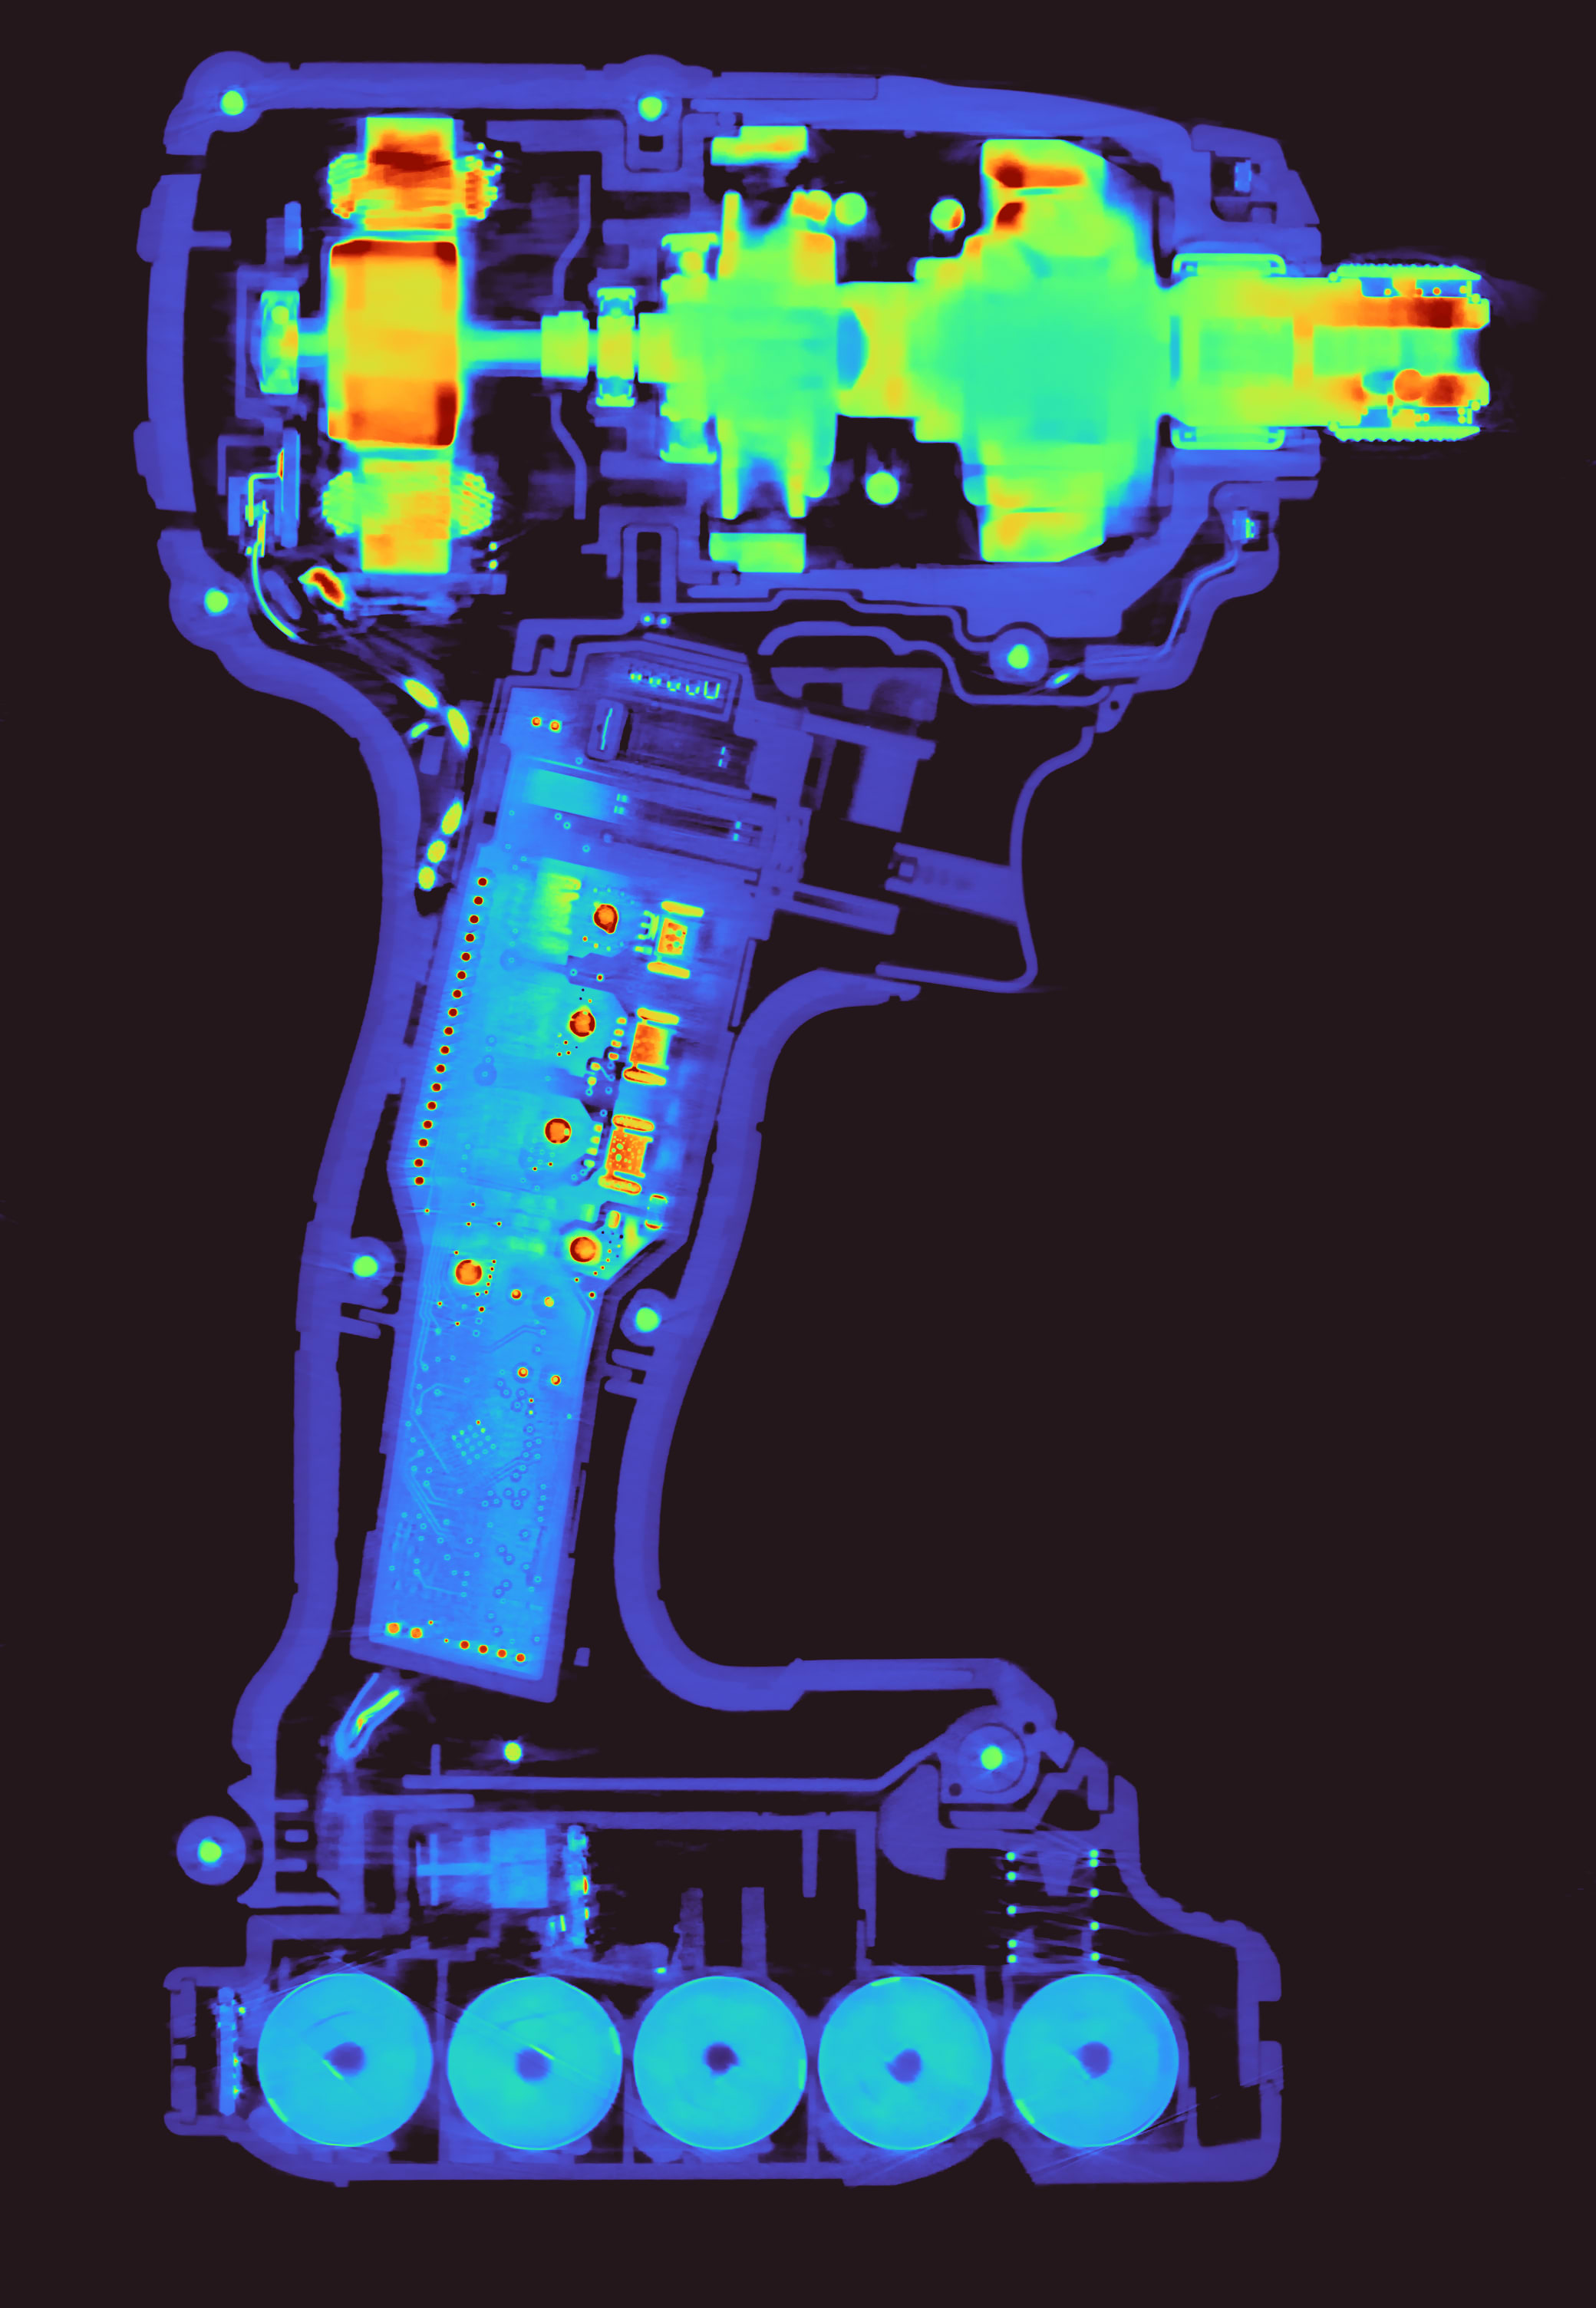
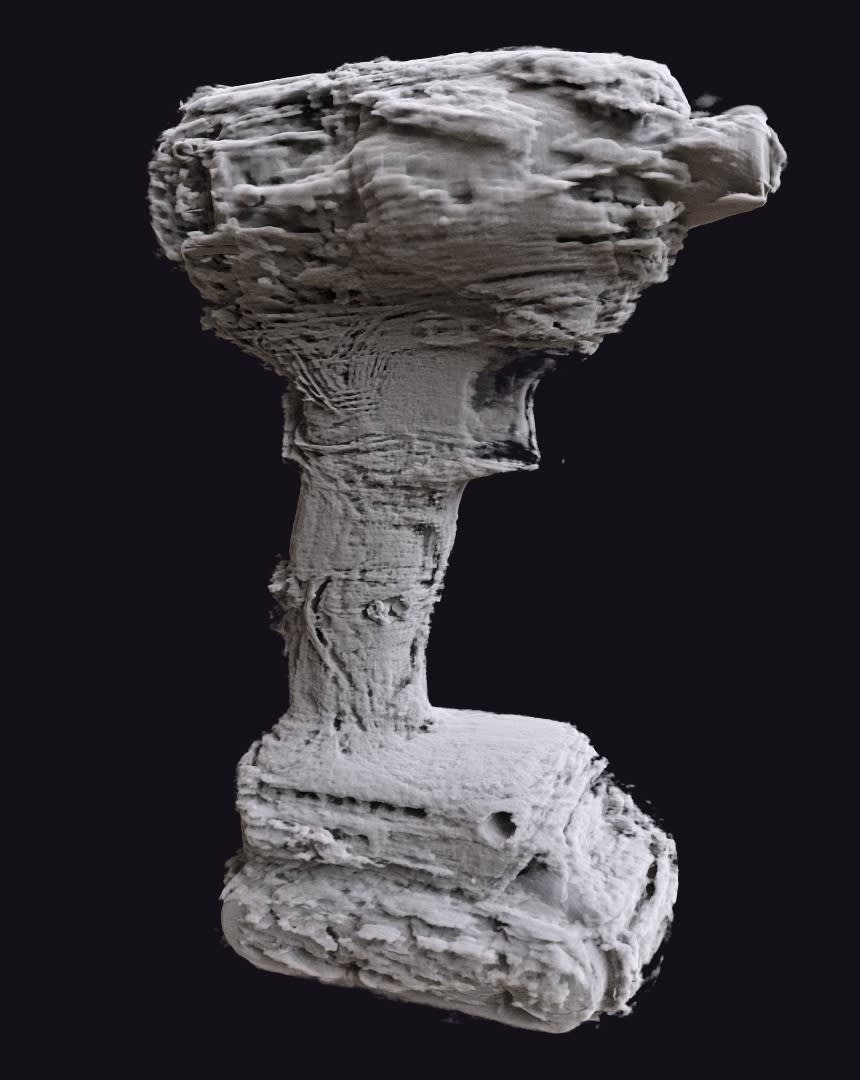
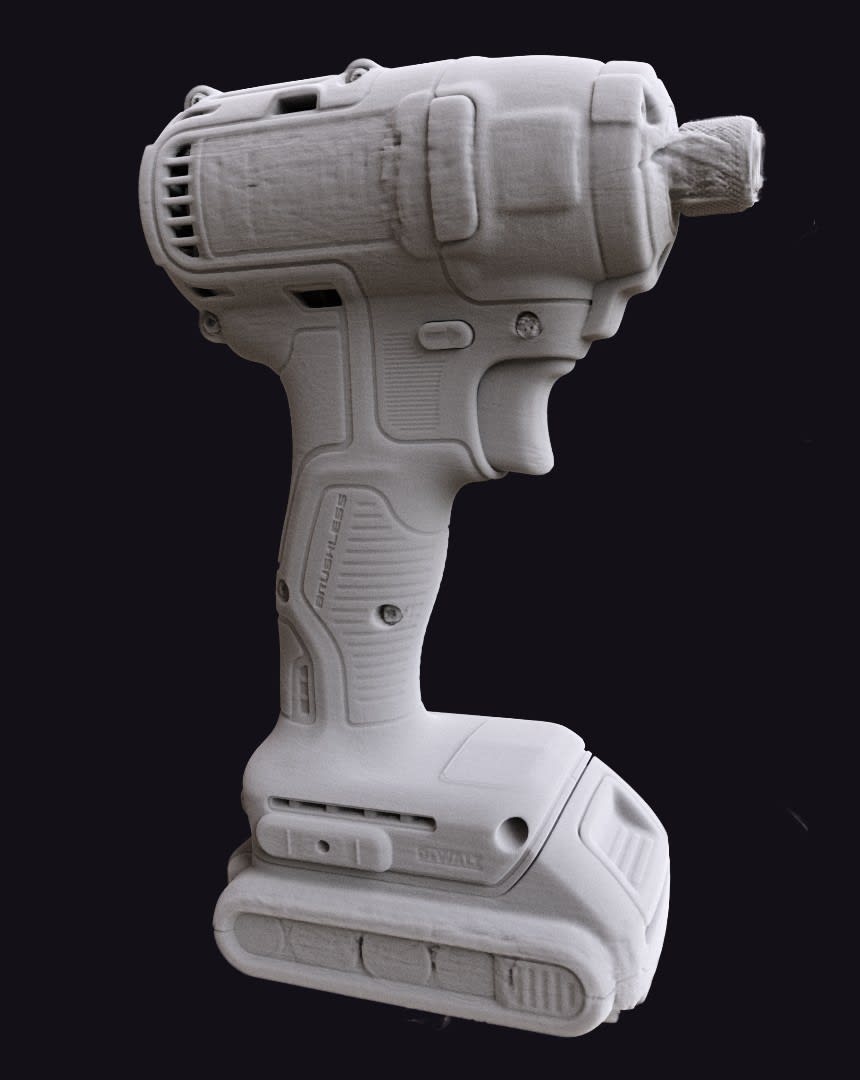
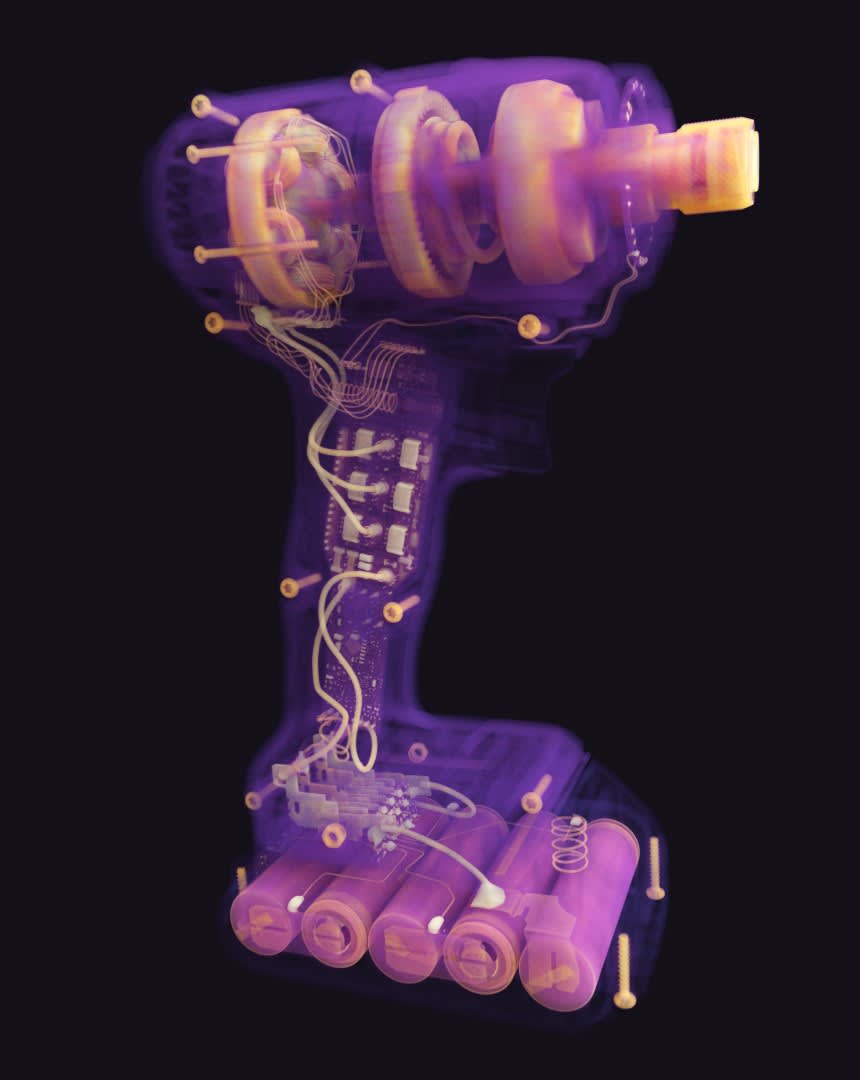
로봇 기하 오차: 보정 전후 비교
무선 드릴의 로봇 CT 스캔을 보정하지 않은 로봇 자세로 재구성한 결과와 Voxray QRT의 기하 보정으로 재구성한 결과입니다.
로봇 CT 구성
로봇 CT 시스템은 로봇이 무엇을 움직이는지에 따라 다릅니다. 구성에 따라 가능한 스캔 경로와 재구성에서 보정해야 할 오차가 정해집니다.
로봇 한 대가 부품을 움직이는 방식
원리: 로봇 팔이 고정된 소스와 검출기 사이에서 부품을 잡고 빔 안에서 회전시키며, 보통 방사선 차폐 인클로저 안에서 이루어집니다. 소스와 검출기 사이의 거리는 일정합니다.
한계: 부품은 로봇이 잡을 수 있을 만큼 작고 가벼워야 하며, 로봇의 위치 오차는 여전히 모든 투영에 영향을 줍니다.
트윈 로봇 CT
원리: 로봇 한 대가 X선 소스를, 두 번째 로봇이 검출기를 운반합니다. 두 로봇이 제자리에 있는 부품 주위를 움직이므로 투영마다 기하가 달라질 수 있습니다.
한계: 두 팔 모두 각자의 위치 오차를 더합니다. 로봇은 동기화되어 움직여야 하고 부품이나 서로와 충돌하지 않아야 합니다.
로봇 라미노그래피
원리: 두 로봇이 납작한 부품의 양쪽에서 소스와 검출기를 평행하게 움직여 모든 광선이 부품을 비스듬히 통과하게 합니다. 원형 스캔으로는 투과할 수 없는 복합재 패널과 회로 기판에 적합합니다.
한계: 모든 라미노그래피와 마찬가지로 부품 평면을 따라가는 광선은 측정되지 않으므로, 볼륨은 평면 방향보다 깊이 방향에서 덜 선명합니다.
다중 로봇 시스템
원리: 대형 설비는 매우 큰 부품을 둘러싸기 위해 세 대 이상의 로봇을 사용합니다. 2018년부터 BMW에서 가동 중인 Fraunhofer의 RoboCT 시스템은 로봇 네 대로 시제품 차체의 접합부를 검사합니다.
한계: 이런 시스템은 크고 비싸며, 로봇이 늘어날 때마다 재구성이 처리해야 할 기하 오차도 늘어납니다.
로봇 CT 스캔 계획하기
스캔 경로가 자유로우면 경로 자체가 볼륨의 품질을 결정합니다.
완전한 데이터
목표: 보고 싶은 모든 구조를 충분히 많은 방향에서 광선이 통과하도록 합니다. 일반적으로 관심 영역을 지나는 모든 평면이 소스의 경로와 적어도 한 번 만나야 합니다(Tuy 조건).
주의할 점: 일부 방향 범위가 빠진 경로는 빠진 광선을 따라가는 에지를 흐리게 합니다. 납작한 부품은 항상 평면을 따라가는 방향이 빠집니다.
도달 범위와 충돌
목표: 두 팔이 도달 범위 안에 머물면서 높은 배율을 위해 소스를 부품 가까이 가져가는 경로.
주의할 점: 지그, 부품 자체, 다른 로봇이 자세를 제한합니다. 첫 스캔 전에 경로를 시뮬레이션하세요.
대형 부품과 잘린 투영
목표: 부품이 검출기보다 넓더라도 필요한 영역만 필요한 배율로 스캔합니다.
주의할 점: 부품이 검출기 밖으로 벗어나면 투영이 잘립니다(트렁케이션). 필터 역투영은 이때 시야 가장자리에 밝은 테두리와 커핑을 만듭니다.
투영 수
목표: 필요한 복셀 크기에 충분한 투영 수. 로봇 CT 시스템은 보통 수천 장을 촬영하며, 아래 마더보드 스캔은 17,689장입니다.
주의할 점: 자세마다 이동하고 안정되는 데 시간이 걸립니다. 투영을 줄이면 스캔은 짧아지지만, 필터 역투영에서는 언더샘플링 줄무늬가 생깁니다.
Voxray QRT의 로봇 CT 재구성
QRT는 모든 투영에서의 소스와 검출기 위치로부터 재구성합니다. 원, 나선, 라미노그래피 경로, 부품에 맞춰 계획한 경로 등 로봇이 움직일 수 있는 모든 경로를 같은 알고리즘으로 재구성합니다.
로봇 컨트롤러가 보고하는 자세만으로 출발점으로 충분합니다. QRT는 재구성 과정에서 측정 데이터로 모든 투영의 기하를 보정하므로, 로봇 CT에는 보정 팬텀도 별도의 보정 스캔도 필요 없습니다.
보정 스캔 불필요
QRT는 스캔 데이터에서 모든 투영의 소스와 검출기 자세를 보정합니다. 보정 팬텀이 필요 없습니다.
모든 로봇, 모든 궤적
Robot CT 모듈은 로봇 한 대, 두 대, 여러 대로 구성된 시스템과 모든 스캔 경로를 지원합니다.
로봇 라미노그래피
같은 재구성으로 복합재 패널과 회로 기판 같은 납작한 부품의 라미노그래피 경로도 처리합니다. 아래 마더보드 스캔이 그 예입니다.
개방형 데이터 형식
로봇 CT 시스템은 투영과 모든 투영의 자세를 Voxray 투영 형식으로 QRT에 전달합니다.

사례 연구
로봇 CT 라미노그래피로 스캔한 마더보드
Omni NDE는 트윈 로봇 CT 시스템으로 마더보드 전체를 라미노그래피 궤적으로 스캔했습니다: 30 µm에서 17,689장의 투영. QRT는 로봇 팔의 위치 오차를 보정하고 CPU 소켓부터 개별 솔더 접합부까지 기판 전체를 재구성했습니다.
사례 연구 보기
로봇 CT에 관한 자주 묻는 질문
로봇 CT란 무엇인가요?
로봇 CT는 산업용 로봇 팔이 X선 소스, 검출기 또는 부품을 움직이는 X선 컴퓨터 단층촬영입니다. CT 캐비닛의 고정 회전 테이블을 자유로운 스캔 경로로 대체하므로 크거나 납작하거나 고정된 부품도 스캔할 수 있습니다.
단일 로봇 CT와 트윈 로봇 CT의 차이는 무엇인가요?
단일 로봇 CT에서는 로봇 한 대가 고정된 소스와 검출기 사이에서 부품을 움직입니다. 트윈 로봇 CT에서는 한 로봇이 소스를, 다른 로봇이 검출기를 운반하며 두 로봇이 제자리에 있는 부품 주위를 움직입니다.
로봇 CT에 기하 보정이 필요한 이유는 무엇인가요?
로봇 팔은 실험실 CT의 축보다 위치 정확도가 낮습니다. 진동, 중력, 팔의 휨 때문에 소스와 검출기가 1 mm 미만만큼 움직이며, 모든 투영의 기하를 보정하지 않으면 마이크로미터 단위의 복셀 크기에서 볼륨이 흐려집니다. 또한 대부분의 CT 소프트웨어에서 표준인 필터 역투영은 일반적인 구현으로는 자유로운 로봇 경로를 그대로 재구성할 수 없습니다. Voxray QRT는 모든 경로를 재구성하고 스캔 데이터 자체에서 기하를 보정합니다.
로봇 CT에 Voxray QRT를 쓰려면 보정 팬텀이 필요한가요?
아니요. QRT는 로봇이 보고하는 자세에서 출발하여 재구성 중에 스캔 데이터로 모든 투영의 기하를 보정합니다.
QRT는 어떤 로봇 CT 시스템을 지원하나요?
Robot CT 모듈은 모든 로봇 유형과 궤적을 지원합니다: 로봇 한 대, 두 대, 여러 대로 구성된 시스템입니다. 시스템은 모든 투영의 소스와 검출기 자세와 함께 데이터를 Voxray 투영 형식으로 QRT에 전달합니다. Omni NDE의 트윈 로봇 시스템은 QRT로 재구성됩니다.
로봇 CT로 검출기보다 큰 부품을 스캔할 수 있나요?
네. 로봇은 차체의 접합부 한 곳처럼 큰 부품 안의 관심 영역을 그 영역에 필요한 배율로 스캔할 수 있습니다.
제 로봇 CT 스캔으로 QRT를 테스트할 수 있나요?
네. 무료 체험판을 요청하여 워크스테이션에서 직접 데이터셋을 재구성하거나, 재구성 서비스를 선택해 데이터셋을 보내 주시면 저희가 재구성해 드립니다.
QRT로 로봇 CT 스캔을 재구성하세요
무료 체험판으로 직접 로봇 CT 데이터에 QRT를 사용해 보시거나, 로봇 시스템과 부품에 대해 상담하세요.