コンピュータラミノグラフィとは?
コンピュータラミノグラフィ(CL)は、平らな部品や大きな部品のための X 線コンピュータ断層撮影の一種です。ビームに垂直な軸で部品を回転させる代わりに斜めから撮影するため、X 線が回路基板や複合材パネルの面に沿って通過する必要がありません。
CT とラミノグラフィの比較
違いは回転軸の傾きです。CT では回転軸がビームに垂直で、ラミノグラフィではビームに対して傾いています。
コンピュータ断層撮影(CT)
コンピュータラミノグラフィ(CL)
コンピュータラミノグラフィの仕組み
従来の CT では、部品が X 線ビームに垂直な軸で 1 回転し、検出器が各角度で投影を記録します。平らな部品では、面に沿って進む X 線が部品の幅全体を通過します。光子はほとんど透過せず、これらの投影は情報の代わりにノイズとストリークをもたらします。また、幅の広い部品は線源を遠ざけるため、拡大率も制限されます。
ラミノグラフィでは、スキャン軸をビームに対して傾けるか、線源と検出器を部品と平行な軌道で動かします。すると各 X 線は部品を斜めに横切り、その厚さ方向だけを通過します。検出器はこうした斜め方向から数百〜数千枚の投影を記録し、再構成アルゴリズムがそこから 3D ボリュームを計算します。傾斜角は、従来の CT でビームに垂直に立つ位置から回転軸がどれだけ傾いているかを表します。0° では通常の円軌道 CT になります。
その代償として、部品の面に沿って進む X 線はありません。ある円錐状の方向がまったく測定されないため、ボリュームは部品の面内ではシャープで、深さ方向ではぼやけます。欠けた円錐は傾斜角とともに開くため、傾斜が大きいほど深さ方向はぼやけます。
ラミノグラフィが適している場面
プリント基板、パネル、ウェハなど、アスペクト比の大きな平らな部品。
装置内で回転させるには大きすぎる部品、または高い拡大率では線源と衝突してしまう部品。
大きな部品の中の関心領域。たとえば基板全体の中の 1 つのはんだ接合部や CPU ソケット。
部品の面が重要な積層構造:はんだ接合部、ビア、ボンディング、接着層、複合材の積層。
ラミノグラフィのスキャンジオメトリ
装置によって斜め方向からの撮影の実現方法は異なり、それぞれ再構成に求められることが変わります。
従来の円軌道 CT
仕組み: 部品がビームに垂直な軸で 360° 回転します。コンパクトな部品では最も完全なデータが得られます。
限界: 平らな部品では面に沿った X 線がほとんど透過せず、部品のサイズによって線源をどこまで近づけられるかが制限されます。
傾斜回転軸
仕組み: 部品は、ビームに対して軸が傾いた回転ステージ上で回転します。傾斜は一般に最大 30° 程度です。多くのラボ CT 装置がスキャンモードとして提供しています。
限界: 傾斜角が大きいほど深さ方向の情報が多く失われます。部品は回転ステージと装置内に収まる必要があります。
検出器シフトと並進
仕組み: 部品は静止するか直線的に移動し、線源と検出器が部品と平行に移動します。基板やパネルのインライン検査に適しています。
限界: 観測角度の範囲が完全な回転より狭いため、深さ方向の分解能はさらに低下します。
ロボットラミノグラフィ
仕組み: 2 本のロボットアームが、静止した部品の周りで線源と検出器を自由な軌道で動かします。装置のキャビネットによるサイズ制限がなく、軌道を部品に合わせられます。
限界: ロボットアームの位置決めはラボ CT のステージほど正確ではなく、ジオメトリの誤差が従来の再構成をぼやけさせます。
ラミノグラフィの結果
Voxray QRT で再構成したラミノグラフィスキャンの詳細。
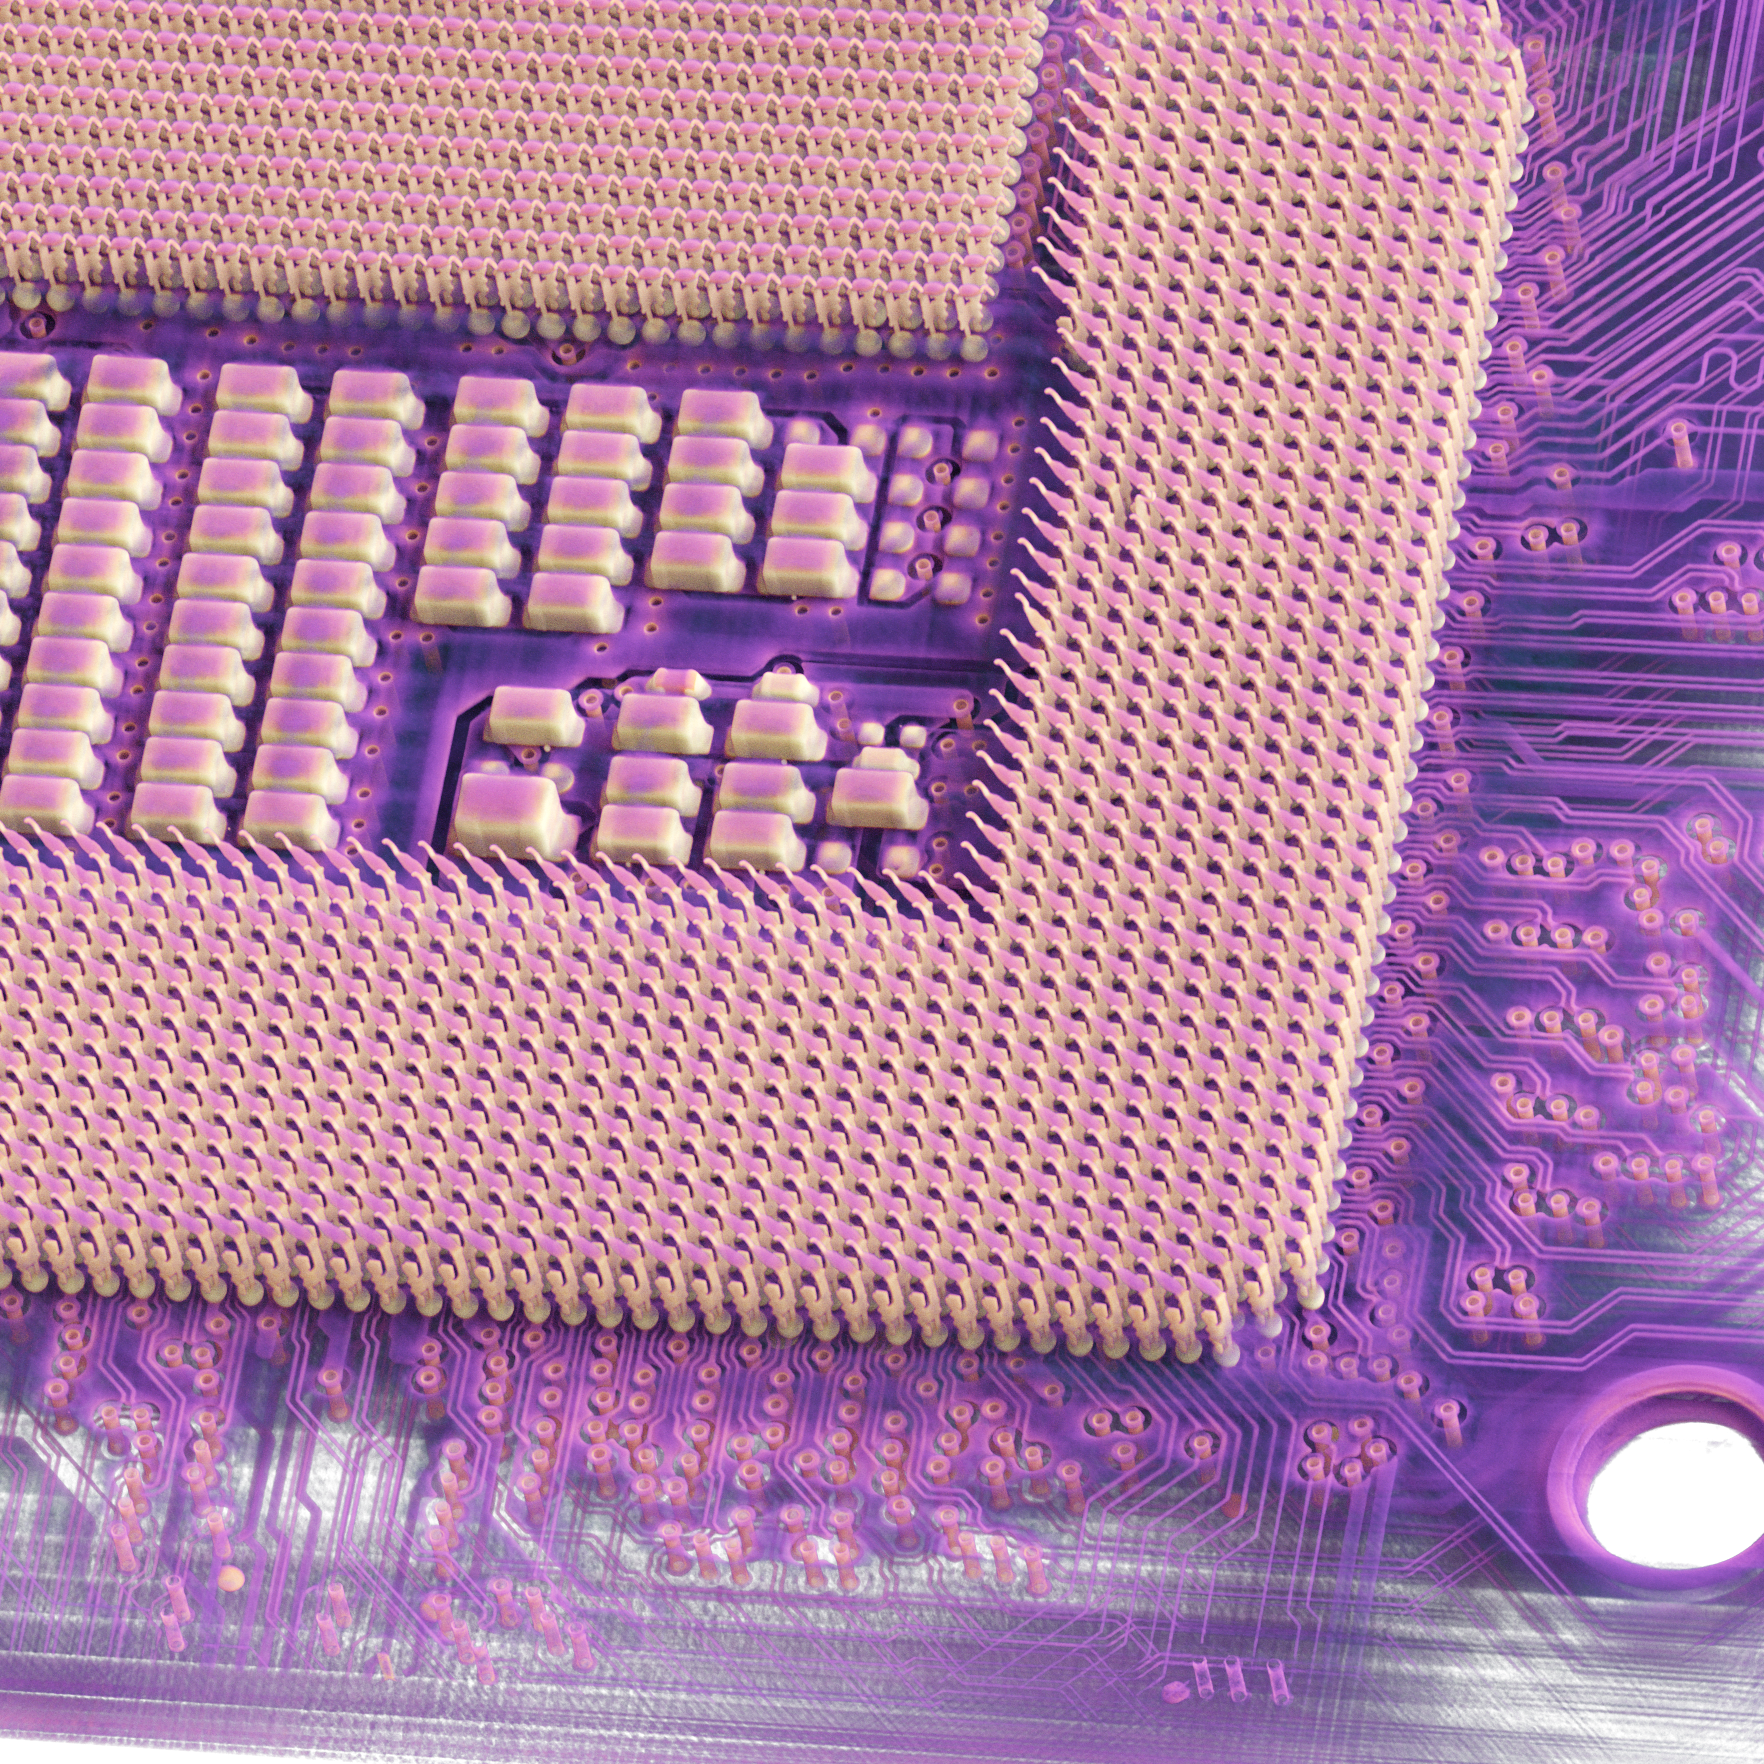
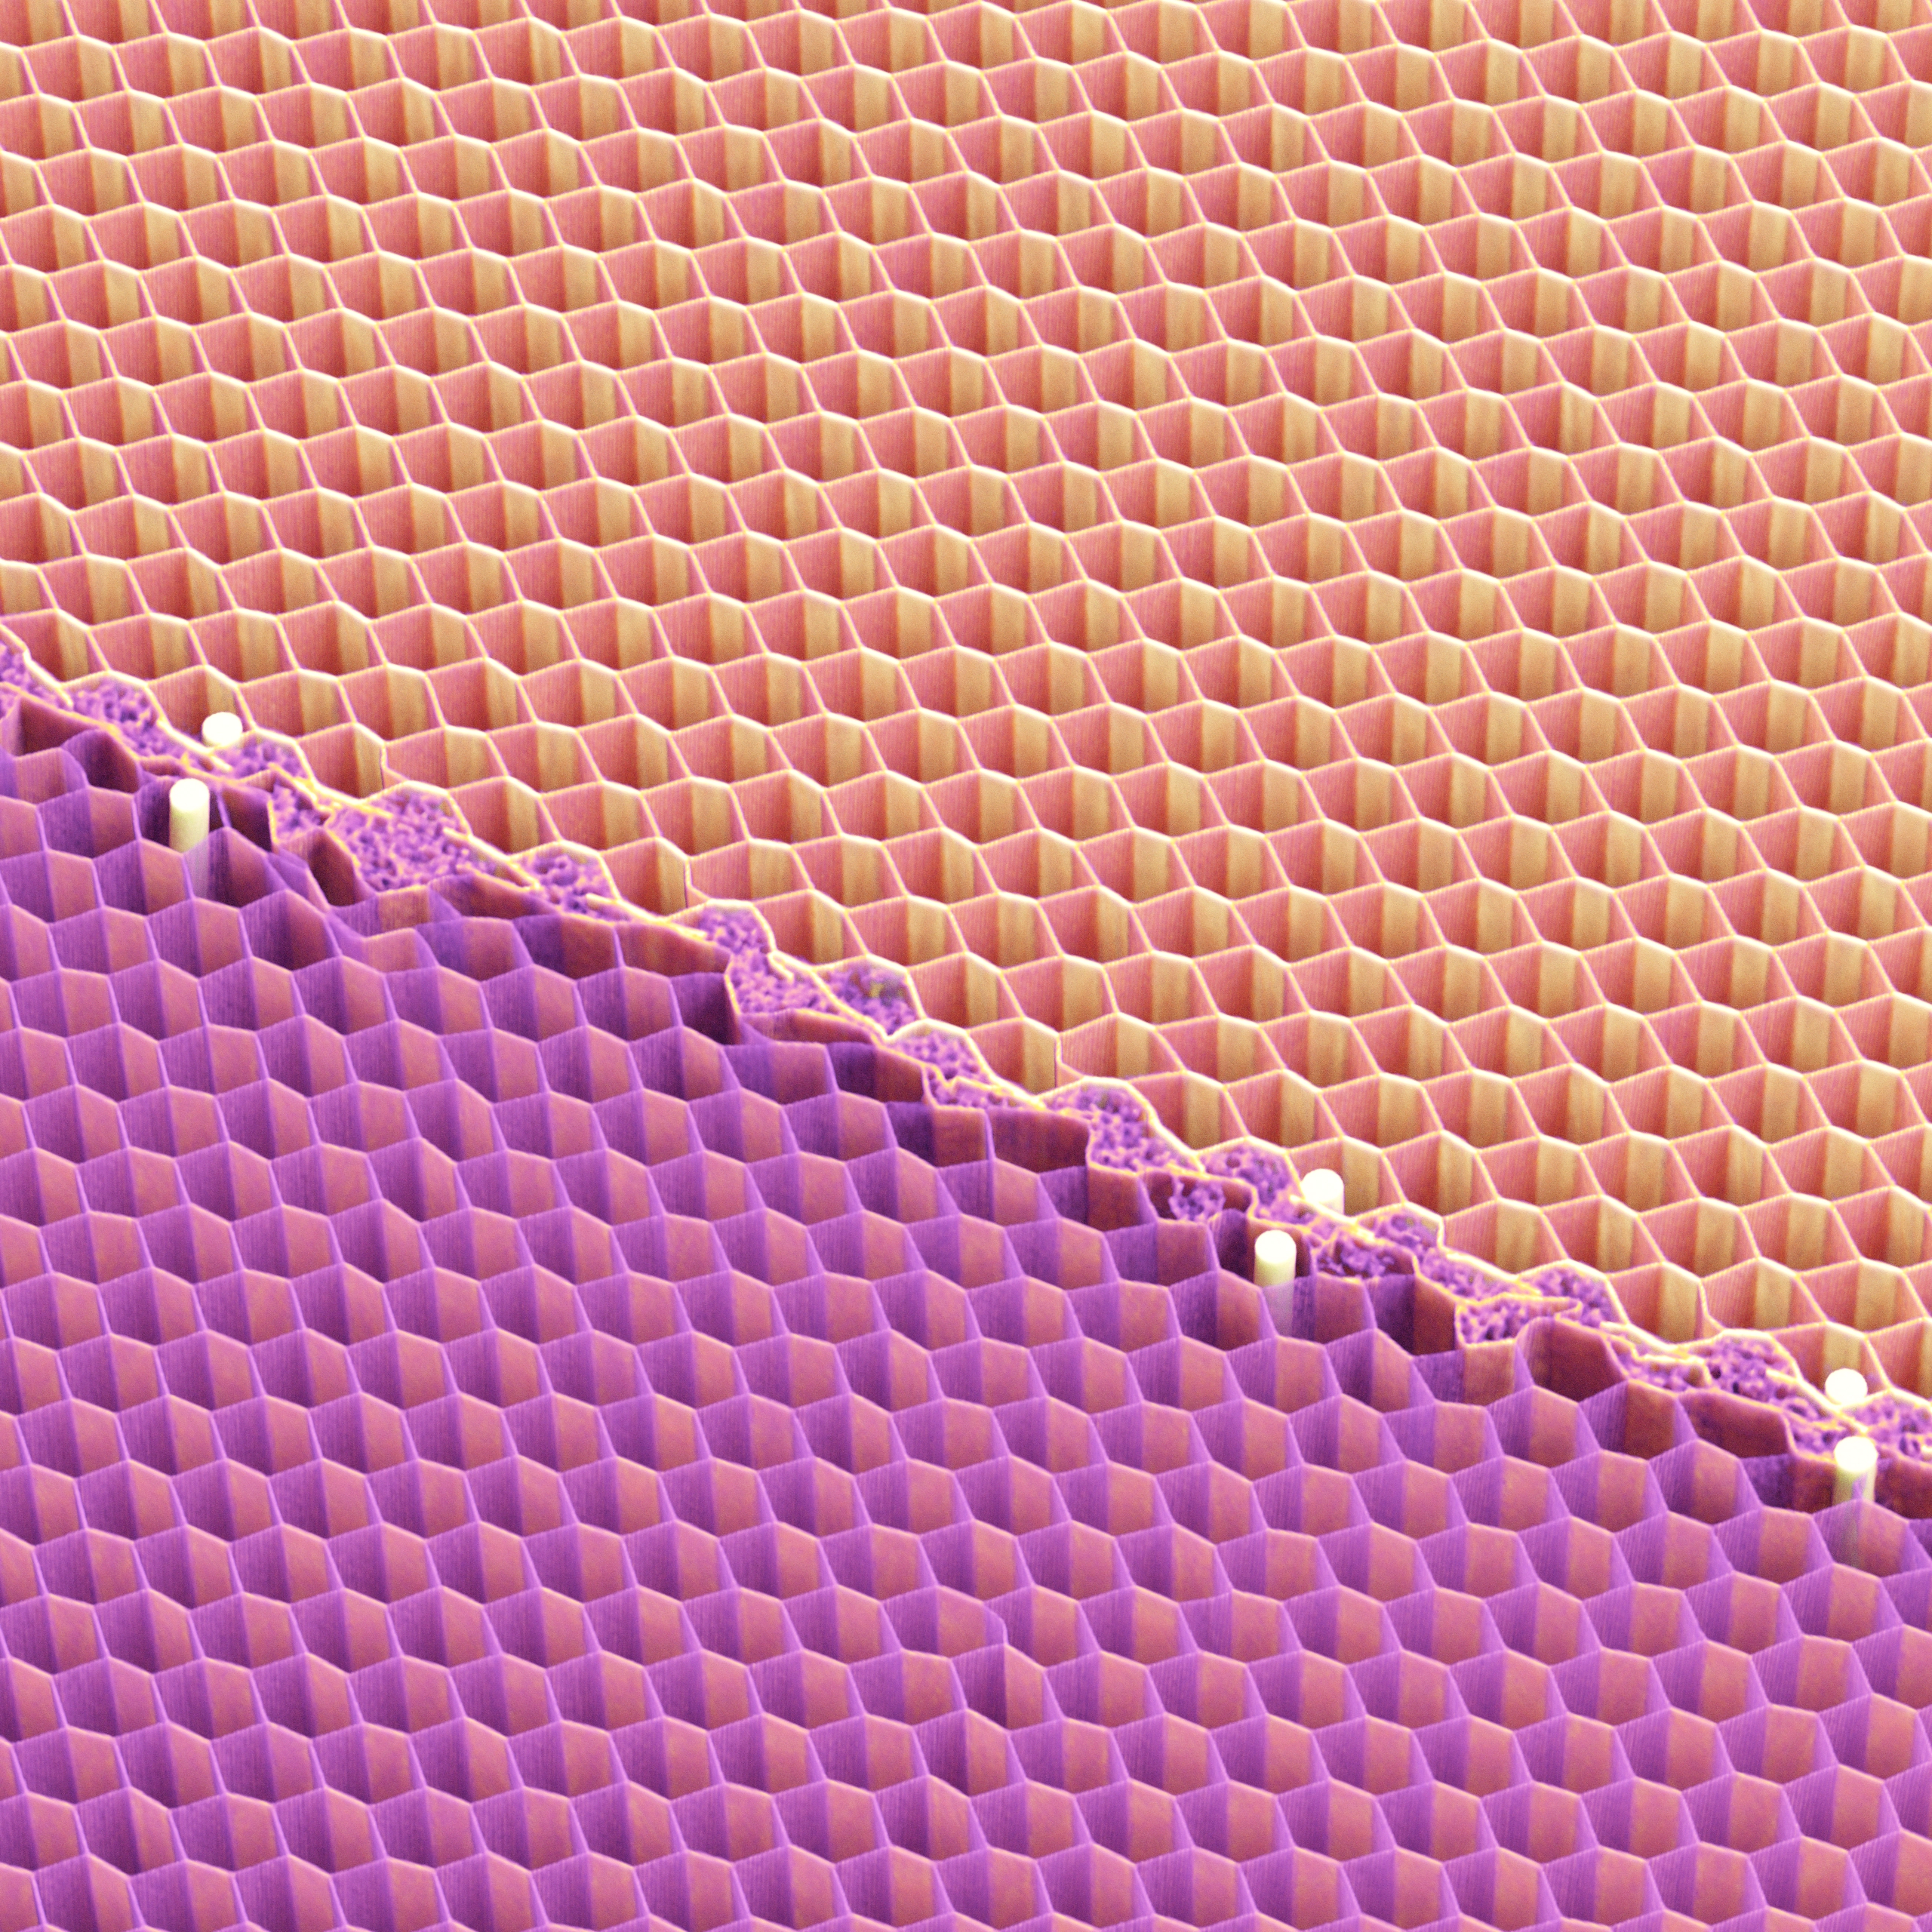
Voxray QRT によるラミノグラフィの再構成
フィルタ補正逆投影(FDK)は円軌道スキャン向けに導かれた手法です。ラミノグラフィのデータでは、スキャンジオメトリに由来するぼけに加えてさらにアーティファクトを生じます。QRT は各投影における線源と検出器の実際の位置から再構成するため、あらゆるラミノグラフィジオメトリやその他の軌道を同じアルゴリズムで扱えます。
スキャンで記録されなかった方向は、どの再構成でも測定できません。QRT は記録された投影から最大限の情報を引き出します。ジオメトリを補正し、はんだや銅によるストリークを抑え、アンダーサンプリングアーティファクトを生じません。
あらゆるラミノグラフィジオメトリ
傾斜回転軸、検出器シフト、ロボットラミノグラフィ、さらに任意の独自軌道。
投影ごとのジオメトリ補正
ロボットアームやステージの位置決め誤差を、再構成中に自動で補正します。
金属アーティファクトの低減
はんだ、銅、ピンを、周囲の基板と同じ物理モデルで再構成します。
お使いのスキャナーの生データ
QRT は Nikon、Waygate、Zeiss、Comet Yxlon、RX Solutions、Viscom、Techvalley のスキャナーのラミノグラフィデータを読み込み、独自システムには Voxray 投影フォーマットで対応します。

ケーススタディ
マザーボードのロボット CT ラミノグラフィ
Omni NDE は、ツインロボット CT システムを使ってマザーボード全体をラミノグラフィ軌道でスキャンしました:30 µm で 17,689 枚の投影。QRT はロボットアームの位置決め誤差を補正し、CPU ソケットから個々のはんだ接合部まで基板全体を再構成しました。
事例を読む
ラミノグラフィに関するよくある質問
CT とラミノグラフィの違いは何ですか?
CT では、部品が X 線ビームに垂直な軸で回転します。ラミノグラフィでは、軸がビームに対して傾いているか、線源と検出器が部品と平行に移動するため、X 線は平らな部品の面に沿ってではなく斜めに横切ります。
コンピュータラミノグラフィは何に使われますか?
CT ではうまくスキャンできない平らな部品や大きな部品に使われます:実装済みプリント基板、半導体パッケージ、ウェハ、航空分野の複合材パネル、大きな部品の中の関心領域など。
なぜラミノグラフィのボリュームは深さ方向にぼやけるのですか?
ラミノグラフィでは、部品の面に沿った X 線は決して測定されません。この欠けた円錐状の方向によって深さ方向の構造がぼやけ、部品の面内はシャープなまま保たれます。傾斜角を小さくすると影響は小さくなりますが、X 線が平らな部品の面に近い角度で進むため、より多くの材料を通過します。
ラミノグラフィは CT より速いですか?
平らな部品では多くの場合そうです。各 X 線は部品の幅全体ではなく厚さだけを通過するため、透過する光子が増えて露光時間を短くでき、面に沿った X 線のために投影を費やすこともありません。どれだけ速くなるかは部品と装置によります。
Voxray QRT はどのラミノグラフィデータを再構成できますか?
QRT は傾斜回転軸、検出器シフト、ロボットラミノグラフィに対応しています。Nikon、Waygate、Zeiss、Comet Yxlon、RX Solutions、Viscom、Techvalley のスキャナーのラミノグラフィ生データを読み込み、任意の軌道は Voxray 投影フォーマットで扱えます。
自社のラミノグラフィスキャンで QRT を試せますか?
はい。無料トライアルを申し込んで、ご自身のワークステーションでデータセットを再構成するか、再構成サービスを選んでデータセットをお送りいただければ、当社で再構成します。
ラミノグラフィスキャンを QRT で再構成
無料トライアルでご自身のラミノグラフィデータに QRT をお試しいただくか、部品とスキャナーについてご相談ください。