ロボット CT とは?
ロボット CT(ロボットを使ったコンピュータ断層撮影)では、キャビネット内の回転テーブルの代わりに産業用ロボットアームが X 線源、検出器、または対象物を動かします。スキャンはほぼ任意の軌道で対象物に沿って行えるため、CT キャビネットには大きすぎる、薄すぎる、重すぎる部品もその場でスキャンできます。
ロボット CT の仕組み
従来の CT システムは、固定された X 線源と固定された検出器の間で、回転テーブル上の対象物を回転させます。ロボット CT はこの固定軸をロボットアームに置き換えます。最も一般的な構成であるツインロボット CT では、一方のアームが線源を、もう一方が検出器を保持し、両方が静止した対象物の周りを動きます。ロボットで対象物を保持し、線源と検出器を固定するシステムもあります。
アームが自由に動けるため、スキャン軌道は円に限られません。ロボット CT は大きな構造物の内部の関心領域をスキャンしたり、部品の輪郭に沿って動いたり、ロボットラミノグラフィとして平板に平行に線源と検出器を動かしたりできます。
この自由度には代償があります。ロボットアームの位置決め精度はラボ CT の軸より低く、振動、重力、アームのたわみによって、線源と検出器はコントローラが報告する位置から 1 mm 未満ずれます。数マイクロメートルのボクセルサイズでは、この誤差がボリュームをぼかし二重エッジを生みます。さらに、ほとんどの CT ソフトウェアで標準のアルゴリズムであるフィルタ補正逆投影は円軌道のスキャン向けに導かれたもので、一般的な実装ではロボットの自由な軌道をそのままでは再構成できません。そのためロボット CT には通常、スキャンごとの幾何校正と、任意の軌道に対応した再構成ソフトウェアが必要です。Voxray QRT はその両方に対応し、あらゆる軌道を再構成して、スキャンデータそのものから幾何を補正します。
ロボット CT が適しているケース
航空機パネル、車体セクション、大型鋳造品など、CT キャビネットには大きすぎる、または重すぎる部品。
複合材パネルやプリント基板などの平らな部品をロボットラミノグラフィでスキャンする場合。
リベット、溶接部、接着接合部など、組み立て済み構造物の内部の関心領域を分解せずに検査する場合。
部品をラボに運ぶ代わりに、移動式ロボットシステムが部品のところへ行く現地検査。
部品に合わせて計画したスキャン軌道:治具などの障害物を避け、溶接線など検査したい特徴がよく見える方向から多くの投影を撮影します。
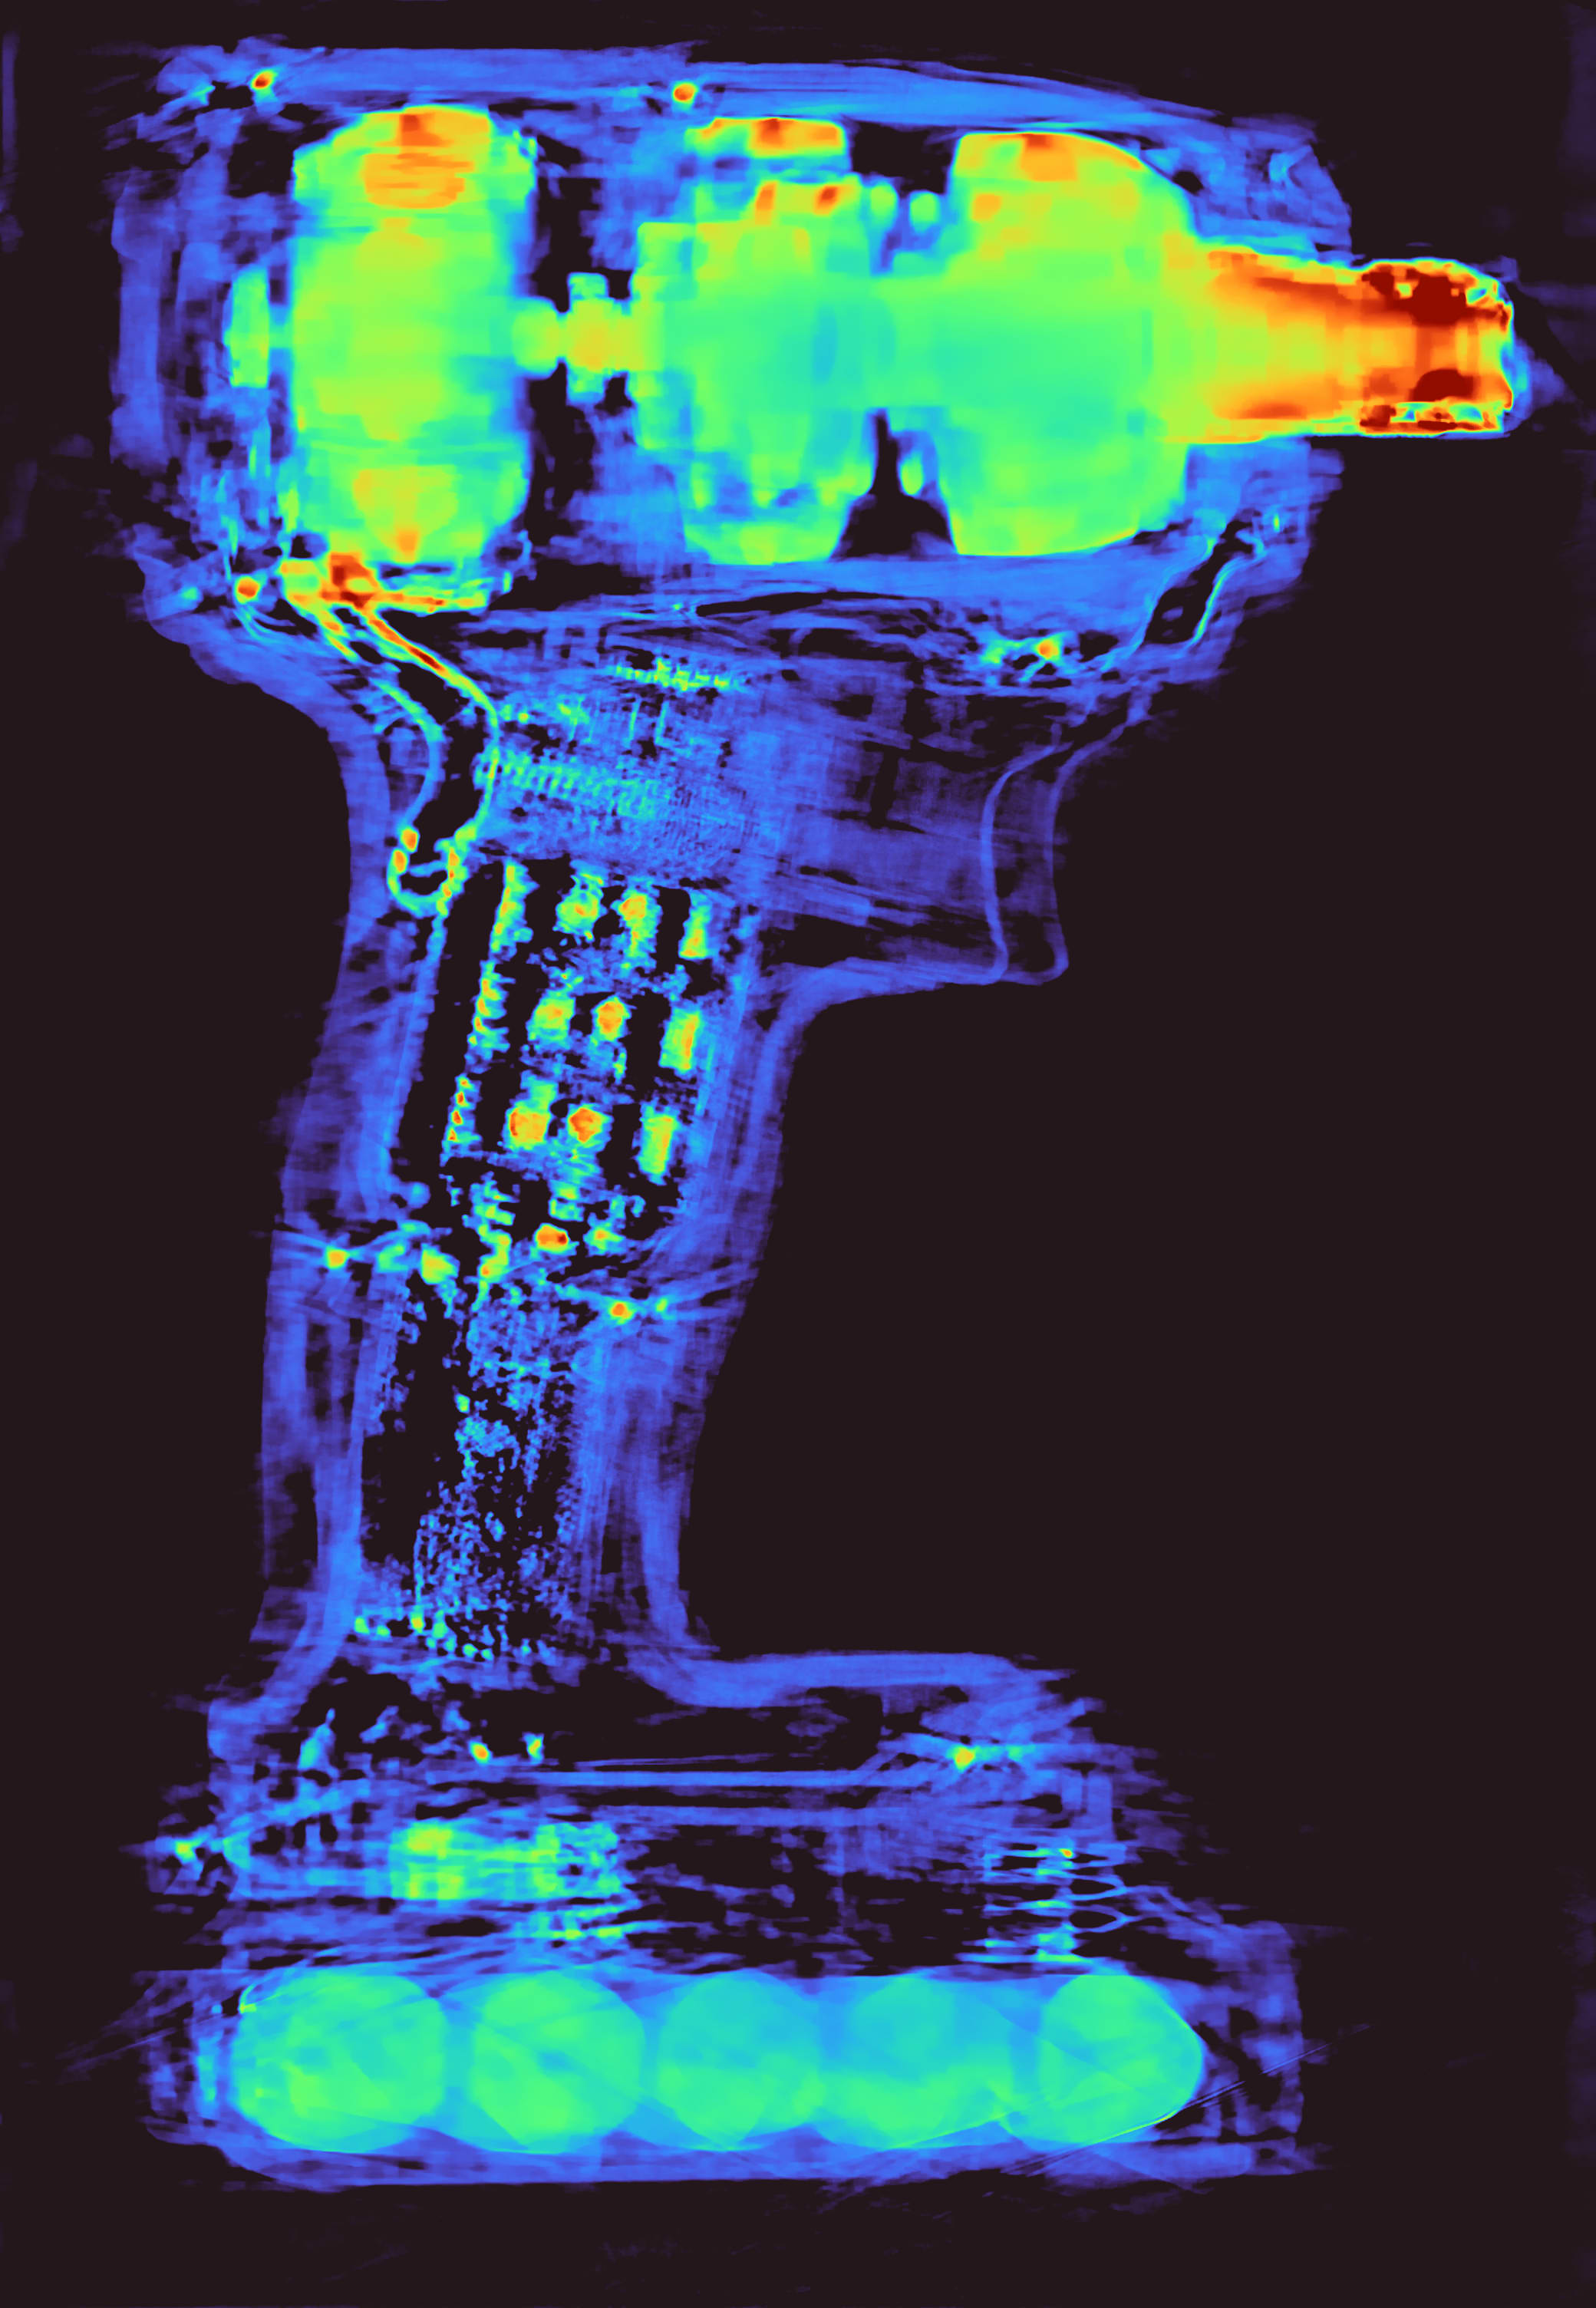
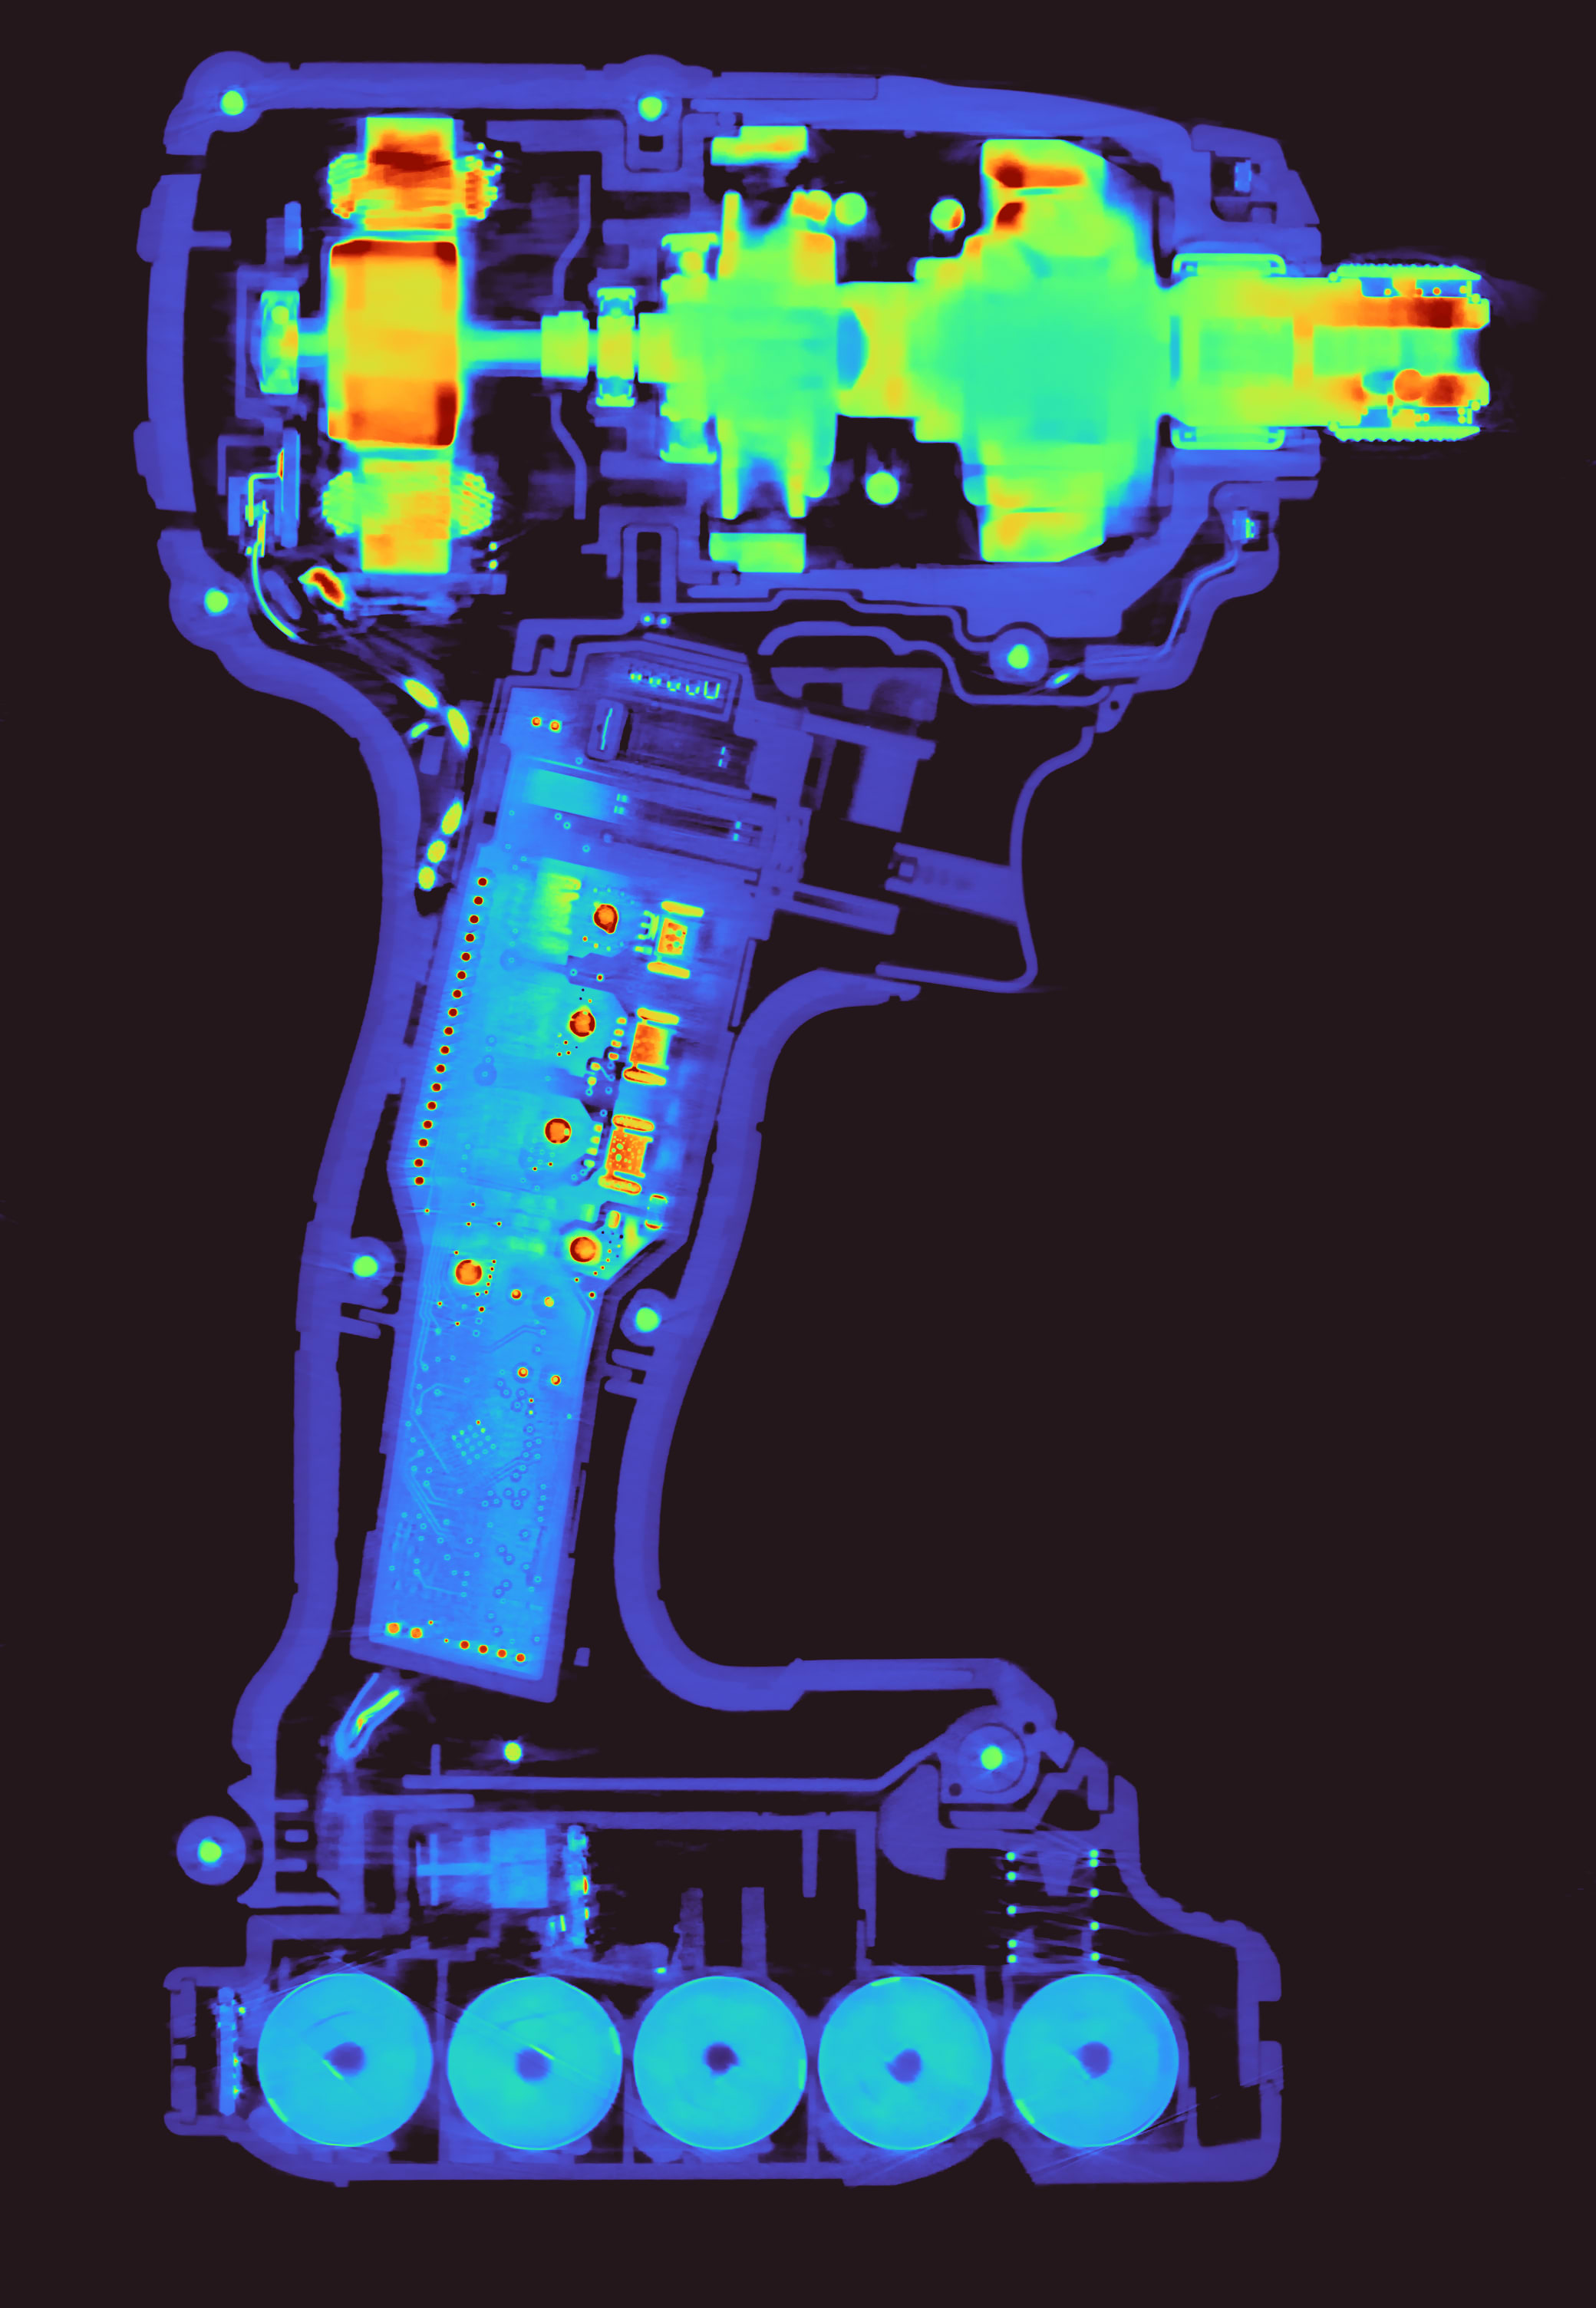
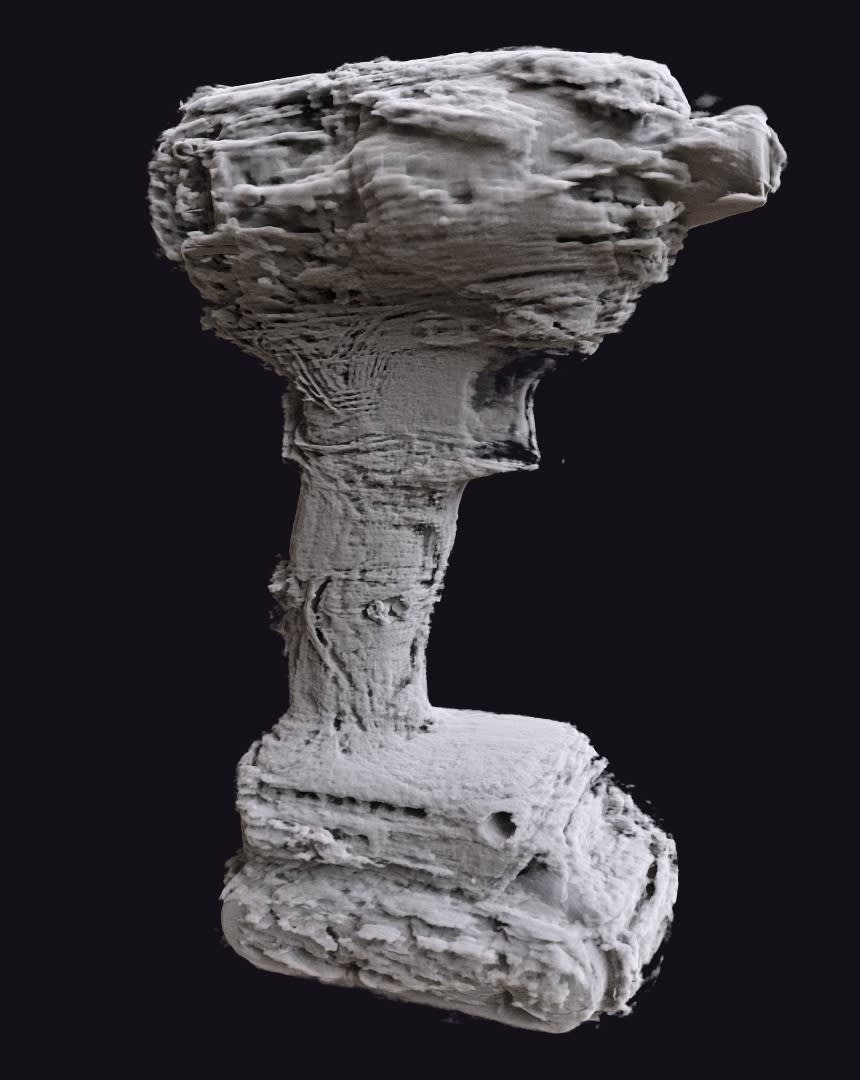
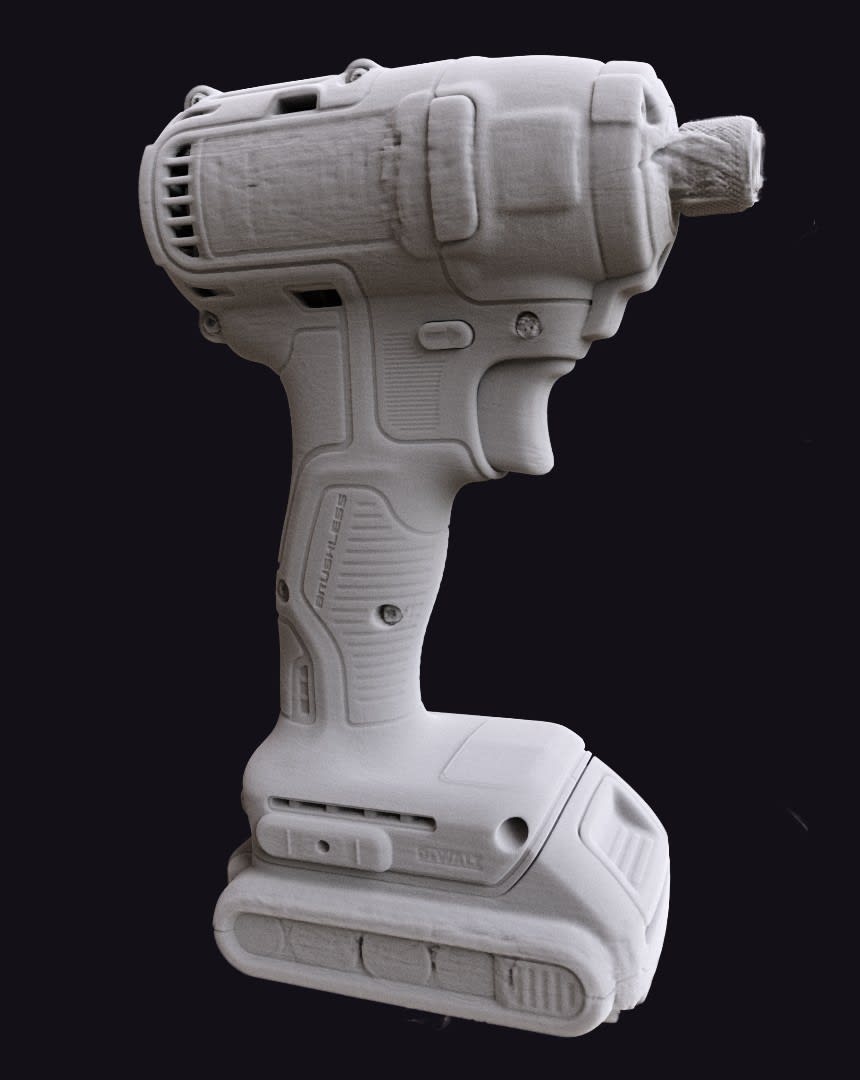
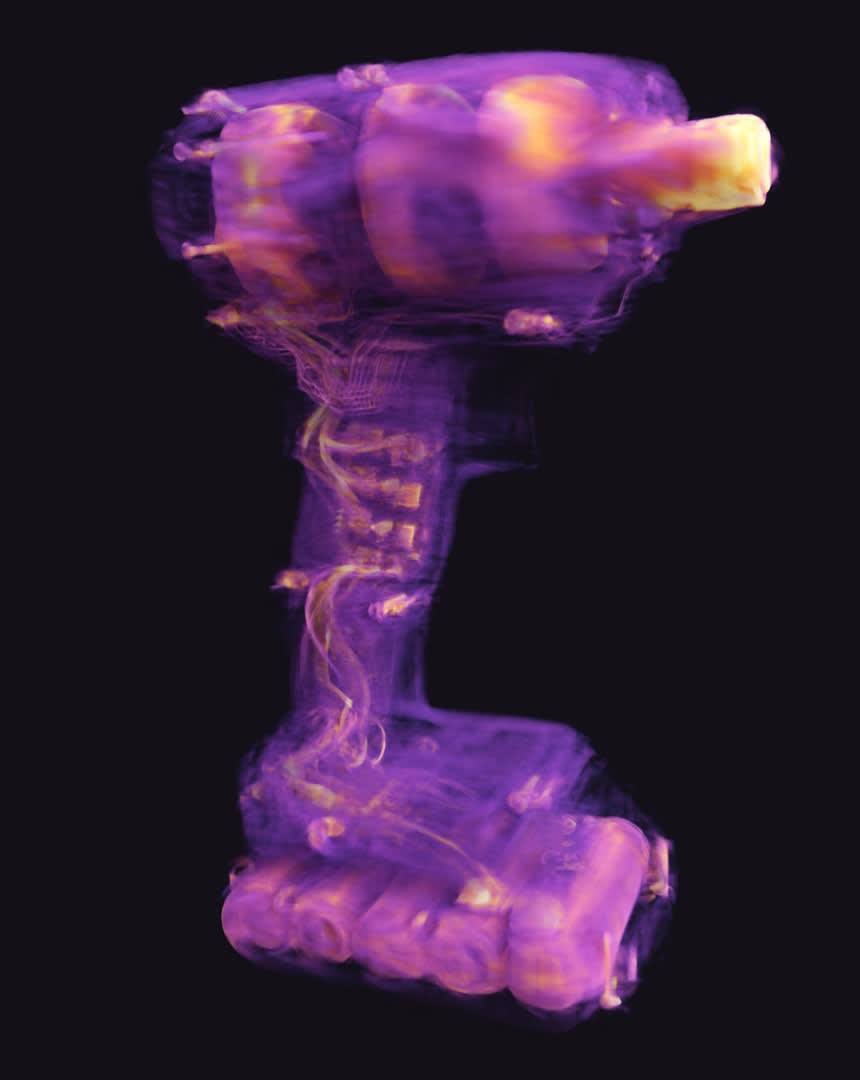
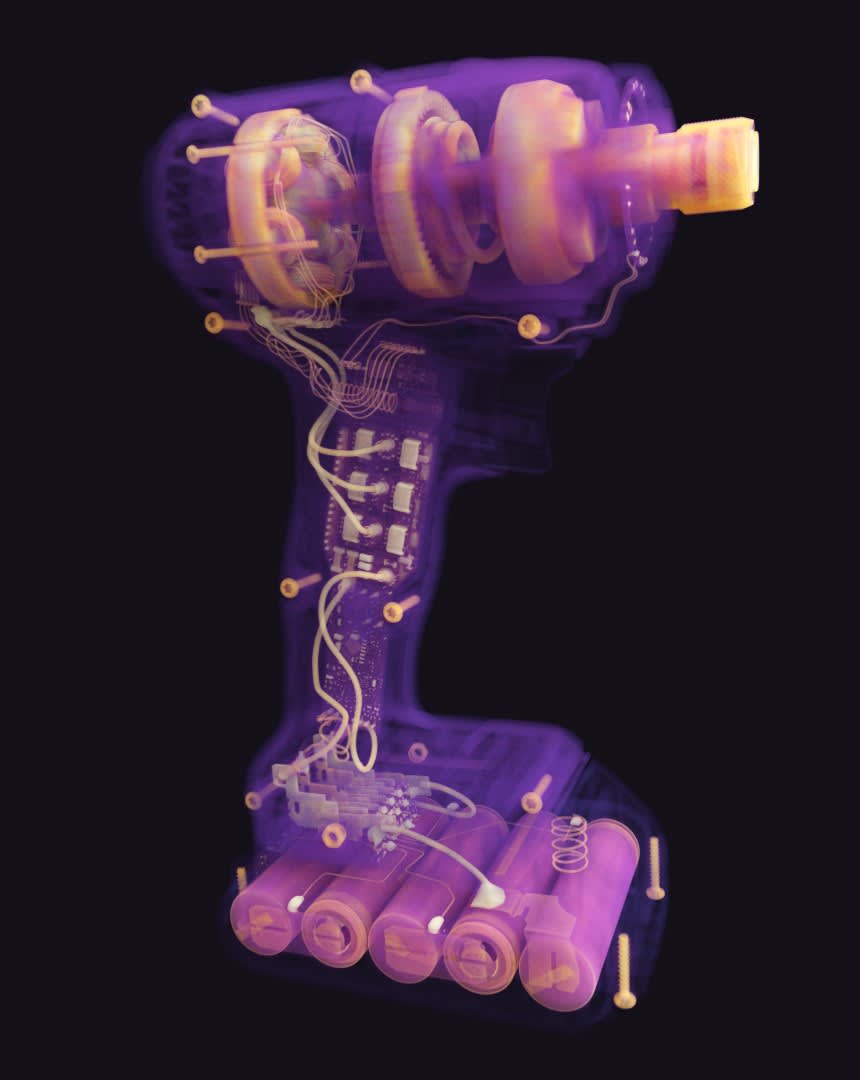
ロボットの幾何誤差:補正なしと補正あり
コードレスドリルのロボット CT スキャンを、補正していないロボット姿勢から再構成した結果と、Voxray QRT の幾何補正で再構成した結果です。
ロボット CT の構成
ロボット CT システムは、ロボットが何を動かすかによって異なります。構成によって、可能なスキャン軌道と、再構成で補正すべき誤差が決まります。
1 台のロボットが対象物を動かす
仕組み: ロボットアームが固定された線源と検出器の間で対象物を保持し、ビームの中で回転させます。多くの場合、放射線遮蔽された筐体内で行います。線源と検出器の距離は一定です。
限界: 対象物はロボットが保持できるほど小さく軽い必要があり、ロボットの位置決め誤差はすべての投影に影響します。
ツインロボット CT
仕組み: 1 台のロボットが X 線源を、2 台目のロボットが検出器を運びます。両方が静止した対象物の周りを動くため、投影ごとに幾何を変えられます。
限界: 両方のアームがそれぞれ位置決め誤差を持ち込みます。ロボットは同期して動き、対象物や互いに衝突しないようにする必要があります。
ロボットラミノグラフィ
仕組み: 2 台のロボットが平らな部品の両側で線源と検出器を平行に動かし、すべての光線が部品を斜めに通過するようにします。円軌道のスキャンでは透過できない複合材パネルやプリント基板に適しています。
限界: すべてのラミノグラフィと同様に、部品の面に沿った光線は測定されないため、ボリュームは面内より深さ方向で鮮明さが劣ります。
複数ロボットのシステム
仕組み: 大規模な設備では、非常に大きな部品の周りに届くよう 3 台以上のロボットを使います。BMW で 2018 年から稼働している Fraunhofer の RoboCT システムは、4 台のロボットで試作車体の接合部を検査しています。
限界: こうしたシステムは大きく高価で、ロボットが増えるごとに再構成で処理すべき幾何誤差も増えます。
ロボット CT スキャンの計画
スキャン軌道が自由な場合、ボリュームの品質は軌道そのものによって決まります。
完全なデータ
目指すこと: 見たいすべての構造を十分な方向から光線が通過すること。目安として、関心領域を通るすべての平面が線源の軌道と少なくとも 1 回交わる必要があります(Tuy の条件)。
注意点: ある範囲の方向が欠けた軌道では、欠けた光線に沿ったエッジがぼけます。平らな部品では、面に沿った方向が常に欠けます。
到達範囲と衝突
目指すこと: 両方のアームが到達範囲内にとどまりながら、高い拡大率のために線源を部品に近づける軌道。
注意点: 治具、部品そのもの、もう一方のロボットが姿勢を制限します。最初のスキャンの前に軌道をシミュレーションしてください。
大型部品と欠損した投影
目指すこと: 部品が検出器より広くても、必要な領域だけを必要な拡大率でスキャンすること。
注意点: 部品が検出器からはみ出すと、投影が欠損(トランケーション)します。フィルタ補正逆投影では、視野の端に明るい縁やカッピングが生じます。
投影数
目指すこと: 必要なボクセルサイズに十分な投影数。ロボット CT システムでは数千枚を撮影することが多く、下のマザーボードのスキャンは 17,689 枚です。
注意点: 各姿勢に移動して静止するまでに時間がかかります。投影を減らすとスキャンは短くなりますが、フィルタ補正逆投影ではアンダーサンプリングによる筋状アーチファクトが生じます。
Voxray QRT によるロボット CT の再構成
QRT は、すべての投影における線源と検出器の位置から再構成します。円、ヘリカル、ラミノグラフィ軌道、部品に合わせて計画した軌道など、ロボットが動かせるどの軌道でも同じアルゴリズムで再構成できます。
ロボットコントローラが報告する姿勢は出発点として十分です。QRT は再構成の中で測定データからすべての投影の幾何を補正するため、ロボット CT に校正ファントムも別の校正スキャンも必要ありません。
校正スキャン不要
QRT はスキャンデータから、すべての投影について線源と検出器の姿勢を補正します。校正ファントムは不要です。
あらゆるロボット、あらゆる軌道
Robot CT モジュールは、1 台、2 台、複数台のロボットシステムと、あらゆるスキャン軌道に対応します。
ロボットラミノグラフィ
同じ再構成で、複合材パネルやプリント基板などの平らな部品のラミノグラフィ軌道も処理できます。下のマザーボードのスキャンがその例です。
オープンなデータ形式
ロボット CT システムは、投影とすべての投影の姿勢を Voxray 投影フォーマットで QRT に渡します。

ケーススタディ
ロボット CT ラミノグラフィによるマザーボード
Omni NDE は、ツインロボット CT システムを使ってマザーボード全体をラミノグラフィ軌道でスキャンしました:30 µm で 17,689 枚の投影。QRT はロボットアームの位置決め誤差を補正し、CPU ソケットから個々のはんだ接合部まで基板全体を再構成しました。
事例を読む
ロボット CT に関するよくある質問
ロボット CT とは何ですか?
ロボット CT は、産業用ロボットアームが X 線源、検出器、または対象物を動かす X 線コンピュータ断層撮影です。CT キャビネットの固定回転テーブルを自由なスキャン軌道に置き換えるため、大きな部品、平らな部品、固定された部品もスキャンできます。
シングルロボット CT とツインロボット CT の違いは何ですか?
シングルロボット CT では、1 台のロボットが固定された線源と検出器の間で対象物を動かします。ツインロボット CT では、一方のロボットが線源を、もう一方が検出器を運び、両方が静止した対象物の周りを動きます。
ロボット CT に幾何補正が必要なのはなぜですか?
ロボットアームの位置決め精度はラボ CT の軸より低く、振動、重力、アームのたわみによって線源と検出器が 1 mm 未満ずれます。すべての投影の幾何を補正しないと、マイクロメートル単位のボクセルサイズではボリュームがぼけます。また、ほとんどの CT ソフトウェアで標準のフィルタ補正逆投影は、一般的な実装ではロボットの自由な軌道をそのままでは再構成できません。Voxray QRT はあらゆる軌道を再構成し、スキャンデータそのものから幾何を補正します。
ロボット CT で Voxray QRT に校正ファントムは必要ですか?
いいえ。QRT はロボットが報告する姿勢から出発し、再構成中にスキャンデータからすべての投影の幾何を補正します。
QRT はどのロボット CT システムに対応していますか?
Robot CT モジュールは、あらゆるロボットの種類と軌道に対応します:1 台、2 台、複数台のロボットシステムです。システムは、すべての投影の線源と検出器の姿勢とともに、Voxray 投影フォーマットでデータを QRT に渡します。Omni NDE のツインロボットシステムは QRT で再構成されています。
ロボット CT で検出器より大きな部品をスキャンできますか?
はい。ロボットは、車体の 1 か所の接合部など、大きな部品の内部の関心領域を、その領域に必要な拡大率でスキャンできます。
自分のロボット CT スキャンで QRT を試せますか?
はい。無料トライアルをお申し込みいただき、ご自身のワークステーションでデータセットを再構成するか、再構成サービスを選んでデータセットをお送りいただければ、当社で再構成します。
ロボット CT スキャンを QRT で再構成
無料トライアルでご自身のロボット CT データで QRT をお試しいただくか、ロボットシステムや部品についてご相談ください。