ZH-CN
案例研究
主板的机器人 CT 层析成像

Fabian Rückert
- 最后更新于 2025年3月3日
您见过以 30 µm 分辨率扫描整块主板的 CT 图像吗?
放大即可探索细节!建议全屏查看。
主板的超高分辨率 CT 扫描 - 放大即可探索细节。
| 主板 | |
|---|---|
由 Omni NDE 完成的机器人层析 CT 扫描 | |
17689 幅 X 射线投影 | |
30 µm 分辨率 | |
8672x928x8672 体素 | |
层析成像轨迹
由于主板非常扁平且薄,平行于板面传播的 X 射线无法穿透主板。标准的圆轨迹 CT 扫描无法采集到足够的数据。
而采用层析成像轨迹,通过使射线源和探测器平行于主板平面移动,我们就能采集大量数据。
金属伪影
密度差异较大的材料对业界标准的 CT 重建软件来说是一大挑战,通常会产生射束硬化和散射伪影。
几何误差
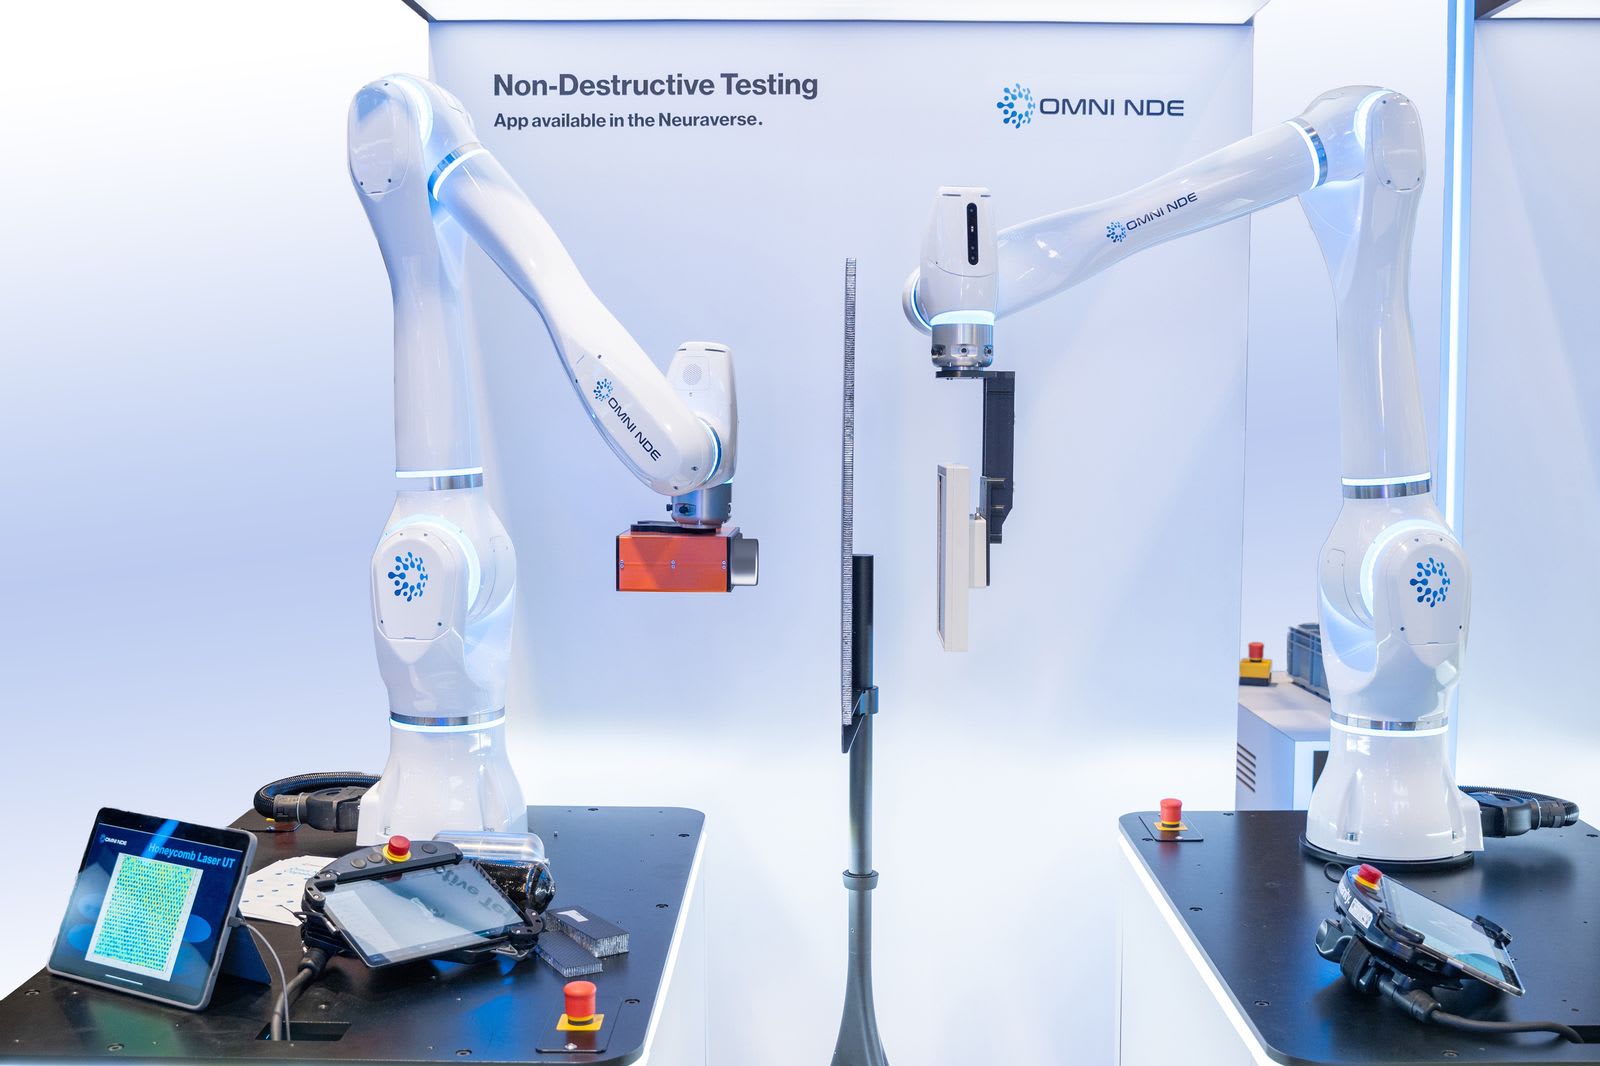
X 射线源和探测器分别安装在两条机械臂上。机械臂的精度不及实验室 CT 系统中经过良好校准的导轨。使用标准 CT 重建软件重建时,这些几何误差通常会导致伪影和模糊。

主板照片
第 1 步:机器人 CT 层析扫描
我们使用 Omni NDE 的先进机器人 CT 系统扫描了这块主板。由于射线源和探测器都安装在机械臂上,机械臂可以平行于主板移动,从而采集大量数据(17689 幅投影)。
Omni NDE 双机器人 CT
机器人 CT 扫描过程
第 2 步:使用 Voxray 进行重建
我们使用 Voxray QRT 软件重建了数据。正是凭借该软件独有的关键能力,我们才能以出色的质量重建这些数据:
- 支持任意 CT 扫描轨迹 - 本例中为层析扫描。
- 自动几何校正 - Voxray QRT 软件可以自动校正每个投影的几何误差,因此机械臂运动带来的不精确性不会造成太大问题。
- 得益于 Voxray QRT 算法中更精确的物理模型,几乎没有伪影。
重建体数据的水平切片 - 放大即可探索细节。
本文内容