什么是机器人 CT?
机器人 CT(机器人计算机断层扫描)用工业机械臂代替舱内的转台,来移动 X 射线源、探测器或工件。扫描几乎可以沿任意轨迹跟随工件,因此对 CT 舱来说过大、过扁或过重的工件也能在原地扫描。
机器人 CT 的工作原理
传统 CT 系统在固定的 X 射线源和固定的探测器之间,让转台上的工件旋转。机器人 CT 用机械臂取代这些固定轴。在最常见的双机器人 CT 中,一条机械臂握持射线源,另一条握持探测器,两者围绕静止的工件运动。也有系统用机器人握持工件,而射线源和探测器保持固定。
由于机械臂可以自由运动,扫描轨迹不再局限于圆周。机器人 CT 可以扫描大型结构内部的感兴趣区域、沿工件轮廓运动,或者像机器人分层成像那样让射线源和探测器平行于平板运动。
这种灵活性是有代价的。机械臂的定位精度低于实验室 CT 的轴系:振动、重力和机械臂的弯曲会使射线源和探测器偏离控制器报告的位置,偏差可达零点几毫米。在几微米的体素尺寸下,这些误差会使体数据模糊并产生双边缘。此外,大多数 CT 软件采用的标准算法滤波反投影是针对圆周扫描推导的,其常规实现无法直接重建机器人的自由轨迹。因此机器人 CT 通常既需要为每次扫描进行几何校准,也需要支持任意轨迹的重建软件。Voxray QRT 两者兼顾:它能重建任意轨迹,并直接根据扫描数据校正几何。
什么情况下机器人 CT 更合适
对 CT 舱来说过大或过重的工件,例如飞机壁板、车身段和大型铸件。
复合材料板和电路板等扁平工件,使用机器人分层成像扫描。
已装配结构内部的感兴趣区域,例如铆钉、焊缝和胶接接头,无需拆卸。
现场检测:由移动式机器人系统前往工件,而不是把工件送到实验室。
围绕工件规划的扫描轨迹:绕开夹具等障碍物,并从能清楚显示待检特征(例如焊缝)的方向采集更多投影。
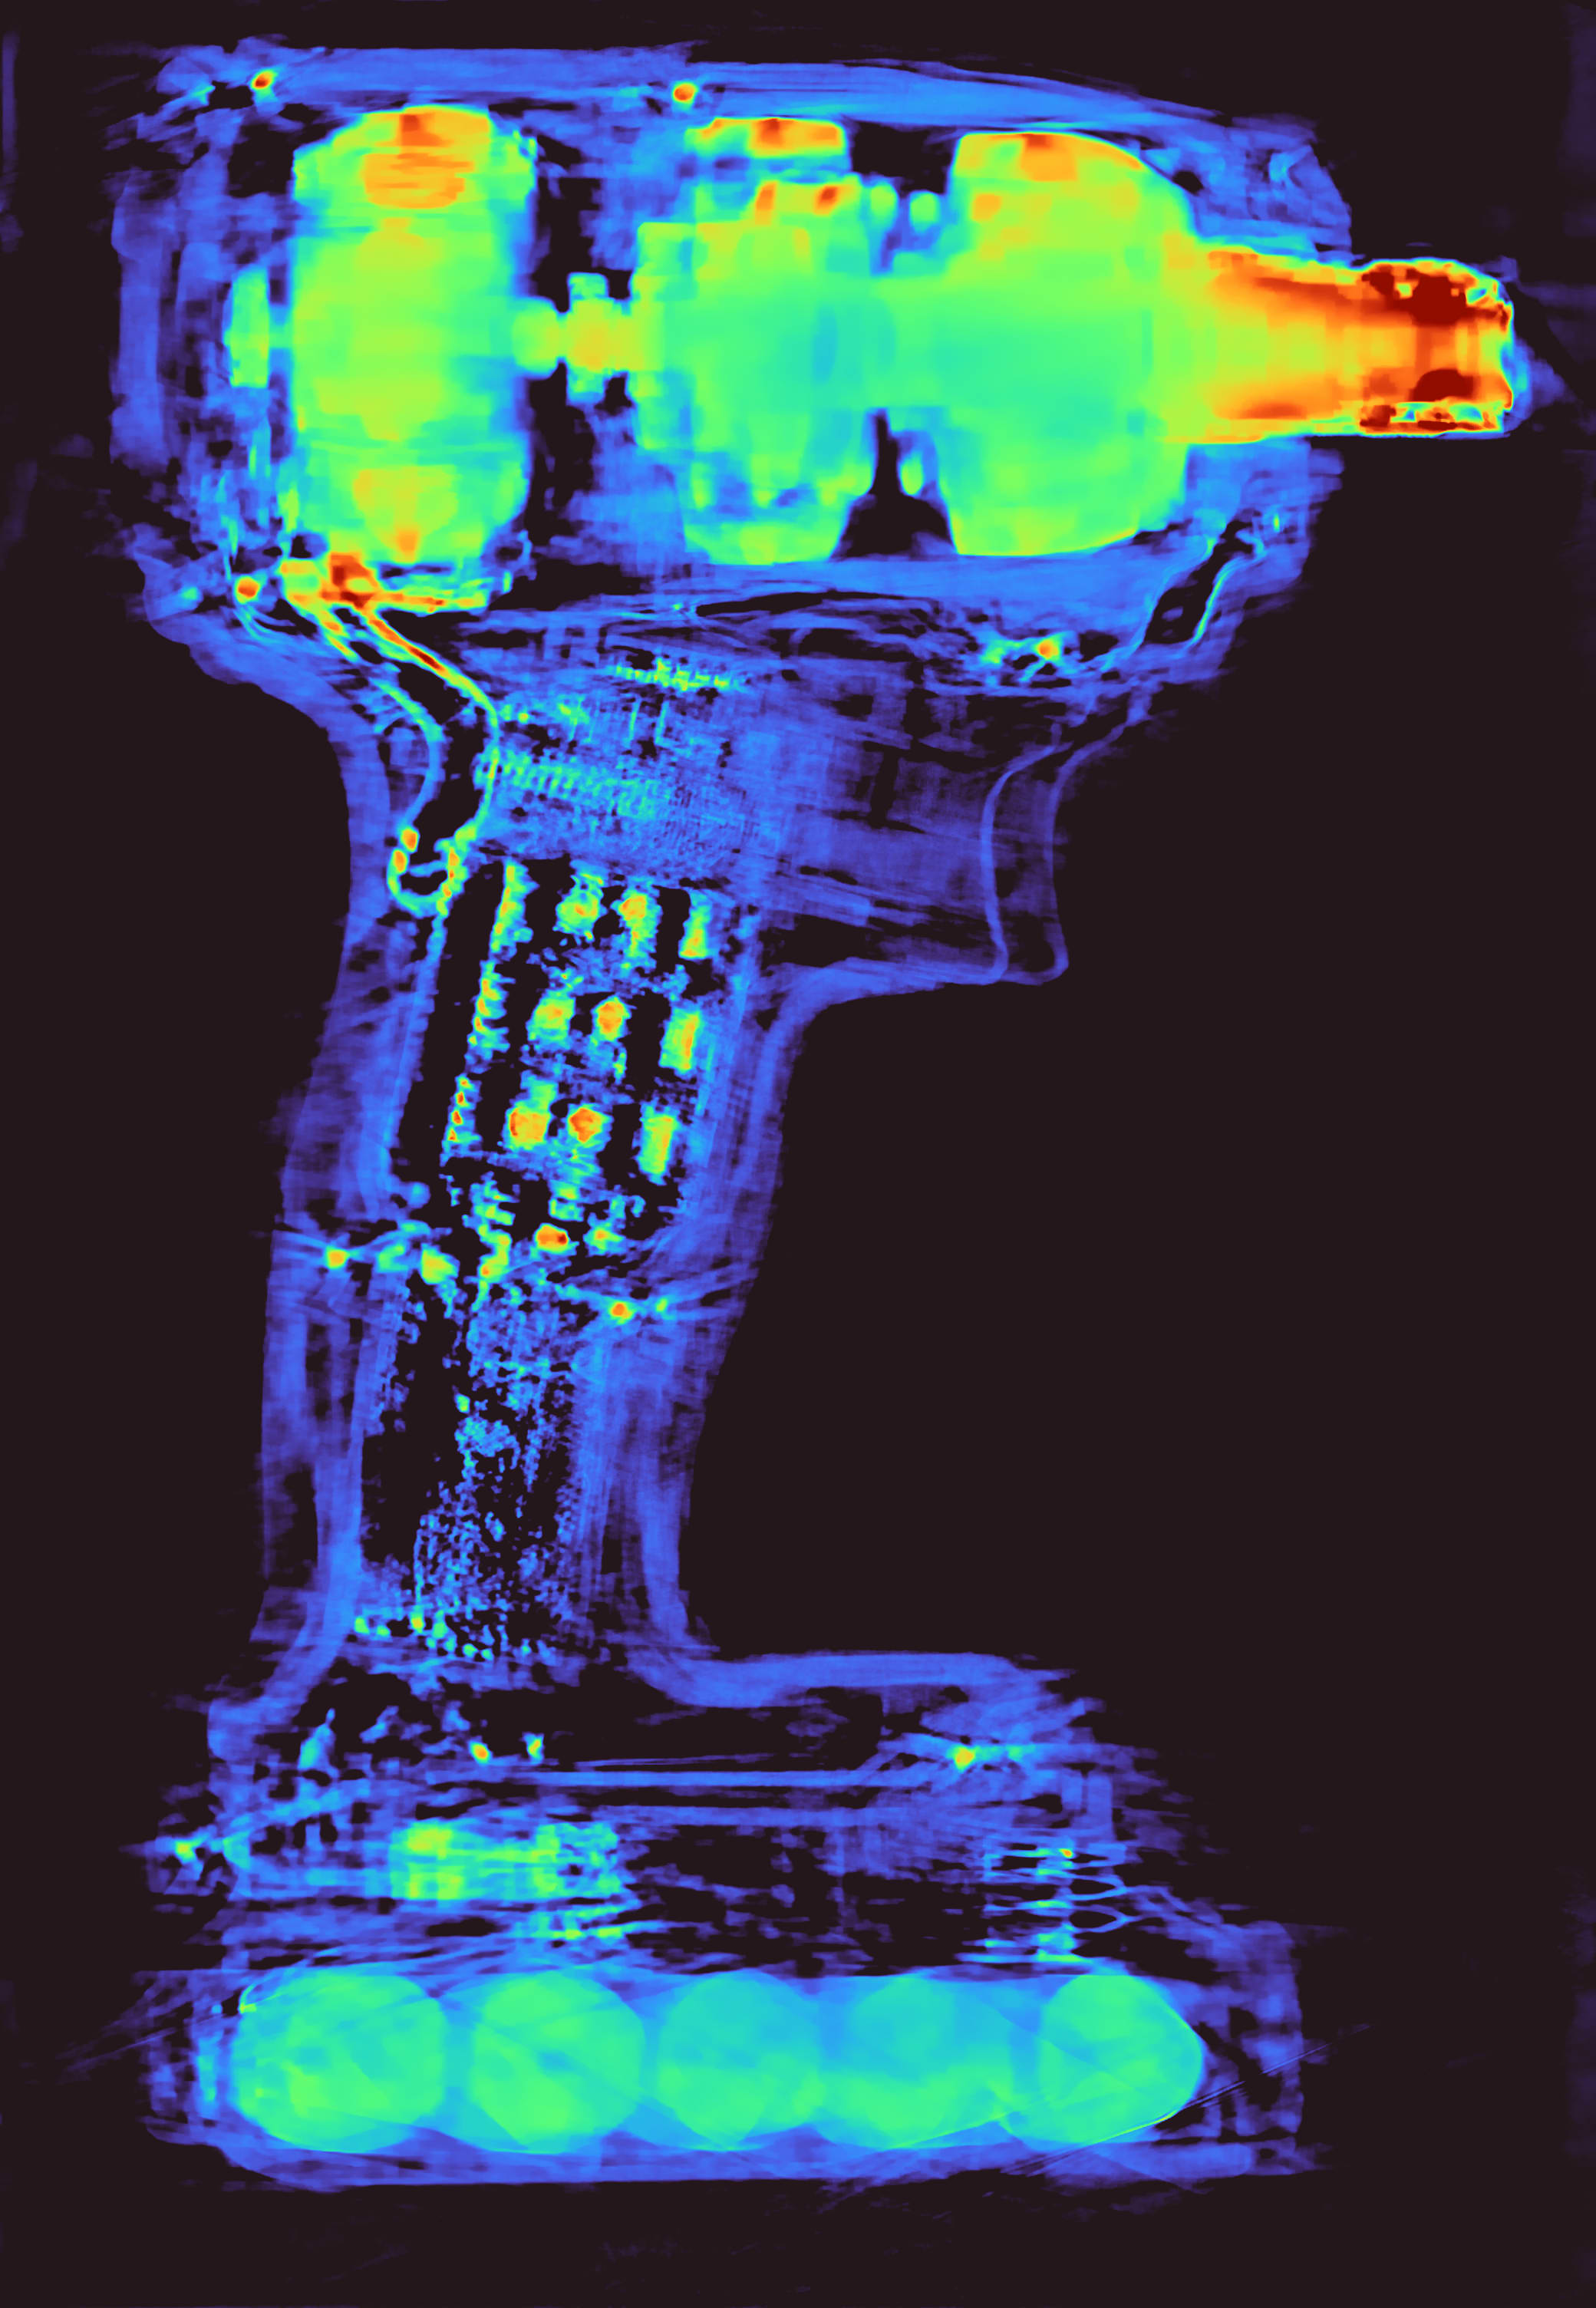
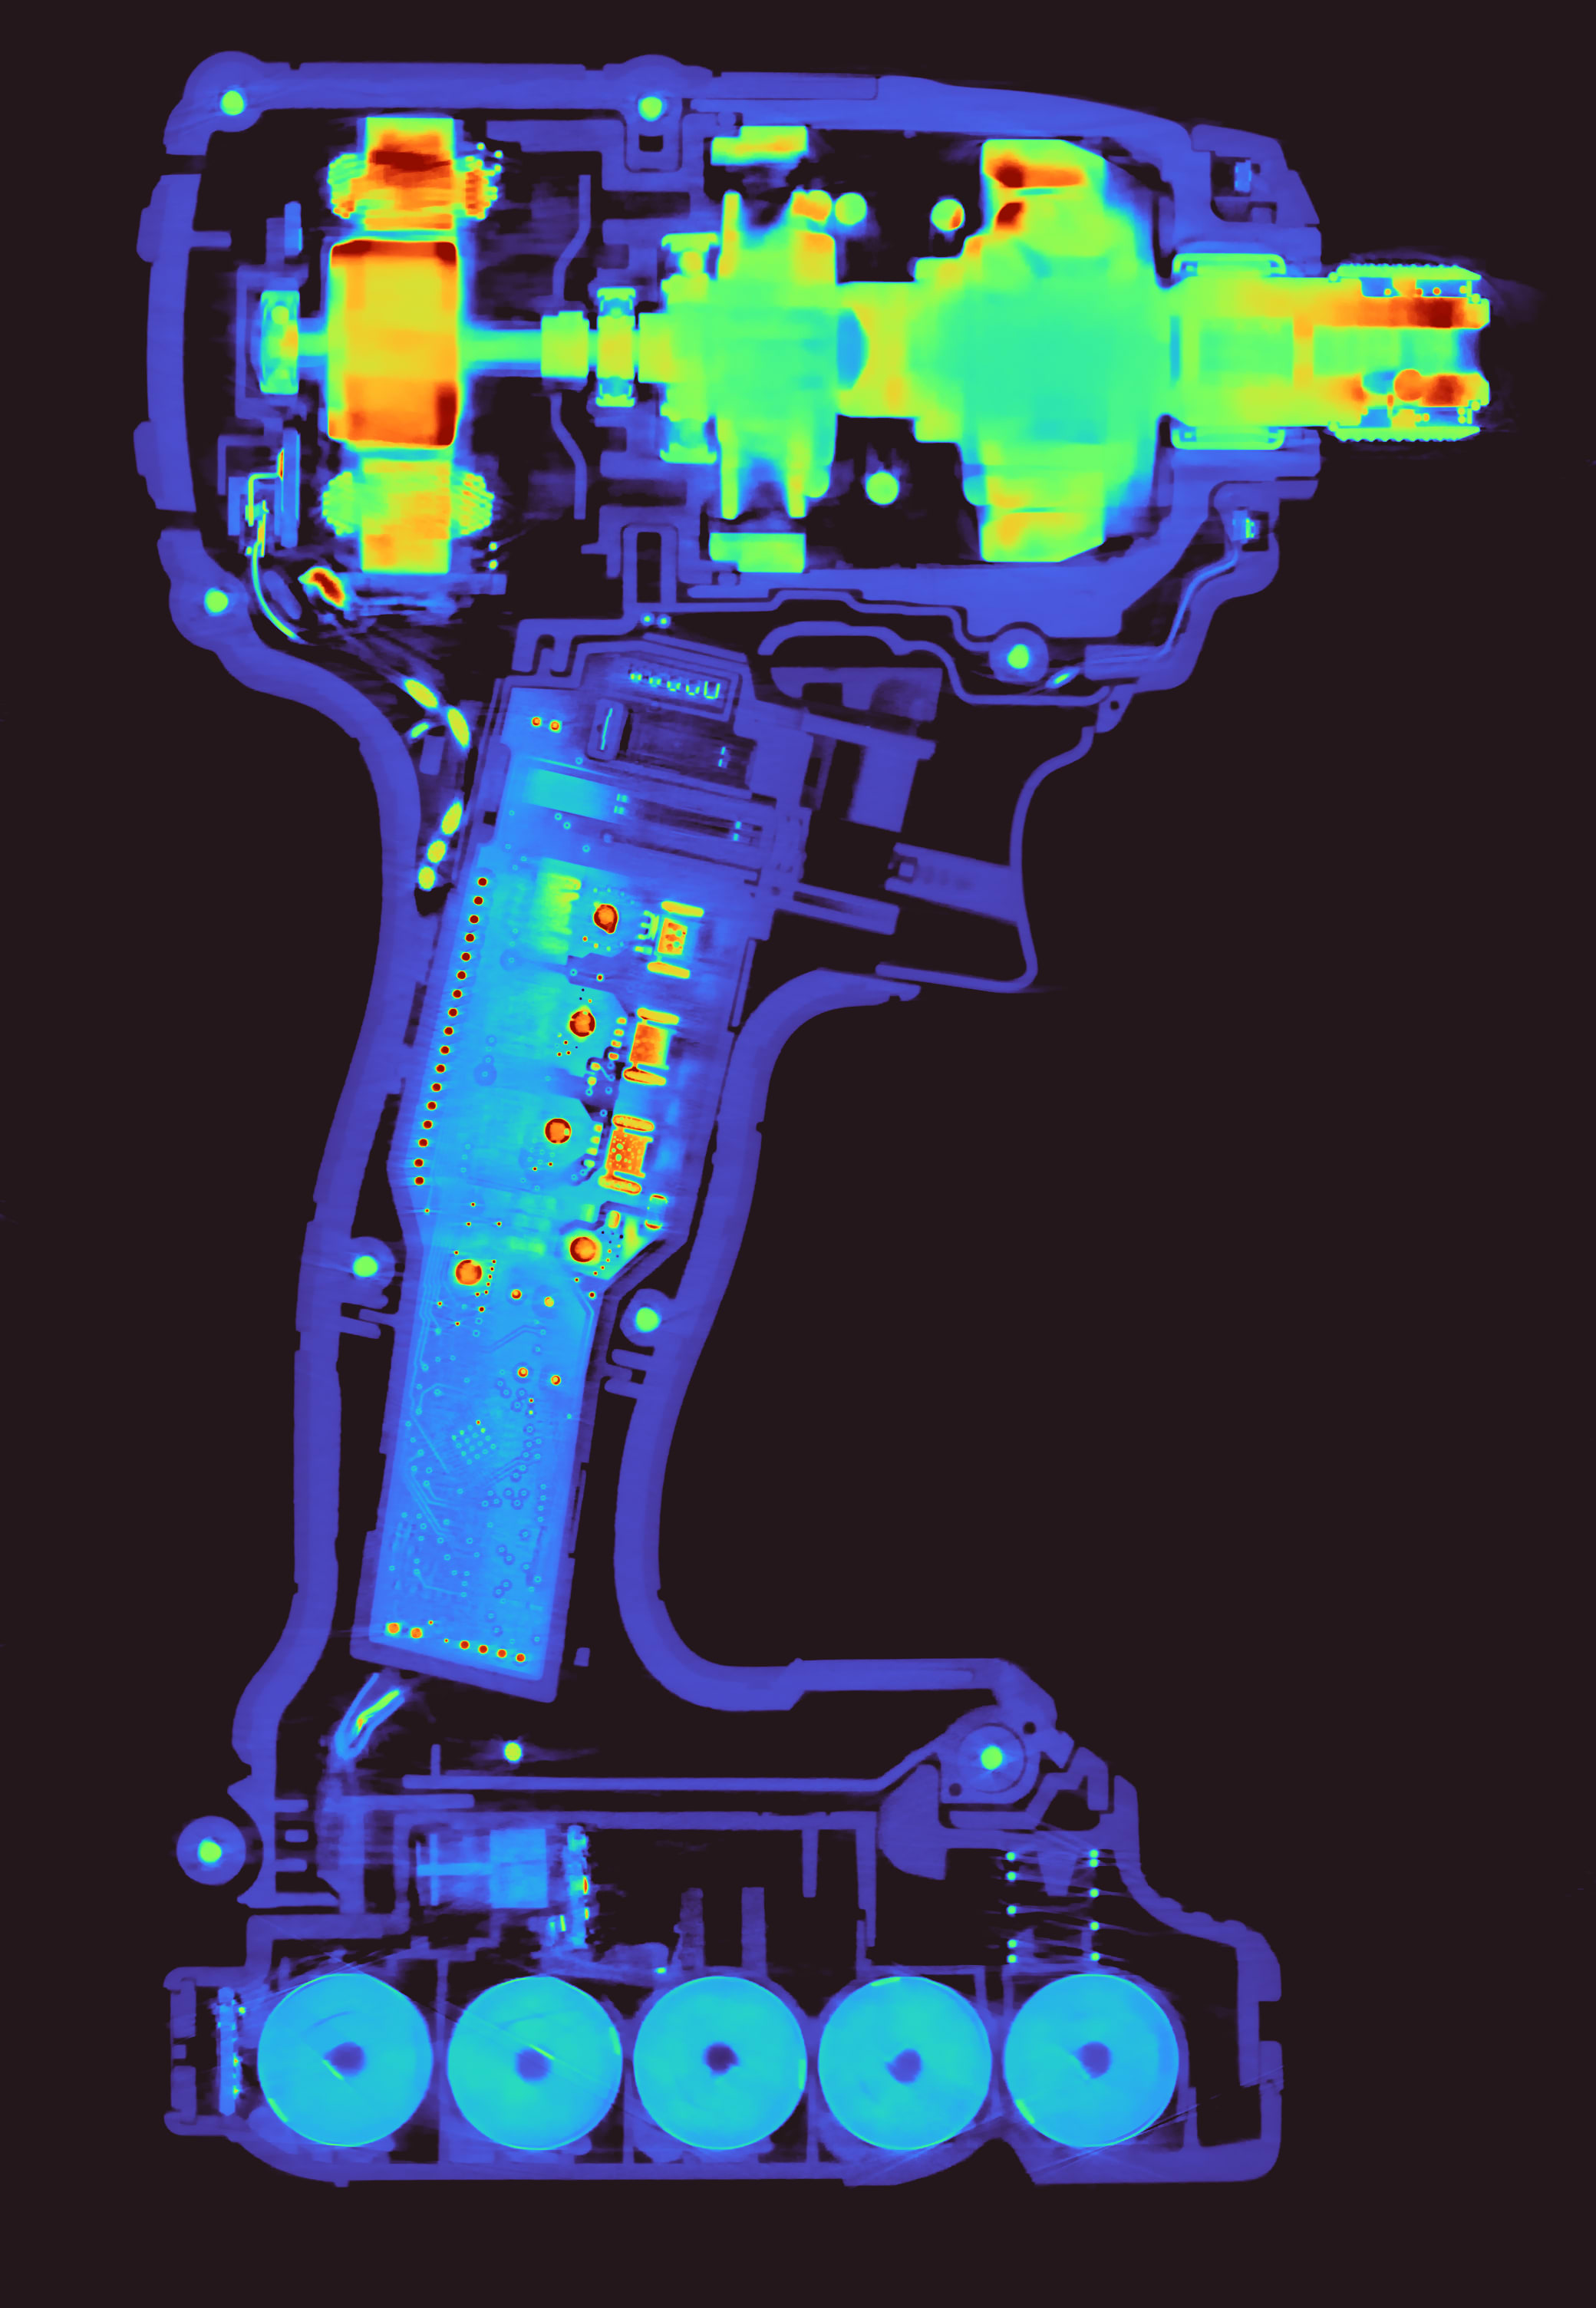
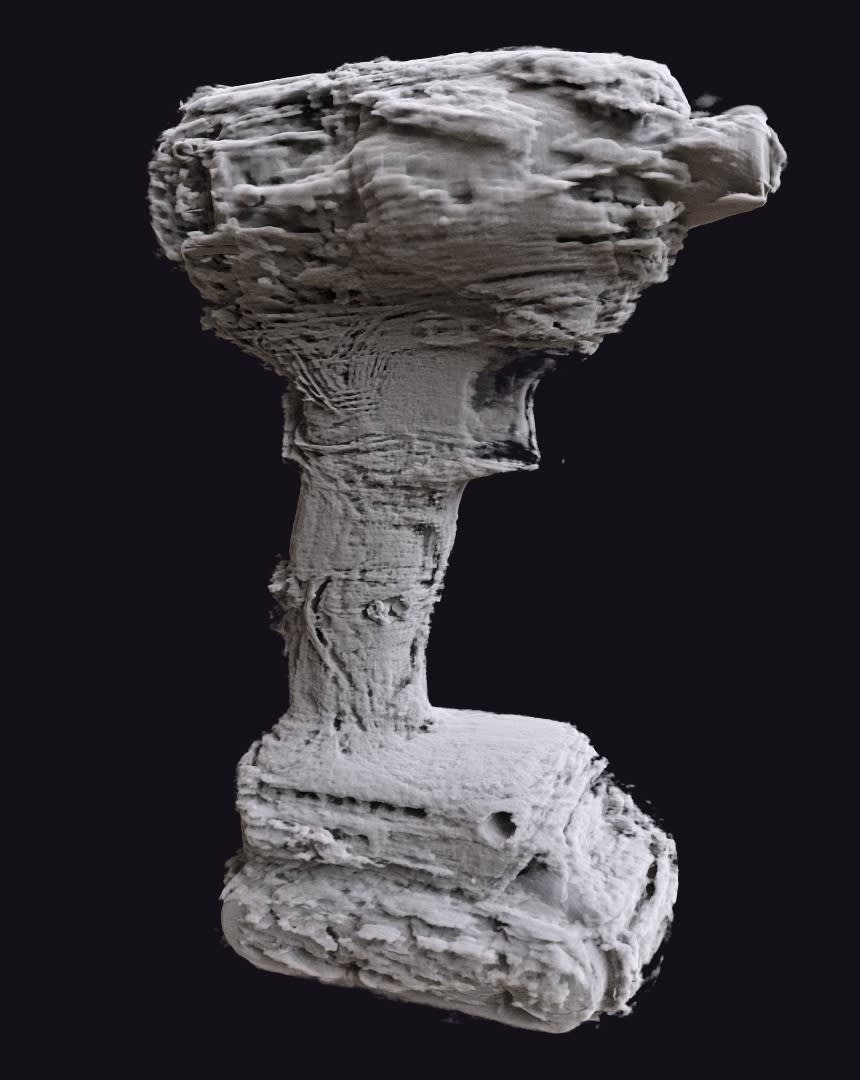
机器人几何误差:校正前后对比
一把无线电钻的机器人 CT 扫描,分别用未校正的机器人位姿和 Voxray QRT 的几何校正重建。
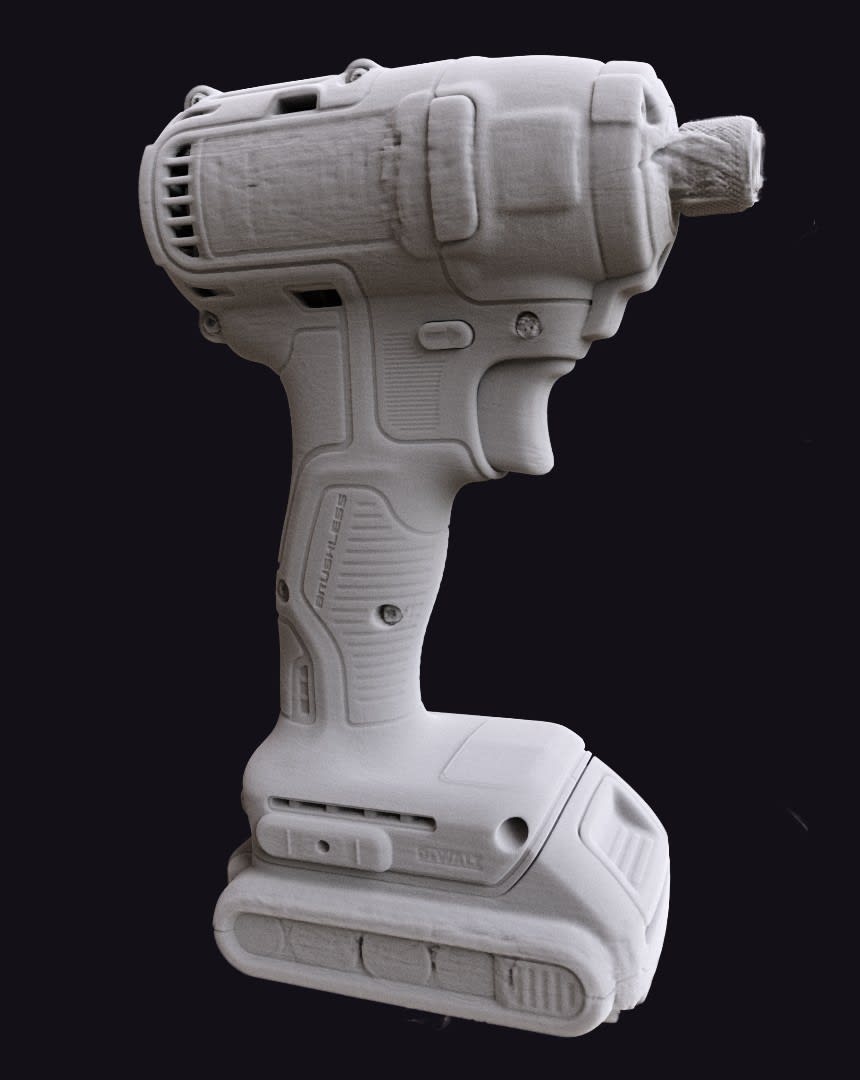
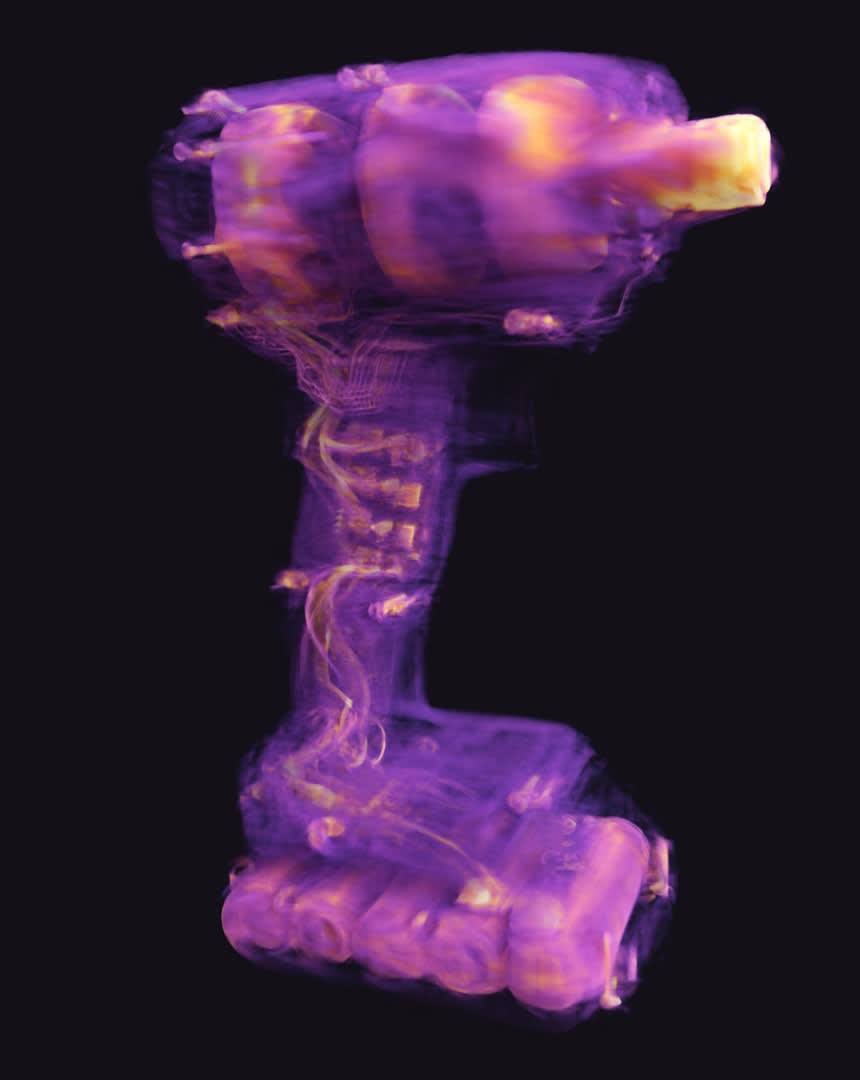
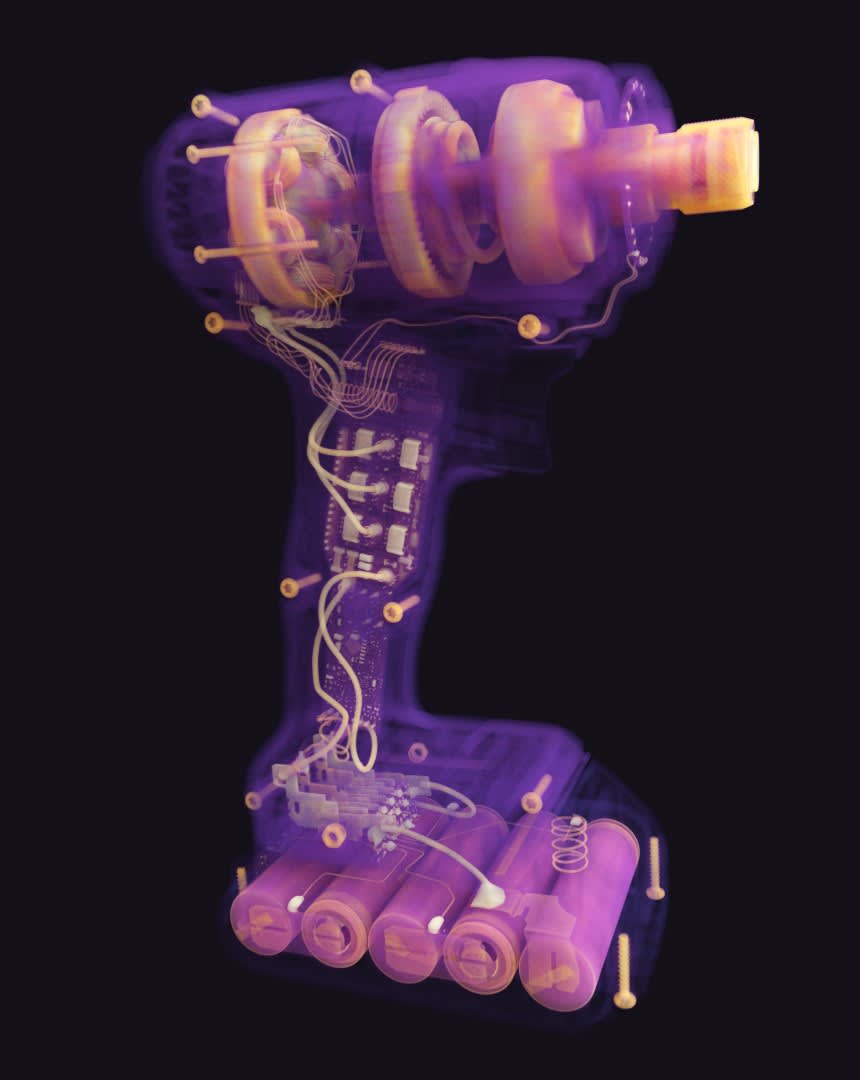
机器人 CT 的系统构型
机器人 CT 系统的区别在于机器人移动的是什么。构型决定了可行的扫描轨迹,以及重建需要校正的误差。
单个机器人移动工件
原理: 机械臂在固定的射线源和探测器之间握持工件,并让它在射线束中旋转,通常在辐射屏蔽外壳内进行。射线源与探测器之间的距离保持不变。
局限: 工件必须足够小、足够轻,机器人才能握持,而且机器人的定位误差仍会影响每个投影。
双机器人 CT
原理: 一个机器人携带 X 射线源,第二个机器人携带探测器。两者围绕静止的工件运动,因此几何可以随投影变化。
局限: 两条机械臂各自带来定位误差。机器人必须同步运动,并避免与工件或彼此发生碰撞。
机器人分层成像
原理: 两个机器人在扁平工件两侧平行移动射线源和探测器,使每条射线都斜向穿过工件。这适用于圆周扫描无法穿透的复合材料板和电路板。
局限: 与所有分层成像一样,沿工件平面方向的射线永远不会被测量,因此体数据在深度方向上不如平面内清晰。
多机器人系统
原理: 大型设备使用两个以上的机器人来覆盖超大工件。Fraunhofer 的 RoboCT 系统自 2018 年起在宝马投入使用,用四个机器人检测原型车身的连接部位。
局限: 这类系统体积大、成本高,每增加一个机器人,重建需要处理的几何误差就会增加。
规划机器人 CT 扫描
当扫描轨迹可以自由选择时,轨迹本身决定了体数据能达到的质量。
数据完整
目标: 让射线从足够多的方向穿过您想看到的每个结构。一般来说,穿过感兴趣区域的每个平面都应至少与射线源轨迹相交一次(Tuy 条件)。
注意事项: 缺少某一方向范围的轨迹会使沿缺失射线方向的边缘变得模糊。扁平工件总是缺少沿其平面的方向。
可达范围与碰撞
目标: 让射线源靠近工件以获得高放大倍数,同时两条机械臂都保持在可达范围内的轨迹。
注意事项: 夹具、工件本身和另一台机器人都会限制可用位姿。请在第一次扫描前模拟轨迹。
大型工件与截断投影
目标: 即使工件比探测器更宽,也只以所需的放大倍数扫描所需的区域。
注意事项: 当工件超出探测器范围时,投影会被截断。滤波反投影随后会在视野边缘产生亮边和杯状伪影。
投影数量
目标: 投影数量要足以支撑所需的体素尺寸。机器人 CT 系统通常采集数千张投影,下文的主板扫描为 17,689 张。
注意事项: 每个位姿都需要时间移动和稳定。减少投影可缩短扫描时间,但滤波反投影会因此产生欠采样条纹。
Voxray QRT 如何重建机器人 CT
QRT 根据每个投影时射线源和探测器的位置进行重建。机器人能走的任何轨迹,无论是圆周、螺旋、分层成像轨迹,还是围绕工件规划的轨迹,都使用同一种算法。
机器人控制器报告的位姿足以作为起点。QRT 在重建过程中根据测量数据校正每个投影的几何,因此机器人 CT 既不需要校准体模,也不需要单独的校准扫描。
无需校准扫描
QRT 根据扫描数据校正每个投影中射线源和探测器的位姿。无需校准体模。
任意机器人,任意轨迹
Robot CT 模块支持单机器人、双机器人和多机器人系统以及任意扫描轨迹。
机器人分层成像
同一种重建也能处理复合材料板、电路板等扁平工件的分层成像轨迹,下文的主板扫描就是一例。
开放的数据格式
机器人 CT 系统以 Voxray 投影格式把投影及每个投影的位姿传给 QRT。

案例研究
机器人 CT 分层成像扫描主板
Omni NDE 使用其双机器人 CT 系统,以分层成像轨迹扫描了整块主板:30 µm 下共 17,689 张投影。QRT 校正了机械臂的定位误差,重建了整块电路板,从 CPU 插座到单个焊点。
阅读案例研究
关于机器人 CT 的常见问题
什么是机器人 CT?
机器人 CT 是一种由工业机械臂移动 X 射线源、探测器或工件的 X 射线计算机断层扫描。它用自由的扫描轨迹取代 CT 舱的固定转台,因此可以扫描大型、扁平或固定安装的工件。
单机器人 CT 和双机器人 CT 有什么区别?
在单机器人 CT 中,一个机器人在固定的射线源和探测器之间移动工件。在双机器人 CT 中,一个机器人携带射线源,另一个携带探测器,两者围绕静止的工件运动。
为什么机器人 CT 需要几何校正?
机械臂的定位精度低于实验室 CT 的轴系。振动、重力和机械臂弯曲会使射线源和探测器偏移零点几毫米;如果不校正每个投影的几何,在微米级体素尺寸下体数据就会变得模糊。此外,大多数 CT 软件采用的标准算法滤波反投影,其常规实现无法直接重建机器人的自由轨迹。Voxray QRT 能重建任意轨迹,并直接根据扫描数据校正几何。
Voxray QRT 用于机器人 CT 时需要校准体模吗?
不需要。QRT 以机器人报告的位姿为起点,在重建过程中根据扫描数据校正每个投影的几何。
QRT 支持哪些机器人 CT 系统?
Robot CT 模块支持所有机器人类型和轨迹:单机器人、双机器人和多机器人系统。系统以 Voxray 投影格式把数据传给 QRT,其中包含每个投影的射线源和探测器位姿。Omni NDE 的双机器人系统使用 QRT 进行重建。
机器人 CT 能扫描比探测器更大的工件吗?
可以。机器人可以按所需的放大倍数扫描大型工件内部的感兴趣区域,例如车身上的单个连接部位。
我可以用自己的机器人 CT 扫描数据测试 QRT 吗?
可以。申请免费试用,在您自己的工作站上重建数据集;或者选择重建服务,把数据集发送给我们,由我们为您重建。
用 QRT 重建您的机器人 CT 扫描
在免费试用中用您自己的机器人 CT 数据试用 QRT,或与我们聊聊您的机器人系统和工件。